Questões de Concurso
Sobre análise e controle de sistemas em engenharia de automação
Foram encontradas 246 questões


O controlador PID é um popular sistema utilizado na indústria para controlar grandezas como pressão, temperatura, vazão, entre outras.
Esse tipo de controle ocorre comumente em malha fechada, através de uma linha de realimentação (feedback) que tem a função de
A análise de circuitos elétricos e eletrônicos utiliza de diversas ferramentas para a solução de problemas. Dentre elas há um teorema que permite substituir um circuito linear de dois terminais por um circuito simplificado equivalente que se reduz a uma fonte de corrente e um resistor em paralelo.
O teorema descrito é conhecido por
Observe o circuito resistivo a seguir.
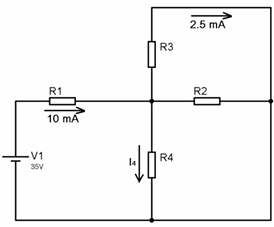
As correntes que atravessam os resistores R1 e R3 são conhecidas e estão indicadas no circuito.
Sabendo que R2 = 10R1 e R2 = R3, determine a corrente elétrica I4 que atravessa o resistor R4.
Sobre as ações do controlador PID, assinale a opção correta.
ẋ = Ax + Bu
em que x é o vetor de estados, u é o vetor de entradas e A e B são as matrizes do modelo em espaço de estados.
Neste problema de controle ótimo, minimiza-se o funcional
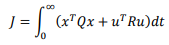
em que Q e R são matrizes de ponderação, a fim de obter a matriz de ganhos K da lei de controle por realimentação completa de estados u = −Kx.
A solução passa pela obtenção de uma matriz S, solução de uma equação de Riccati, extraída da formulação do problema.
Analise os itens a seguir relacionados à solução do problema de controle do regulador ótimo quadrático:
I. O ganho K é igual a R −1B TS. II. As matrizes Q, R e S devem ser positivas semidefinidas. III. O sistema em malha fechada é estável se o par (A,B) for controlável.
Está correto o que se afirma em
Seja uma rede de Petri com os seguintes elementos:
• Conjunto de lugares: P = {p1,p2,p3,p4}
• Conjunto de transições: T = {a,b,c,d}
• Pré condições das transições:
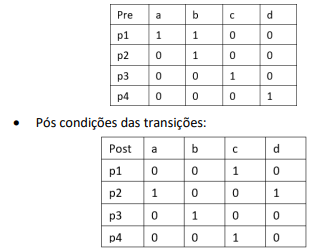
Considere que a rede está com uma marcação inicial p1 = 2, p2 = 0, p3 = 0 e p4 = 0, e disparam-se as transições a, b, c e d, em sequência e nesta ordem.
A marcação final da rede será
Considere o seguinte sistema SISO representado na forma de espaço de estados:
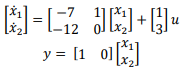
A representação deste mesmo sistema em função de transferência é
Um sistema com equação de estados:
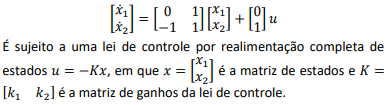
Os valores dos ganhos k1 e k2 para que o sistema em malha fechada tenha polos duplos em −2 são, respectivamente
O valor do ganho integral ki para que o erro em estado estacionário para uma entrada rampa unitária aplicada ao sistema em malha fechada correspondente seja de 0,1 unidades, é
O valor máximo da fase da resposta em frequência deste compensador encontra-se na frequência correspondente ao(à)
O ponto de encontro das assíntotas do lugar das raízes encontra-se em
O valor do ganho kp para o qual a resposta livre do correspondente sistema em malha fechada apresente um comportamento oscilatório de amplitude constante é
O valor do coeficiente correspondente ao polo de maior valor absoluto é
G(z) = z - 0,5 / z - 0,9
O erro em regime permanente desse sistema a uma entrada degrau é, aproximadamente
Analise os itens a seguir a respeito de Simulações Hardware in The Loop:
I. Necessitam de um Simulador de Tempo Real com capacidade de processamento compatível para que possam simular a planta em tempo real.
II. Não necessitam de uma modelagem matemática representativa da planta a ser simulada para que as simulações sejam efetivas.
III. São amplamente utilizados na indústria aeroespacial, automobilística e em eletrônica de potência.
É correto o que se afirma em
O módulo da corrente que passa pelo resistor R no instante imediatamente após a abertura da chave e 6s após a abertura, respectivamente, são, aproximadamente
No cenário, foi descrito o sistema de controle

 Conheça nossos planos