Questões de Concurso Sobre análise e controle de sistemas em engenharia de automação

Foram encontradas 246 questões

Q3680357 Engenharia de Automação
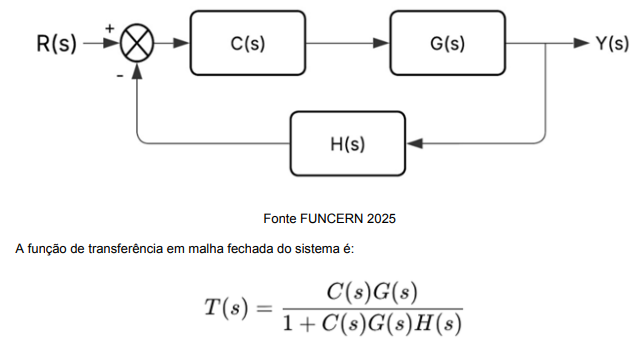
Em uma linha de envase de bebidas, o controle da vazão de líquido em garrafas é feito por uma válvula motorizada, cuja abertura é comandada por um controlador automático. O sistema pode ser representado por um diagrama de blocos simplificado na figura a seguir, no qual o controlador C(s) atua sobre a válvula (atuador) e esta influencia a dinâmica do fluxo, representada pela planta G(s). A medição da vazão é realizada por um sensor com dinâmica própria H(s).


Imagem associada para resolução da questão


Com base no exposto, assinale a opção correta.
Alternativas
Q3539194 Engenharia de Automação
Uma bomba com motor trifásico foi instalada com o objetivo de realizar a transferência entre dois reservatórios de abastecimento de água. Para garantir uma operação que varie a velocidade de transferência do fluido, de acordo com o pico de consumo de um do reservatório a jusante, qual função de controle pode ser utilizada no inversor de frequência? 
Alternativas
Q3539186 Engenharia de Automação
Para evitar a oscilação da saída de um controlador de temperatura quando o valor de configuração é atingido, um técnico de automação pode parametrizar um intervalo de atuação no processo. Esse intervalo é conhecido como 
Alternativas
Q3270300 Engenharia de Automação
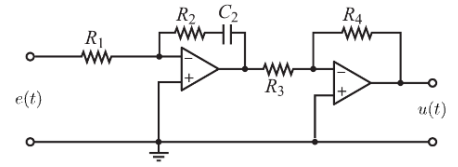
O circuito eletrônico mostrado a seguir permite implementar um controlador Proporcional-Integral, cuja entrada é o sinal de erro e (t) e a saída é o sinal de controle u (t). 


Imagem associada para resolução da questão

Sabendo que a função de transferência do circuito é dada por  Imagem associada para resolução da questão, assinale a alternativa que apresenta a relação correta entre os elementos de circuito e os ganhos Proporcional ( kp) e Integral ( ki):
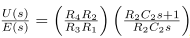
Alternativas
Q3270290 Engenharia de Automação
Relativamente ao controlador lógico programável (CLP), é INCORRETO afirmar:
Alternativas
Q3270289 Engenharia de Automação
Sobre controlador lógico programável (CLP), é correto afirmar: 
Alternativas
Q3270288 Engenharia de Automação
Em relação ao dispositivo do tipo controlador lógico programável (CLP), assinale V (verdadeiro) ou F (falso) nas alternativas a seguir.

(__) É como um computador pessoal, PC, podendo-se usar sistema operacional baseado em Windows ou Linux, como o Ubuntu.
(__) É equipado com interfaces de entrada e saída especiais para a conexão de sensores e atuadores industriais.
(__) Por ser um dispositivo digital, não é capaz de processar sinais analógicos.
(__) Para controlar processos industriais, o CLP requer um grande número de relés para a realização de comparações e análises lógicas.
(__) Os programas ou softwares de controle gravados em um CLP devem ser regravados no caso de o dispositivo ter permanecido desligado por vários dias.

A sequência correta é
Alternativas
Q3270287 Engenharia de Automação

Observe a seguinte equação.


Imagem associada para resolução da questão


Para o sistema dinâmico mostrado na equação acima, assinale a alternativa que representa uma realização de estado válida para quando o vetor de estado é definido como: Imagem associada para resolução da questão

Alternativas
Q3270286 Engenharia de Automação
Com base no diagrama de blocos mostrado na figura a seguir, identifique a função de transferência da entrada de referência  r (k) e de perturbação v (k) para a saída y (k) .

Imagem associada para resolução da questão

A função de transferência correta é
Alternativas
Q3270284 Engenharia de Automação
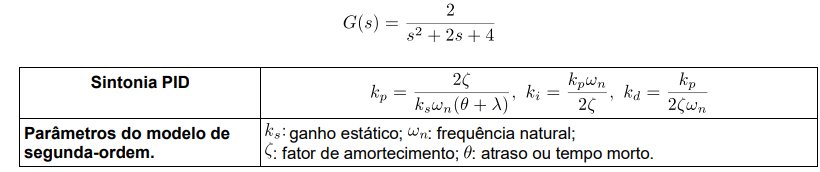
Para o sistema dinâmico G(s) da equação, determine os ganhos kp, ki, kd, do controlador Proporcional-Integral-Derivativo (PID), usando a tabela de sintonia baseada nos parâmetros de um modelo de segunda-ordem para quando Imagem associada para resolução da questão

Imagem associada para resolução da questão

Os ganhos kp, ki, kd, que sintonizam esse controlador PID são:
Alternativas
Q3270283 Engenharia de Automação
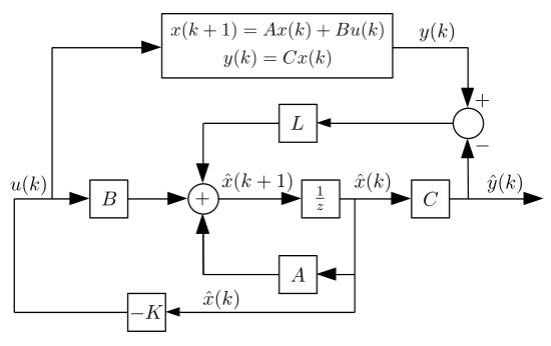
O diagrama de blocos mostrado a seguir representa um sistema do tipo regulador dinâmico via realimentação de estado estimado. O vetor de estado estimado é x̂ (K) e a saída estimada é ŷ (K).

Imagem associada para resolução da questão

Em relação ao diagrama, assinale V (verdadeiro) ou F (falso) nas alternativas seguintes.

(__) A dinâmica de malha fechada pode ser descrita por x (k +1)  =  Ax (k) - BK x̂ (k).
(__) O estimador de estado é descrito por x̂ (k) = (A  -  LC) x̂ (k - 1) + Bu (k - 1).
(__) Os autovalores da matriz A devem estar contidos no círculo unitário do plano z.

A sequência correta é
Alternativas
Q3270282 Engenharia de Automação
O diagrama de resposta em frequência contendo as curvas de magnitude e fase do sistema de malha direta, C(z) G(z) , é mostrado na figura a seguir. C(z) é um controlador Proporcional-Integral discreto e G(z) é o modelo discreto da planta, sendo esta do tipo-0 e subamortecida.

Imagem associada para resolução da questão

Com base no diagrama da figura, a margem de ganho e a margem de fase são, respectivamente:
Alternativas
Q3270281 Engenharia de Automação

Considere o controlador Proporcional-Integral mostrado a seguir.


Imagem associada para resolução da questão


Operando com um período de amostragem Ts, a síntese digital desse controlador obtida pela aproximação Backward, Imagem associada para resolução da questão é descrita pela seguinte equação a diferenças no tempo discreto K: 

Alternativas
Q3270280 Engenharia de Automação

Na figura a seguir, mostra-se a resposta ao degrau unitário de um sistema dinâmico.


Imagem associada para resolução da questão


O modelo representativo desse sistema é

Alternativas
Q3270278 Engenharia de Automação

Observe a equação abaixo.


Imagem associada para resolução da questão


Em relação ao sistema dinâmico mostrado na equação, assinale V (verdadeiro) ou F (falso) nas afirmativas a seguir.


(__) É assintoticamente estável.


(__) Sua resposta ao degrau é sobreamortecida.


(__) É de fase mínima.


(__) Não é causal.


A sequência correta é

Alternativas
Q3264527 Engenharia de Automação
Os servomecanismos, sistemas de controle amplamente utilizados em robótica, mecatrônica e automação industrial, empregam realimentação para controlar a posição, a velocidade ou a aceleração de um atuador. O desempenho do sistema é descrito por funções matemáticas que envolvem conceitos de controle, como estabilidade, erro de seguimento e dinâmica do sistema. Considere o modelo matemático de um servomecanismo que relaciona a entrada de referência R(s) com a saída C(s) por meio da função de transferência:


O sistema está sujeito a um sinal de entrada em degrau unitário. Nesse contexto, assinale o erro de estado estacionário para um determinado valor de K. 
Alternativas
Q3263376 Engenharia de Automação
Assinale a alternativa que descreve corretamente o conceito de cinemática inversa em robótica. 
Alternativas
Q3263368 Engenharia de Automação
Os controladores PID (Proporcional-Integral-Derivativo) são amplamente utilizados no controle de sistemas dinâmicos para melhorar o desempenho e a estabilidade. Durante o projeto de um controlador PID, é necessário ajustar os parâmetros KpK_pKp (ganho proporcional), KiK_iKi (ganho integral) e KdK_dKd (ganho derivativo) de acordo com as características do sistema. Sendo assim, assinale a alternativa que descreve corretamente o efeito de cada um dos termos do controlador PID no sistema controlado.
Alternativas
Q3252109 Engenharia de Automação
Um controlador PID (Proporcional-Integral-Derivativo) é amplamente utilizado em sistemas de controle industrial. Qual das alternativas descreve corretamente o efeito da ação derivativa?
Alternativas
Q3205857 Engenharia de Automação

A transformada de Laplace é uma importante ferramenta utilizada na análise de sinais e sistemas. Considere a função f (t) = 2 e -3t - e -4t.


A transformada de Laplace de f (t) é dada por 

Alternativas
Respostas
81: D
82: C
83: A
84: C
85: A
86: C
87: C
88: D
89: B
90: A
91: D
92: C
93: D
94: B
95: D
96: C
97: B
98: D
99: E
100: D