Questões de Concurso
Sobre análise e controle de sistemas em engenharia de automação
Foram encontradas 246 questões


Ano: 2026
Banca:
IDCAP
Órgão:
UEFS
Prova:
IDCAP - 2026 - UEFS - Analista Universitário - Engenharia de Controle e Automação |
Q4058716
Engenharia de Automação
Na análise de estabilidade de sistemas lineares e
invariantes no tempo, a localização dos polos da função
de transferência no plano complexo é determinante.
Assinale a alternativa correta.
Ano: 2026
Banca:
IDCAP
Órgão:
UEFS
Prova:
IDCAP - 2026 - UEFS - Analista Universitário - Engenharia de Controle e Automação |
Q4058715
Engenharia de Automação
O controle de processos industriais visa manter as
variáveis de saída dentro de limites operacionais seguros
e econômicos em malhas de controle complexas.
Considerando as estratégias de controle avançado
comumente utilizadas, analise as afirmativas a seguir:
I.O controle em cascata consiste em duas malhas de controle sobrepostas, onde a saída do controlador mestre define o set-point do controlador escravo.
II.O controle antecipativo utiliza a medição de distúrbios externos para agir preventivamente sobre a variável manipulada antes que o erro apareça na saída.
III.A estratégia de controle On-Off é recomendada para processos que exigem alta precisão e onde a variável manipulada deve variar suavemente entre zero e cem por cento.
Está correto o que se afirma em:
Ano: 2026
Banca:
IDCAP
Órgão:
UEFS
Prova:
IDCAP - 2026 - UEFS - Analista Universitário - Engenharia de Controle e Automação |
Q4058714
Engenharia de Automação
A arquitetura de automação moderna integra o chão de
fábrica aos níveis gerenciais por meio de protocolos de
comunicação robustos e interfaces de operação
intuitivas. Em sistemas de Controle Lógico Programável,
o ciclo de varredura é um conceito fundamental para a
sincronização das tarefas. Assinale a alternativa correta.
Ano: 2026
Banca:
CESPE / CEBRASPE
Órgão:
AgSUS
Prova:
CESPE / CEBRASPE - 2026 - AgSUS - Assistente de Projeto - UINFRA (Engenharia e Arquitetura) - Engenheiro Mecânico |
Q4054832
Engenharia de Automação
O sistema eletromecânico da figura I é utilizado em uma linha de produção para liberar de forma precisa a quantidade
determinada de um líquido utilizado em certa etapa do processo produtivo. O sensor de pressão diferencial adotado no reservatório do
líquido tem saída linear na faixa de 0 a 5V.
Mantendo-se uma margem de segurança no controle do processo, o nível de líquido no reservatório é mantido sempre entre um nível mínimo e um nível máximo, cujos valores de saída do sensor são 1,8V e 4,8V, respectivamente. Para gerar a saída PWM (pulse width modulation) de abertura da válvula solenoide, o controlador utiliza como base uma onda quadrada de tensão positiva de período constante, ajustada com base num nível de referência, de forma que ,quando a tensão de saída do sensor de pressão é igual a 3,6V, a duração do nível alto de saída para a válvula solenoide corresponde a 50% do período do ciclo.
A figura II apresenta a visualização da saída do controlador na situação de abertura mínima da válvula.
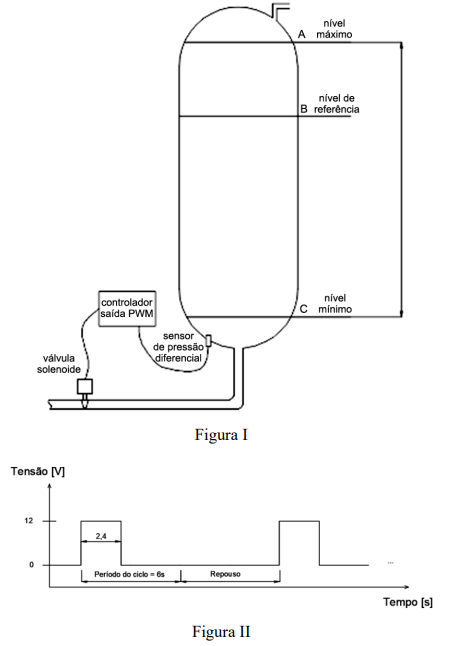
Com base nessas informações e nas figuras, julgue o item seguinte.
O sistema de controle é em malha fechada, pois o controlador utiliza o sinal do sensor de pressão como uma entrada com sinal oposto à base processada no controlador.
Mantendo-se uma margem de segurança no controle do processo, o nível de líquido no reservatório é mantido sempre entre um nível mínimo e um nível máximo, cujos valores de saída do sensor são 1,8V e 4,8V, respectivamente. Para gerar a saída PWM (pulse width modulation) de abertura da válvula solenoide, o controlador utiliza como base uma onda quadrada de tensão positiva de período constante, ajustada com base num nível de referência, de forma que ,quando a tensão de saída do sensor de pressão é igual a 3,6V, a duração do nível alto de saída para a válvula solenoide corresponde a 50% do período do ciclo.
A figura II apresenta a visualização da saída do controlador na situação de abertura mínima da válvula.
Com base nessas informações e nas figuras, julgue o item seguinte.
O sistema de controle é em malha fechada, pois o controlador utiliza o sinal do sensor de pressão como uma entrada com sinal oposto à base processada no controlador.
Ano: 2026
Banca:
CESPE / CEBRASPE
Órgão:
AgSUS
Prova:
CESPE / CEBRASPE - 2026 - AgSUS - Assistente de Projeto - UINFRA (Engenharia e Arquitetura) - Engenheiro Mecânico |
Q4054831
Engenharia de Automação
O sistema eletromecânico da figura I é utilizado em uma linha de produção para liberar de forma precisa a quantidade
determinada de um líquido utilizado em certa etapa do processo produtivo. O sensor de pressão diferencial adotado no reservatório do
líquido tem saída linear na faixa de 0 a 5V.
Mantendo-se uma margem de segurança no controle do processo, o nível de líquido no reservatório é mantido sempre entre um nível mínimo e um nível máximo, cujos valores de saída do sensor são 1,8V e 4,8V, respectivamente. Para gerar a saída PWM (pulse width modulation) de abertura da válvula solenoide, o controlador utiliza como base uma onda quadrada de tensão positiva de período constante, ajustada com base num nível de referência, de forma que ,quando a tensão de saída do sensor de pressão é igual a 3,6V, a duração do nível alto de saída para a válvula solenoide corresponde a 50% do período do ciclo.
A figura II apresenta a visualização da saída do controlador na situação de abertura mínima da válvula.
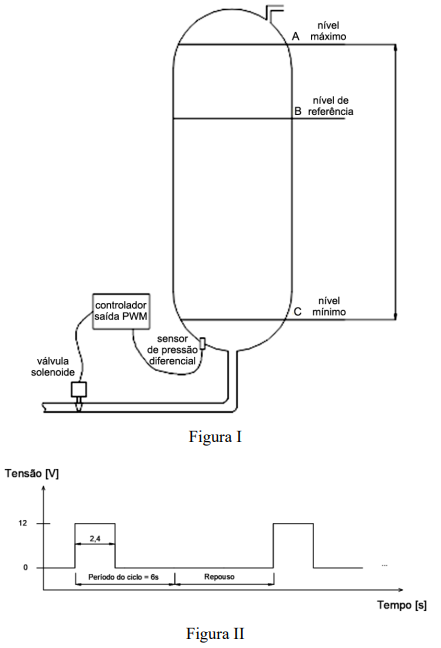
Com base nessas informações e nas figuras, julgue o item seguinte.
Considerando-se que, na faixa entre os níveis mínimo e máximo, o sistema possa ser aproximado por uma função linear em torno do nível de referência, o tempo máximo de abertura da válvula solenoide em um ciclo do processo é de 3,9 segundos.
Mantendo-se uma margem de segurança no controle do processo, o nível de líquido no reservatório é mantido sempre entre um nível mínimo e um nível máximo, cujos valores de saída do sensor são 1,8V e 4,8V, respectivamente. Para gerar a saída PWM (pulse width modulation) de abertura da válvula solenoide, o controlador utiliza como base uma onda quadrada de tensão positiva de período constante, ajustada com base num nível de referência, de forma que ,quando a tensão de saída do sensor de pressão é igual a 3,6V, a duração do nível alto de saída para a válvula solenoide corresponde a 50% do período do ciclo.
A figura II apresenta a visualização da saída do controlador na situação de abertura mínima da válvula.
Com base nessas informações e nas figuras, julgue o item seguinte.
Considerando-se que, na faixa entre os níveis mínimo e máximo, o sistema possa ser aproximado por uma função linear em torno do nível de referência, o tempo máximo de abertura da válvula solenoide em um ciclo do processo é de 3,9 segundos.
Ano: 2026
Banca:
FUNDATEC
Órgão:
IFC-SC
Prova:
FUNDATEC - 2026 - IFC-SC - Técnico de Laboratório: Automação |
Q4027622
Engenharia de Automação
Em um forno industrial com PID digital, observa-se: oscilação contínua ao redor do
setpoint, recuperação lenta a distúrbios e resposta geral lenta/estável. Qual ajuste melhora o
comportamento?
Ano: 2026
Banca:
FUNDATEC
Órgão:
IFC-SC
Prova:
FUNDATEC - 2026 - IFC-SC - Técnico de Laboratório: Automação |
Q4027607
Engenharia de Automação
Em sistemas SCADA, dispositivos RTU/PLC coletam dados de campo via protocolos
como Modbus ou OPC UA, enviando para servidores centrais que geram IHM (Interface
Homem-Máquina) com synópticos, historiadores de tendências e alarmes priorizados. Para
monitoramento eficaz, distinguem variáveis digitais (discretas, ex.: status de válvula) de analógicas
(contínuas, ex.: vazão). Qual alternativa descreve corretamente sua integração em SCADA?
Ano: 2026
Banca:
FUNDATEC
Órgão:
IFC-SC
Prova:
FUNDATEC - 2026 - IFC-SC - Técnico de Laboratório: Automação |
Q4027605
Engenharia de Automação
Em muitos processos industriais, a variável controlada (por exemplo, temperatura,
nível ou pressão) pode ser mantida dentro de uma faixa aceitável usando um controlador liga-desliga.
Nesse tipo de controle, o atuador assume apenas dois estados (por exemplo, 0%/100%,
desligado/ligado). Para ajustar o comportamento do ciclo de operação, é comum adotar histerese
(banda diferencial), de modo que o comando mude de estado apenas ao ultrapassar limites distintos
para ligar e desligar. Um tanque possui aquecimento elétrico comandado por um controlador
liga-desliga com histerese para controlar a temperatura. O setpoint é 60 °C e a histerese é de ±2 °C
(banda total de 4 °C), com a seguinte lógica:
• LIGA o aquecedor quando T ≤ 58 °C.
• DESLIGA o aquecedor quando T ≥ 62 °C.
Assuma que:
• O sensor é adequado e sem falhas.
• O sistema térmico é lento (há inércia térmica).
• Não há modulação de potência: apenas ligado ou desligado.
Assinale a alternativa que descreve corretamente o efeito principal da histerese nesse controle.
Ano: 2026
Banca:
SELECON
Órgão:
EMGEPRON
Prova:
SELECON - 2026 - EMGEPRON - Engenheiro de Controle e Automação |
Q3974502
Engenharia de Automação
Em engenharia de controle e sistemas embarcados, existem
plataformas especializadas para simulação em tempo real e
validação de sistemas por meio de técnicas como Hardware-inthe-Loop (HIL). Nesse contexto, a Speedgoat destaca-se como
uma plataforma amplamente utilizada para:
Ano: 2026
Banca:
SELECON
Órgão:
EMGEPRON
Prova:
SELECON - 2026 - EMGEPRON - Engenheiro de Controle e Automação |
Q3974501
Engenharia de Automação
Em engenharia de controle e automação, a simulação
Hardware-in-the-Loop (HIL) é uma técnica que integra modelos
computacionais de sistemas com o hardware real do controlador.
Essa abordagem permite testes seguros e eficientes antes da
implementação em sistemas físicos. A técnica HIL tem como
principal finalidade:
Ano: 2026
Banca:
SELECON
Órgão:
EMGEPRON
Prova:
SELECON - 2026 - EMGEPRON - Engenheiro de Controle e Automação |
Q3974498
Engenharia de Automação
Em controle ótimo de sistemas lineares contínuos, o regulador
quadrático ótimo (LQR) é uma ferramenta poderosa para projetar
controladores que balanceiam desempenho e esforço de controle.
Ele utiliza uma função matemática específica para guiar a escolha
do sinal de controle. Desse modo, o regulador quadrático ótimo
(LQR), em sistemas lineares contínuos, busca determinar o sinal
de controle que minimiza:
Ano: 2026
Banca:
SELECON
Órgão:
EMGEPRON
Prova:
SELECON - 2026 - EMGEPRON - Engenheiro de Controle e Automação |
Q3974497
Engenharia de Automação
A estabilidade de um sistema contínuo, linear e invariável
no tempo (LTI), representado em espaço de estados em malha
aberta, é determinada pelo(a):
Ano: 2026
Banca:
SELECON
Órgão:
EMGEPRON
Prova:
SELECON - 2026 - EMGEPRON - Engenheiro de Controle e Automação |
Q3974490
Engenharia de Automação
Em engenharia de controle e processamento de sinais,
diferentes transformadas matemáticas são empregadas para
analisar o comportamento de sistemas. A transformada Z é
uma ferramenta fundamental para estudar sistemas cujo tempo
é discretizado, permitindo análise e projeto de controladores
digitais. Desse modo, pode-se afirmar que a transformada Z é
utilizada, principalmente, em sistemas:
Ano: 2026
Banca:
SELECON
Órgão:
EMGEPRON
Prova:
SELECON - 2026 - EMGEPRON - Engenheiro de Controle e Automação |
Q3974489
Engenharia de Automação
Em um sistema MIMO, múltiplas entradas afetam múltiplas
saídas simultaneamente. Dessa forma, uma das principais
dificuldades em projetar controladores para sistemas MIMO é
o(a):
Ano: 2026
Banca:
SELECON
Órgão:
EMGEPRON
Prova:
SELECON - 2026 - EMGEPRON - Engenheiro de Controle e Automação |
Q3974488
Engenharia de Automação
Em sistemas de controle automático, os controladores PID
ajustam a ação de controle com base em três componentes:
proporcional, integral e derivativo. Cada termo desempenha uma
função específica na resposta dinâmica do sistema. O termo
derivativo do PID atua principalmente:
Ano: 2026
Banca:
SELECON
Órgão:
EMGEPRON
Prova:
SELECON - 2026 - EMGEPRON - Engenheiro de Controle e Automação |
Q3974487
Engenharia de Automação
Em engenharia de controle, diferentes métodos são usados
para analisar o comportamento de sistemas lineares e para
projetar controladores. Um desses métodos é o lugar das raízes,
que fornece informações valiosas sobre a resposta dinâmica do
sistema, em função do ganho de realimentação. Nesse contexto,
o método do lugar das raízes permite analisar:
Ano: 2026
Banca:
SELECON
Órgão:
EMGEPRON
Prova:
SELECON - 2026 - EMGEPRON - Engenheiro de Controle e Automação |
Q3974486
Engenharia de Automação
Em engenharia de controle, a análise do comportamento
dinâmico de sistemas é fundamental para garantir desempenho
adequado. Um dos fenômenos observados na resposta de
sistemas a um degrau de referência é o sobresinal (overshoot),
que indica ultrapassagem da variável controlada além do valor
desejado. O sobresinal ocorre principalmente devido a um
sistema:
Ano: 2026
Banca:
SELECON
Órgão:
EMGEPRON
Prova:
SELECON - 2026 - EMGEPRON - Engenheiro de Controle e Automação |
Q3974480
Engenharia de Automação
Na engenharia de controle e automação, diagramas de
blocos são amplamente utilizados para representar graficamente
sistemas complexos. Nesse sentido, um diagrama de blocos
representa:
Q3854294
Engenharia de Automação
Um controlador PID foi utilizado para controlar um sistema de
pressurização de óleo em uma plataforma hidráulica de elevação.
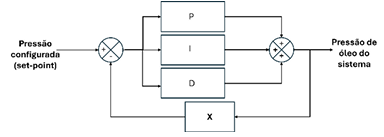
A partir do diagrama de blocos, de acordo com a teoria de controle PID, marque a opção que contém o componente correto a ser instalado no bloco indicado com a letra X.
A partir do diagrama de blocos, de acordo com a teoria de controle PID, marque a opção que contém o componente correto a ser instalado no bloco indicado com a letra X.
Q3854291
Engenharia de Automação
Considere os circuitos 1 e 2 representados a seguir:
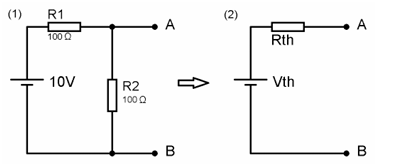
Calcule os parâmetros de equivalência de Thévenin do circuito 2, tensão e resistência de Thévenin (Vth e Rth), que uma carga perceberia se conectada entre os pontos A e B.

 Conheça nossos planos