Questões de Concurso
Sobre análise e controle de sistemas em engenharia de automação
Foram encontradas 246 questões


Em malhas de controle de nível e vazão, a dinâmica do conjunto válvula-tubulação-tanque costuma introduzir atrasos e polos dominantes que reduzem a robustez. Quando se moderniza a instrumentação e a automação, é comum revisar a compensação para melhorar estabilidade e resposta a perturbações (golpes de aríete, variações de demanda). A análise em frequência via Bode permite ajustar margem de fase e largura de banda sem amplificar ruído de medição. Compensadores do tipo avanço/atraso e redes PID equivalentes são aplicados para atender simultaneamente tempo de acomodação e sobressinal. O engenheiro eletricista deve correlacionar polos/zeros inseridos com ganho, fase e atenuação de alta frequência. Diante do exposto, relacione adequadamente as colunas a seguir:
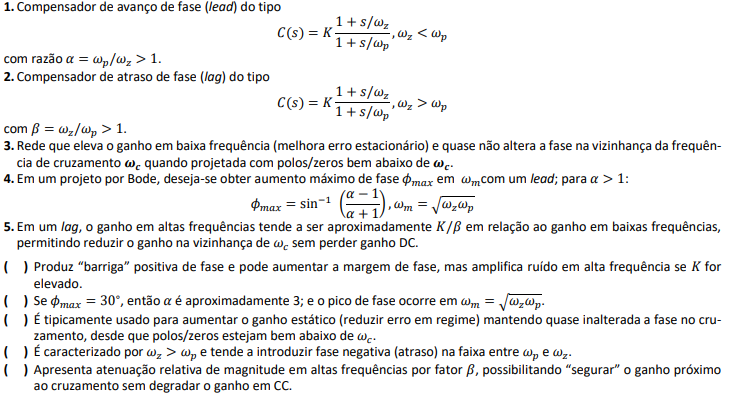
A sequência está correta em
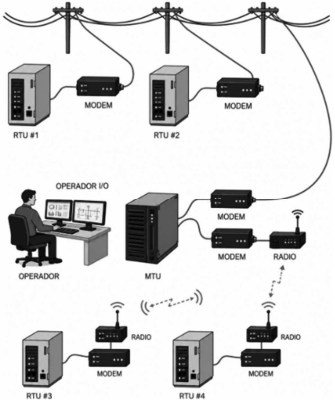 Figura 12 – Diagrama ilustrativo dos componentes que fazem parte do sistema SCADA.
Com base na disposição e função desses elementos, assinale a alternativa correta.
Em uma atividade prática de Controle de Sistemas, um docente utiliza um sistema de posicionamento eletromecânico para demonstrar o projeto de controladores por realimentação de estados. A dinâmica linearizada do sistema, em torno de um ponto de operação, é representada no espaço de estados por:
ẋ = Ax + Bu,
em que:
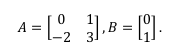
Em seguida, adotou-se um controlador por realimentação de estados, utilizando a técnica de posicionamento de polos, na forma u = −Kx, com K = [k₁ k₂]. O objetivo do projeto é posicionar os polos de malha fechada em:
s₁ = −1 e s₂ = −2.
Com base nessas informações, analise as afirmações a seguir.
I - O sistema em malha aberta é instável, pois a matriz A possui pelo menos um autovalor com parte real positiva.
II - A matriz do sistema em malha fechada (A), com realimentação de estados, é dada por 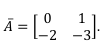
III - Para posicionar os polos de malha fechada em s₁ = −1 e s₂ = −2, deve-se utilizar K = [0 6].
IV - Como a matriz B possui um elemento nulo, o sistema não é completamente controlável.
Quais estão corretas?
No projeto de sistemas de controle, os compensadores são amplamente empregados para modificar a resposta dinâmica e o desempenho em regime permanente. Entre as estruturas mais utilizadas estão os compensadores de avanço (Lead), atraso (Lag) e avanço-atraso (Lead-Lag), cada um com características específicas de resposta em frequência.
Com base nesses conceitos, assinale a alternativa correta.
Em uma aula prática de Análise e Implementação de Controladores Discretos, um docente apresenta aos estudantes o projeto de um controlador digital utilizando a técnica de projeto discreto direto no plano z. Para representar adequadamente a interface física entre o computador e o processo, a planta contínua foi discretizada utilizando o método do segurador de ordem zero (ZOH), obtendo-se o equivalente discreto:
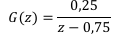
A partir desse modelo, projetou-se um controlador digital para satisfazer requisitos de estabilidade e desempenho transitório. A lei de controle resultante, pronta para ser programada em um microcontrolador com período de amostragem T = 0,5s, é dada pela seguinte equação a diferenças:
u[k] = u[k − 1] + 3e[k] − e[k − 1],
em que e[k] representa o sinal de erro amostrado e u[k] o sinal de controle aplicado à planta no instante atual.
Considerando que a malha de controle possui realimentação unitária negativa, analise as seguintes afirmações.
I - A função de transferência do controlador no domínio z é
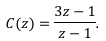
II - O controlador apresenta um polo em z = 1, o que indica que ele é assintoticamente estável, pois a condição de estabilidade é |zp| ≤ 1.
III - O uso do ZOH na discretização da planta é importante porque modela o comportamento do conversor digital-analógico (D/A), que mantém a tensão constante entre os instantes de amostragem.
IV - Como a planta discretizada possui polo em z = 0,75, o sistema em malha fechada terá erro estacionário nulo para uma entrada em degrau, independentemente da ação do controlador.
Quais estão corretas?
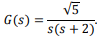
Para fins de análise por meio dos diagramas de Bode, considera-se a aplicação de um ganho proporcional K = 10, resultando na função de transferência em malha aberta KG(s). A Figura 8 apresenta os diagramas de Bode de G(s) e KG(s), destacando as frequências de cruzamento de ganho (ωgc1 e ωgc2) no diagrama de magnitude e os correspondentes pontos no diagrama de fase, utilizados na determinação da margem de fase (ΦM).
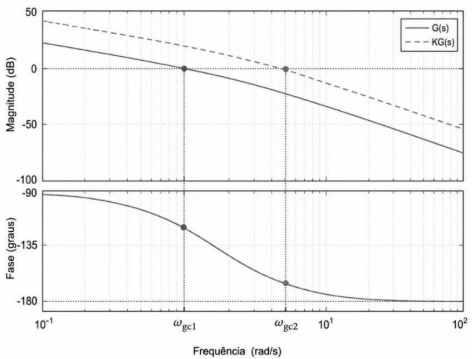
Figura 8 – Diagramas de Bode dos sistemas G(s) e KG(s).
Com base na função de transferência apresentada, nos diagramas de Bode da Figura 8 e nos efeitos da aplicação do ganho proporcional sobre a resposta em frequência desse sistema, assinale a alternativa correta.
Considere o sistema de controle em malha fechada com realimentação unitária negativa apresentado na Figura 7.
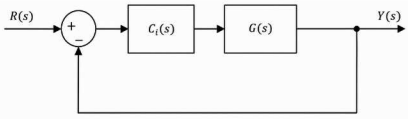
Figura 7 – Sistema de controle em malha fechada com realimentação unitária negativa.
A planta do sistema é dada por:
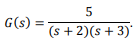
Em que Ci é um controlador, cujos ganhos satisfazem Kp > 0, Ki > 0, em que Kd, Ki e Kd representam, respectivamente, os ganhos proporcional, integral e derivativo. Admita que todos os sistemas em malha fechada sejam assintoticamente estáveis. Considere os seguintes controladores para Ci.
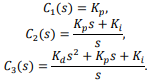
Assinale a alternativa que classifica corretamente os sistemas quanto ao seu tipo e ao erro em regime permanente.
A Figura 5 apresenta o Lugar Geométrico das Raízes (LGR) de um sistema de controle em malha fechada para valores crescentes do ganho K.
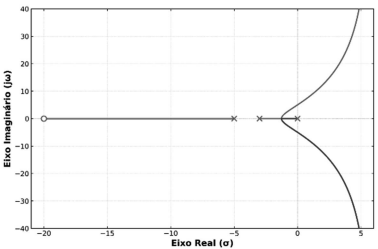
Figura 5 – Lugar Geométrico das Raízes do sistema.
O diagrama de blocos correspondente é apresentado na Figura 6.
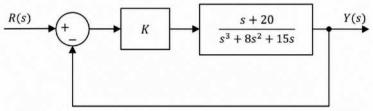
Figura 6 – Sistema de controle em malha fechada com realimentação unitária negativa.
Considerando a variação do ganho K, assinale a alternativa que apresenta corretamente o ganho crítico Kcr, no qual o sistema atinge o limite de estabilidade e passa a apresentar oscilações sustentadas, bem como a respectiva frequência angular dessas oscilações.
Considere o sistema contínuo representado pelo diagrama de blocos da Figura 4, com realimentação unitária negativa. Sejam U(s), X₁(s), X₂(s) e Y(s) as transformadas de Laplace dos sinais u(t), x₁(t), x₂(t) e y(t), respectivamente. Considere ainda que x₁(t) e x₂(t) representam as variáveis de estado do sistema, enquanto u(t) e y(t) representam, respectivamente, a entrada e a saída.
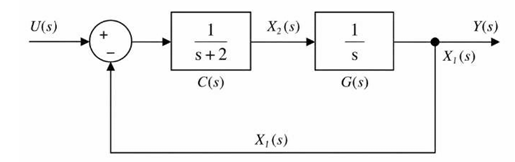
Figura 4 – Diagrama de blocos de um sistema de controle.
Assinale a alternativa que determina as matrizes A, B, C e D da representação em espaço de estados do sistema, na forma:
ẋ = Ax + Bu, y = Cx + Du.
Considere um sistema dinâmico cuja entrada u(t) é uma tensão elétrica e a saída y(t) é uma variável de processo em velocidade. Para identificar a dinâmica desse sistema, foi realizado um ensaio em malha aberta, aplicando-se um degrau de amplitude 40 V no instante t = 15 s. A resposta temporal da saída é apresentada na Figura 3.
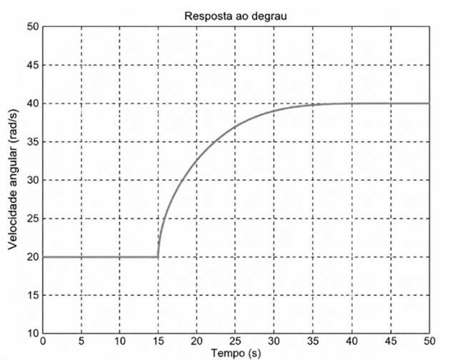
Figura 3 – Resposta ao degrau do sistema.
Considere ainda que:
1) O sistema pode ser representado por um modelo linear de primeira ordem;
2) Observa-se, na Figura 3, que o valor final da saída é de 40 rad/s;
3) O sistema atinge o tempo de assentamento, segundo o critério de 2%, no instante t = 35 s.
Assinale a alternativa que determina a função de transferência em malha aberta que relaciona Y(s) à entrada U(s).
A Figura 2 apresenta um sistema de controle em malha fechada.
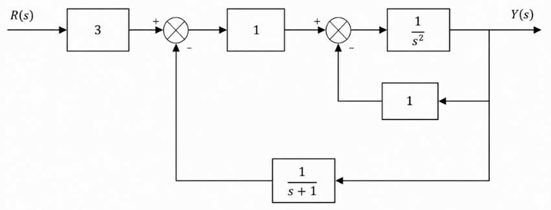
Figura 2 – Diagrama de blocos de um sistema de controle.
Considerando R(s) como o sinal de referência (setpoint) e Y(s) como a saída do sistema, assinale a alternativa que representa corretamente a função de transferência equivalente entre a entrada e a saída do sistema, ou seja, H(s) = Y(s)/R(s).
Para responder à questão, considere a bancada didática apresentada na Figura 1.
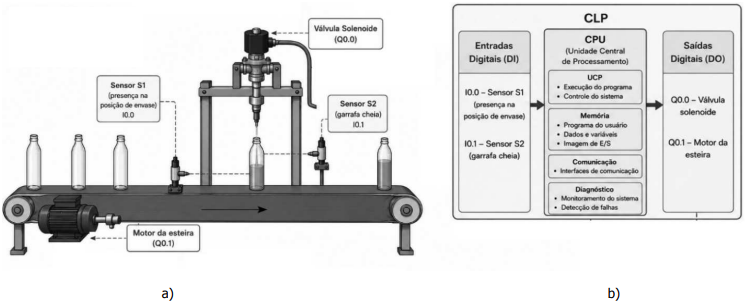
Figura 1 – a) Bancada didática de uma linha automatizada de envase e, b) arquitetura simplificada de um CLP.
● o seguinte funcionamento da bancada didática: i) inicialmente, o motor da esteira (Q0.1) permanece ligado, transportando as garrafas até a posição de envase; ii) quando uma garrafa é detectada pelo sensor S1 (I0.0), o motor da esteira (Q0.1) é desligado e a válvula solenoide (Q0.0) é ligada para iniciar o enchimento da garrafa; iii) a válvula solenoide (Q0.0) permanece ligada enquanto o sensor S2 (I0.1) não detectar que o líquido atingiu o nível especificado; iv) durante esse período, a garrafa permanece parada na posição de envase, mantendo o sensor S1 (I0.0) continuamente acionado; v) quando o sensor S2 (I0.1) detectar que o nível especificado foi atingido, a válvula solenoide (Q0.0) deverá ser desligada e o motor da esteira (Q0.1) deverá ser ligado novamente, transportando a garrafa para a etapa seguinte do processo;
● que as nomenclaturas I0.0 e I0.1 correspondem aos endereços das entradas digitais, enquanto Q0.0 e Q0.1 correspondem aos endereços das saídas digitais do CLP;
● que os sensores S1 e S2 são do tipo PNP, indicando nível lógico 1 apenas quando acionados.
Com base nas informações da atividade e na Figura 1, assinale a alternativa que apresenta uma implementação em linguagem Ladder (LD), conforme a IEC 61131-3, compatível com a lógica de acionamento descrita.
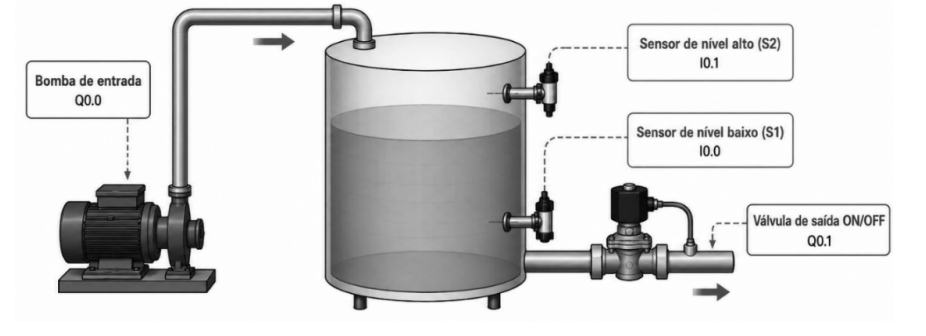
O sistema deverá operar conforme os seguintes requisitos:
1) No instante da energização do sistema, considere o tanque vazio, de modo que os sensores S1 e S2 não detectem água (I0.0 = 0 e I0.1 = 0). Nessa condição, a bomba deverá ser acionada para iniciar o enchimento do tanque.
2) Após o acionamento, a bomba deverá permanecer ligada, independentemente do estado do sensor S1, até que o nível da água atinja o sensor de nível alto.
3) Quando o sensor de nível alto detectar água (I0.1 = 1), a bomba deverá ser desligada.
4) Considerando a válvula de saída permanentemente aberta, o nível da água diminuirá após o desligamento da bomba e um novo ciclo de enchimento deverá ser iniciado automaticamente quando o nível da água ficar abaixo do sensor S1 (I0.0 = 0).
Considerando os requisitos de funcionamento estabelecidos e a programação em linguagem Ladder, assinale a alternativa, que melhor representa a lógica de acionamento, retenção e desligamento da bomba de entrada Q0.0.
Assinale a alternativa que apresenta apenas linguagens de programação padronizadas pela IEC 61131-3.
Com base nos conceitos de controle contínuo e na atuação das ações (P), (I) e (D), assinale a alternativa correta.
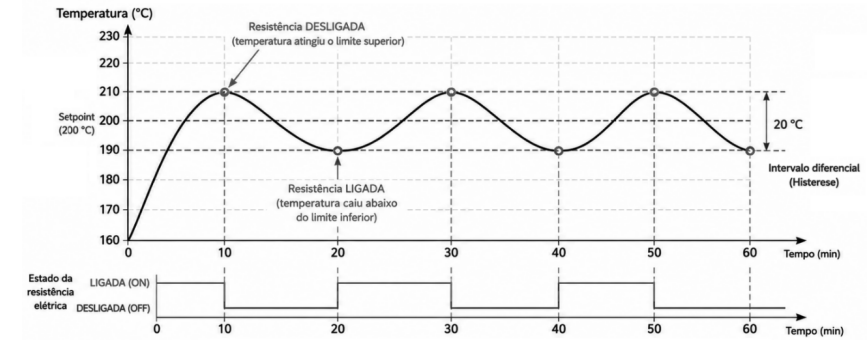
Com base na figura e nos conceitos de controle liga-desliga (on-off), analise as afirmações a seguir.
I - O controle liga-desliga, também denominado controle de duas posições, mantém o elemento atuador apenas em dois estados possíveis: totalmente ligado ou totalmente desligado.
II - O intervalo diferencial (histerese) é introduzido para reduzir a frequência de comutação do atuador diante de pequenas variações da variável controlada, aumentando sua vida útil. Entretanto, sua redução tende a aumentar a precisão do controle, à custa de uma maior frequência de chaveamento do atuador.
III - Em regime permanente, é esperado que a variável controlada oscile continuamente em torno do ponto de ajuste. A amplitude e a frequência dessas oscilações dependem da dinâmica do processo, como sua inércia e tempo de resposta.
IV - O controle liga-desliga é a estratégia mais indicada para processos que exigem elevada estabilidade térmica, pequena variação em torno do setpoint e resposta contínua às mudanças de carga.
Quais estão corretas?
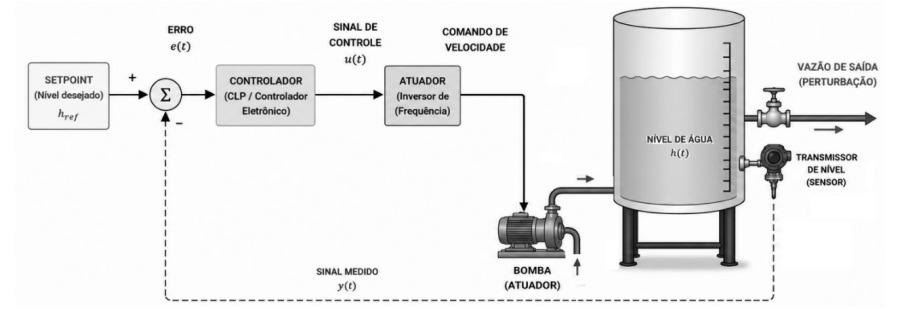
Com base na figura e nos conceitos de controle de processos, analise as afirmações a seguir.
I - O nível de água h (t) representa a variável controlada, enquanto o valor de referência definido pelo operador corresponde ao setpoint do sistema, utilizado para o cálculo do sinal de erro pelo controlador.
II - A ação do controlador modifica o sinal enviado ao inversor de frequência, alterando a velocidade da bomba e, consequentemente, a vazão de entrada no reservatório, que corresponde à variável manipulada da malha.
III - O transmissor de nível fornece continuamente ao controlador o valor medido da variável controlada, caracterizando uma malha fechada com realimentação negativa.
IV - A variação da vazão de saída do reservatório constitui uma perturbação externa. Entretanto, como essa vazão não é medida pelo controlador, ela não interfere na variável controlada enquanto o setpoint permanecer constante.
Quais estão corretas?

 Conheça nossos planos