Questões de Concurso
Sobre análise e controle de sistemas em engenharia de automação
Foram encontradas 246 questões


Um tanque industrial tem seu nível monitorado por um sensor piezorresistivo, instalado no fundo, que mede a pressão hidrostática da coluna de líquido. O sensor possui faixa de 0 a 600 mbar, com saída analógica 4–20 mA, linear. O sinal é convertido em tensão por meio de um resistor de 250 Ω e lido por um microcontrolador. O valor medido atua no controle de uma válvula proporcional de vazão, comandada por um sinal 0–10 V. A lógica de controle é inversamente proporcional, sendo que 450 mbar correspondem a 25% de abertura da válvula. No instante analisado, a válvula encontra-se 50% aberta. Considerando as informações apresentadas, assinale a alternativa correta.
Considere uma aplicação de um sistema controlado por CLP para proteção térmica de um tanque aquecido, conforme o diagrama Ladder apresentado a seguir:
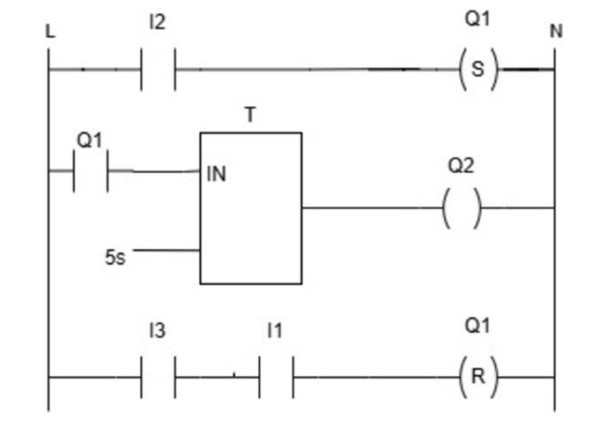
● I2 é um sensor de temperatura alta do tanque, que permanece fechado enquanto a temperatura for maior que uma temperatura alta estabelecida.
● Q1 aciona o motor da bomba de recirculação.
● T é um temporizador TON ajustado para 5 s.
● Q2 aciona uma válvula eletropneumática de resfriamento.
● I3 é um sensor de temperatura normal do tanque, que permanece fechado enquanto a temperatura for menor que uma temperatura normal estabelecida.
● I1 é um botão de reset manual.
Assinale a alternativa que apresenta corretamente o funcionamento do sistema.
Em uma estação elevatória de água, um Controlador Lógico Programável (CLP) recebe sinais provenientes de sensores de nível, pressão e vazão, processa essas informações conforme uma programação previamente estabelecida e envia comandos para acionamento de bombas e válvulas. Nesse contexto, qual é a principal função desempenhada pelo CLP no sistema automatizado?
Pesquisadores da UNIFAP estão desenvolvendo um sistema de controle para regular a velocidade de uma bomba de água utilizada no abastecimento de comunidades ribeirinhas da região do Bailique. O comportamento dinâmico simplificado do sistema pode ser representado pelo modelo em variáveis de estado:
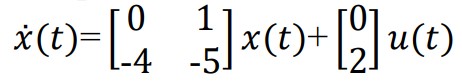
Em que:
• x1(t) representa o nível de água no reservatório;
• x2(t) representa a taxa de variação do nível;
• u(t) representa o sinal de controle aplicado à bomba.
Considerando operação em malha aberta e entrada constante u(t)= 0, determine os autovalores da matriz de estados e avalie a estabilidade do sistema.
Considerando os fundamentos de controle automático, bem como os critérios de seletividade e confiabilidade sistêmica, assinale a afirmativa correta.
A lógica desejada requer que o motor deve ser acionado quando o botão de partida (START) for pressionado e o botão de parada (STOP) não estiver acionado. Além disso, o motor deve permanecer ligado (auto-retenção) até que o botão STOP seja pressionado.
Assinale a opção que apresenta corretamente essa lógica, em conformidade com os princípios da programação.
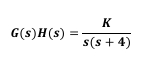
Deseja-se analisar o erro em regime permanente para uma entrada do tipo degrau unitário r (t) = u(t). Diante desse contexto, assinale a alternativa correta.
Com relação à automação industrial, julgue o item subsecutivo.
Nos sistemas de controle de malha aberta, a saída do sistema interfere na ação de controle.
Acerca de controle de processo e de operações unitárias, julgue o item a seguir.
A ação integral em um controlador é capaz de eliminar erro em regime permanente em várias aplicações de controle, porém pode aumentar a tendência a sobressinal e a oscilações.
Acerca de controle de processo e de operações unitárias, julgue o item a seguir.
Em uma malha de controle em retroalimentação negativa, o sinal de erro corresponde à diferença entre o valor de referência e a variável medida, e sua redução tende a promover a estabilização do processo.
Julgue o próximo item, a respeito do controle de processos e da sintonia do controlador PID (proporcional-integral-derivativo).
Em um sistema de malha fechada, podem ser utilizados o ganho de um controlador proporcional que cause uma oscilação sustentada na planta e o período dessa oscilação para calcular os parâmetros PID.
Julgue o próximo item, a respeito do controle de processos e da sintonia do controlador PID (proporcional-integral-derivativo).
O método da curva de reação para determinar os parâmetros de um controlador PID utiliza, como sinal de ensaio, um sinal senoidal na entrada da planta a ser controlada.
Assinale a alternativa correta sobre essas estratégias.
(__)Aumentar a ação derivativa de um controlador Proporcional Integral Derivativo tende a tornar a resposta do sistema mais lenta, porém reduz significativamente as oscilações em alta frequência.
(__)No diagrama de Bode, a margem de fase é definida como a defasagem adicional necessária para que o sistema atinja cento e oitenta graus na frequência em que o ganho é de zero decibéis.
(__)No espaço de estados, um sistema é considerado completamente controlável se for possível transferir qualquer estado inicial para qualquer outro estado final em um intervalo de tempo finito.
(__)A estabilidade de um sistema discreto no plano Z é garantida se todos os polos da função de transferência estiverem localizados fora do círculo unitário centrado na origem.
Após análise, assinale a alternativa que apresenta a sequência correta dos itens acima, de cima para baixo:

 Conheça nossos planos