Questões de Concurso
Sobre robótica e automação em engenharia de automação
Foram encontradas 288 questões


Considerando que após iniciar o sistema o operador manteve o botão acionado por 2 segundos e depois o liberou definitivamente, assinale a alternativa que descreve corretamente o comportamento do sistema.

Assinale a alternativa correta sobre os circuitos eletropneumáticos apresentados e sua forma de integração com CLPs.
Um sistema de movimentação foi projetado para utilizar um motor de passo NEMA 23 com resolução de 1,8° por passo. O projeto estabelece que um CLP deve enviar os pulsos de comando para o drive do motor de passo.
Sabendo que o CLP envia 400 pulsos de comando, desejando obter uma rotação completa no eixo do motor, assinale a alternativa que indica corretamente a configuração que o técnico de automação deve configurar no drive do motor de passo.
A figura a seguir é uma representação simplificada, onde os terminadores foram suprimidos, de uma rede de comunicação industrial formada por um controlador (CLP) conectado a vários dispositivos de campo (sensores).
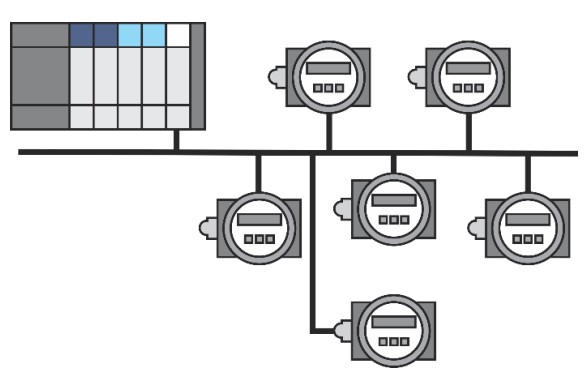
Assinale a alternativa que identifica corretamente o tipo de topologia física dessa rede de comunicação industrial.
O protocolo de comunicação de dados Modbus é largamente aplicado em redes industriais.
Assinale a alternativa correta sobre as características desse protocolo de dados.
A IEC 61131-3 especifica a sintaxe e a semântica das linguagens de programação para Controladores Lógicos Programáveis (CLP).
Assinale a alternativa que apresenta apenas linguagens definidas pela norma em questão.
Em uma estação de tratamento de água há uma grande quantidade de informações associada a sensores e atuadores. Esse volume de dados é um desafio para que operadores possam ter uma visualização completa do funcionamento da estação.
Nesse contexto, a principal função de um sistema supervisório é:
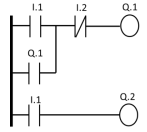
Qual representação a seguir pertence a esse conjunto?
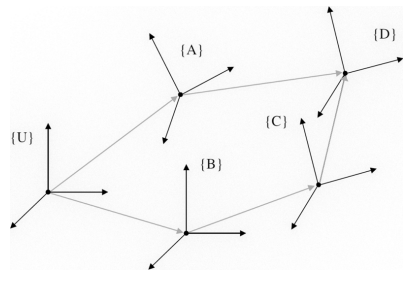
1 - Siga em direção à posição alvo.
2 - Caso um obstáculo seja encontrado:
a. Contorne o obstáculo por completo;
b. Lembre o ponto mais próximo do alvo.
3 - Retorne usando a menor rota ao ponto mais próximo guardado e continue em direção ao alvo.
Em termos gerais, é correto afirmar que esse algoritmo representa
( ) Aplique o algoritmo A* .
( ) Determine o espaço de configurações livres.
( ) Trace linhas de visibilidade entre a configuração alvo e os obstáculos visíveis.
( ) Trace linhas de visibilidade entre a configuração inicial e os obstáculos visíveis.
( ) Trace linhas de visibilidade entre todos os obstáculos.
A sequência correta de eventos é

 Conheça nossos planos