Questões de Concurso
Sobre robótica e automação em engenharia de automação
Foram encontradas 288 questões


Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081685
Engenharia de Automação
Preencha corretamente as lacunas do texto a seguir
com relação às características dos sensores presentes
em robôs.
Em um manipulador industrial, o encoder óptico é um sensor usado para medir ___________, sendo qualificado como ___________. Já o laser é um sensor usado para medir ___________, sendo classificado como ___________.
Em um manipulador industrial, o encoder óptico é um sensor usado para medir ___________, sendo qualificado como ___________. Já o laser é um sensor usado para medir ___________, sendo classificado como ___________.
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081684
Engenharia de Automação
Analise as asserções a seguir e a relação proposta entre elas.
I - Em alguns manipuladores robóticos apenas a medição de posição das juntas está disponível, sendo necessário estimar a velocidade com auxílio de filtros ou observadores
PORQUE
II - a estimação da velocidade por meio da derivada numérica (aproximação de Euler) amplifica ruídos de medição.
A respeito das asserções, é correto afirmar que
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081682
Engenharia de Automação
O manipulador robótico observado na imagem a seguir representa uma variante do modelo SCARA.
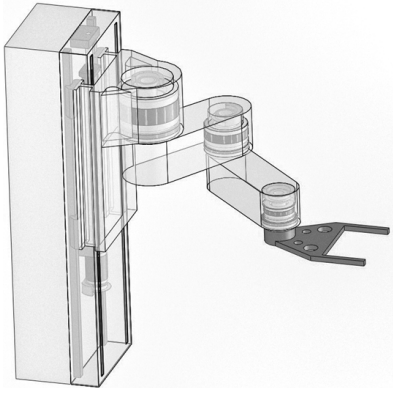
Sobre ele, é correto afirmar que possui
Sobre ele, é correto afirmar que possui
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081681
Engenharia de Automação
Considere o robô mostrado na figura a seguir, tentando alcançar um alvo atrás do obstáculo. Ele foi programado com o comportamento descrito na sequência de 1 até 6. Sensores de contato indicam a colisão
com os obstáculos.
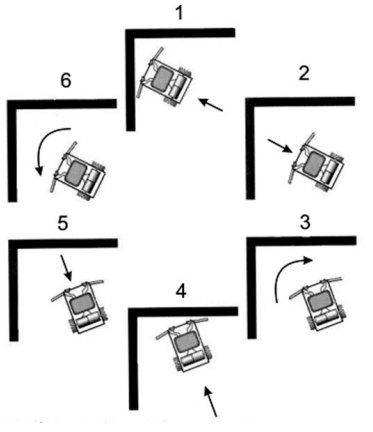
Para escapar dessa condição de mínimo local, basta mudar o comportamento de tal forma que o robô
Para escapar dessa condição de mínimo local, basta mudar o comportamento de tal forma que o robô
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081678
Engenharia de Automação
Uma característica importante dos robôs industriais
é sua versatilidade, a qual permite que sejam programados para executar atividades distintas.
Avalie as afirmações sobre as maneiras de programação de tais dispositivos.
I - Na programação por aprendizagem, o operador humano posiciona as juntas em configurações sequenciais da trajetória desejada, usando um dispositivo eletrônico, que pode ser um joystick. Essas configurações são armazenadas pelo robô e repetidas durante a execução.
II - Uma das desvantagens da programação por aprendizagem consiste na impossibilidade de executar o aprendizado com carga sendo transportada pelo efetuador do manipulador robótico.
III - Na programação por linguagem textual, o operador deve usar uma linguagem de programação, geralmente com termos de língua inglesa, visando codificar instruções no programa.
IV - A programação mecânica consiste em usar chaves fim-de-curso, contatores elétricos, batentes e cames para estabelecer os pontos extremos de cada junta, sendo recomendada para tipos de programação mais sofisticados.
Está correto apenas o que se afirma em
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081677
Engenharia de Automação
Informe se é verdadeiro (V) ou falso (F) o que se afirma sobre algoritmos de planejamento de caminho.
( ) Os algoritmos baseados em campos potenciais são suscetíveis a problemas de não convergência, devido a mínimos locais.
( ) O algoritmo Mapa de Rotas Probabilístico é considerado como capaz de resolver várias instâncias do problema de planejamento, em um mesmo ambiente.
( ) O método de planejamento baseado no Diagrama de Voronoi tem a propriedade de minimizar a distância do robô aos obstáculos.
( ) O método de planejamento baseado no Grafo de Visibilidade tem a propriedade de maximizar a distância do robô aos obstáculos.
A sequência correta é
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081676
Engenharia de Automação
Analise as asserções a seguir e a relação proposta entre elas.
I - Na robótica móvel, em se tratando de algoritmos de planejamento de caminhos, são desejáveis como características: possibilidade de cálculo em tempo de execução; tratamento de obstáculos complexos; facilidade de implementação; lidar com incertezas
PORQUE
II - tais robôs podem ser usados em ambientes bem estruturados, esparsos, com iluminação uniforme e com poucas fontes de distúrbios.
A respeito das asserções, é correto afirmar que
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081675
Engenharia de Automação
Considere o programa em Ladder apresentado a seguir.
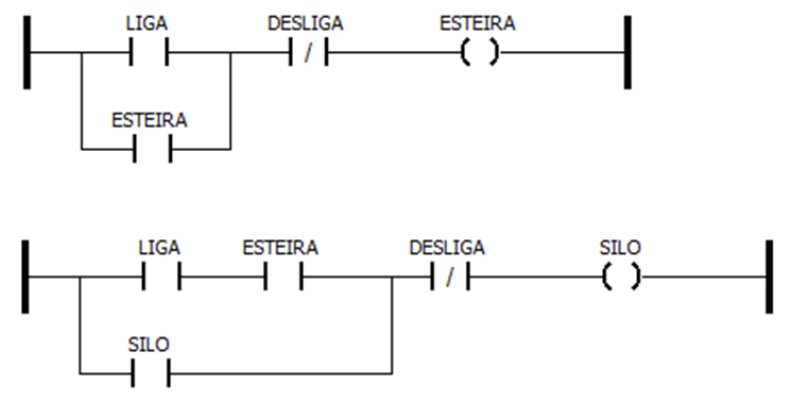
É correto afirmar que assim que o
É correto afirmar que assim que o
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081669
Engenharia de Automação
A pirâmide da automação industrial, mostrada a seguir, é uma representação muito utilizada para indicar a estruturação usualmente empregada nos projetos de automação industrial.
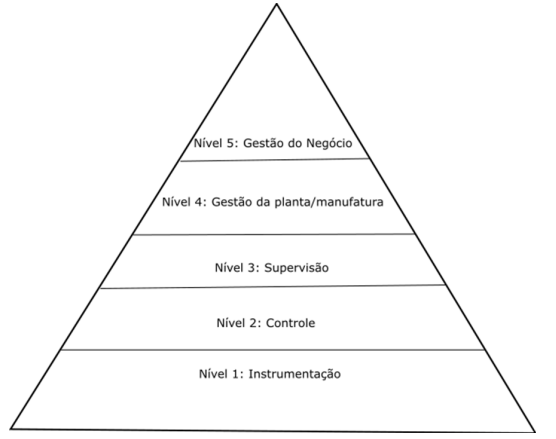
Considerando-se que o nível 1 é o que contém os instrumentos de campo (como sensores e atuadores), e o nível 2 é o que contém os dispositivos de controle (como CLPs e SDCDs), assinale a alternativa que apresenta redes tipicamente utilizadas comunicando estes níveis.
Considerando-se que o nível 1 é o que contém os instrumentos de campo (como sensores e atuadores), e o nível 2 é o que contém os dispositivos de controle (como CLPs e SDCDs), assinale a alternativa que apresenta redes tipicamente utilizadas comunicando estes níveis.
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081667
Engenharia de Automação
Os sistemas supervisórios são sistemas digitais para a monitoração e a operação da planta, gerenciando diversas
variáveis do processo (sejam elas digitais ou analógicas). Normalmente são divididos em dois grandes grupos: as
IHMs (Interfaces Homem-Máquina) e o SCADA (Sistema de Controle Supervisório e Aquisição de Dados, do inglês
Supervisory Control And Data Acquisition). Em relação a esses dois grupos, considere as seguintes afirmações.
I - As IHMs normalmente se encontram no chão-de-fábrica, próximas aos equipamentos que estão sendo controlados/monitorados. São muito comuns no contexto de máquinas de comando numérico (CNC).
II - Os sistemas SCADA normalmente são implementados em computadores pessoais comuns. Sua comunicação pode ser feita diretamente com os CLPs e remotas em campo, ou pode-se ter uma estação responsável por centralizar os dados de comunicação da rede de controle e instrumentação e fornecê-los, via rede de comunicação, para as demais estações.
III - É comum que os sistemas SCADA tenham controle de acesso de usuários e exibam/permitam diferentes dados e comandos para diferentes níveis de usuários.
IV - Os sistemas supervisórios não são capazes de indicar alarmes e eventuais condições fora do padrão normal de operação.
É correto afirmar que
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081665
Engenharia de Automação
Uma esteira transportadora deve ser acionada toda vez que um sensor de detecção de peças é ativado em sua
entrada. A esteira deve ser mantida acionada até que se passem 5 minutos da última vez que o sensor de peças
esteve ativo.
Tendo isso em mente, considere os 3 trechos de programas apresentados a seguir.
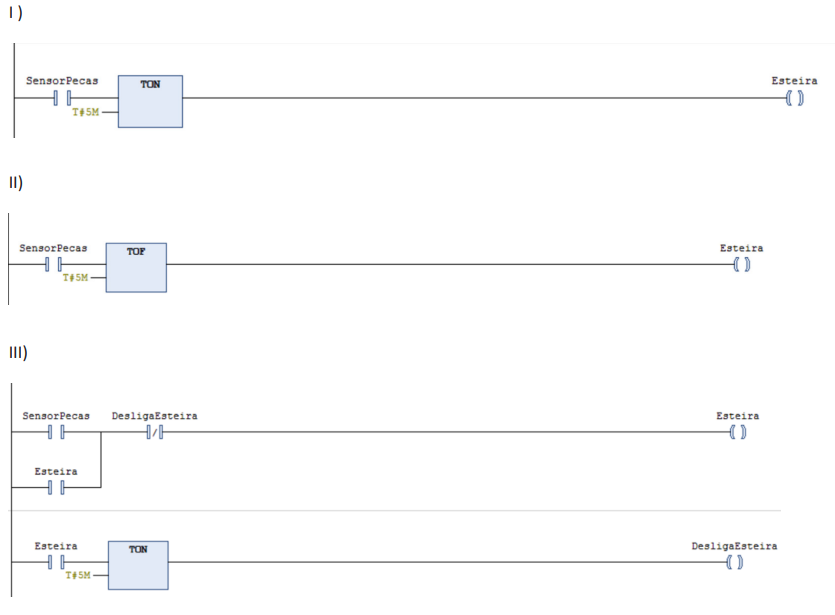
O comportamento desejado é apresentado apenas em
Tendo isso em mente, considere os 3 trechos de programas apresentados a seguir.
O comportamento desejado é apresentado apenas em
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081664
Engenharia de Automação
Um engenheiro, ao se esquecer do ciclo de varredura (scan) de um CLP, escreveu o seguinte programa em Ladder
para a implementação de um comando local/remoto de um motor:
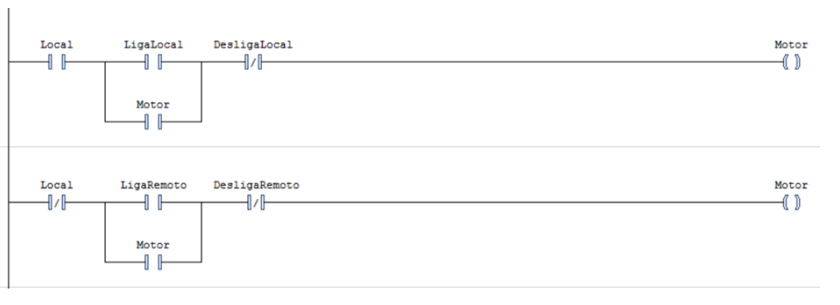
Considere as seguintes afirmações sobre este programa.
I – Se a variável Local estiver acionada, o motor estará desligado.
II – Se a variável Local não estiver acionada, o motor será comandado por meio das variáveis LigaRemoto e DesligaRemoto.
III – Se a variável Local estiver acionada, o motor será comandado por meio das variáveis LigaLocal e DesligaLocal.
IV – Se a variável Local não estiver acionada, o motor estará desligado.
Está correto apenas o que se afirma em
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081662
Engenharia de Automação
Assinale a alternativa que contém linguagens de programação de CLPs definidas pela norma IEC 61131-3.
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081661
Engenharia de Automação
Assinale a alternativa que descreve o funcionamento de um Controlador Lógico Programável (CLP), considerando-se o seu ciclo de varredura (scan).
Ano: 2022
Banca:
Instituto Consulplan
Órgão:
Itaipu Parquetec
Prova:
Instituto Consulplan - 2022 - Itaipu Parquetec - Profissional de Engenharia Jr - Automação |
Q4050424
Engenharia de Automação
Sobre a associação da lógica convencional à lógica Ladder,
relacione adequadamente as colunas a seguir.
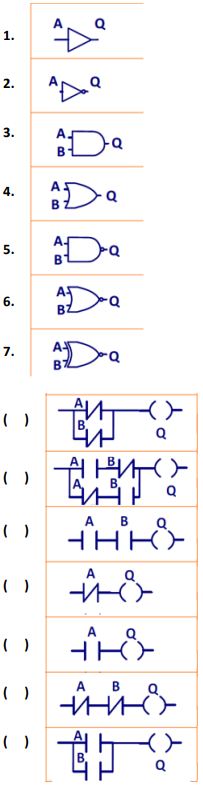
A sequência está correta em
A sequência está correta em
Ano: 2022
Banca:
IF-SP
Órgão:
IF-SP
Prova:
IF-SP - 2022 - IF-SP - Técnico de Laboratório - Área: Automação Industrial |
Q3977397
Engenharia de Automação
Em instrumentação são utilizados os transmissores que são instrumentos que convertem um
sinal qualquer, de um sensor ou transdutor, em um
sinal padrão para ser enviado a distância. Quando
este sinal padrão é elétrico, ele pode ser transmitido em tensão ou corrente, sendo os padrões de sinais elétricos mais utilizados: as redes analógicas
de tensão (padrão 0 a 10V e padrão -10V a +10V)
e as redes analógicas de corrente (padrão 0 a 20mA
e padrão 4 a 20mA).
Em relação à transmissão do valor de uma variável, através de sinais elétricos entre um transmissor e um controlador, seguindo esses padrões de redes analógicas, indique a afirmativa correta.
Em relação à transmissão do valor de uma variável, através de sinais elétricos entre um transmissor e um controlador, seguindo esses padrões de redes analógicas, indique a afirmativa correta.
Ano: 2022
Banca:
FEPESE
Órgão:
Prefeitura de Balneário Camboriú - SC
Prova:
FEPESE - 2022 - Prefeitura de Balneário Camboriú - SC - Professor de Inovação e Tecnologia - Edital nº 005 |
Q2401086
Engenharia de Automação
Qual o paradigma predominante no que diz respeito à prática de ensino utilizando a robótica?
Ano: 2022
Banca:
Quadrix
Órgão:
CRT-04
Prova:
Quadrix - 2022 - CRT-04 - Assistente de Tecnologia da Informação |
Q1952777
Engenharia de Automação
Julgue o item, referentes às novas tecnologias.
Para a robótica, define-se um robô como um sistema não autônomo que existe no mundo físico e que pode agir sobre o ambiente em que se encontra para alcançar objetivos predeterminados.
Para a robótica, define-se um robô como um sistema não autônomo que existe no mundo físico e que pode agir sobre o ambiente em que se encontra para alcançar objetivos predeterminados.
Ano: 2022
Banca:
CESPE / CEBRASPE
Órgão:
Petrobras
Prova:
CESPE / CEBRASPE - 2022 - Petrobras - Engenharia de Equipamentos – Eletrônica |
Q1894295
Engenharia de Automação
Julgue o item que se segue, a respeito de robótica.
A cinemática inversa procura analisar os incrementos de posição ao longo do tempo de cada um dos componentes do braço de um robô.
A cinemática inversa procura analisar os incrementos de posição ao longo do tempo de cada um dos componentes do braço de um robô.
Ano: 2022
Banca:
CESPE / CEBRASPE
Órgão:
Petrobras
Prova:
CESPE / CEBRASPE - 2022 - Petrobras - Engenharia de Equipamentos – Eletrônica |
Q1894294
Engenharia de Automação
Julgue o item que se segue, a respeito de robótica.
A transformação que descreve a relação entre a mão de um manipulador robótico e o referencial de origem também descreve as relações entre os elos intermediários do braço de um robô.
A transformação que descreve a relação entre a mão de um manipulador robótico e o referencial de origem também descreve as relações entre os elos intermediários do braço de um robô.

 Conheça nossos planos