Questões de Concurso
Sobre robótica e automação em engenharia de automação
Foram encontradas 298 questões


- Tabela para a questão.
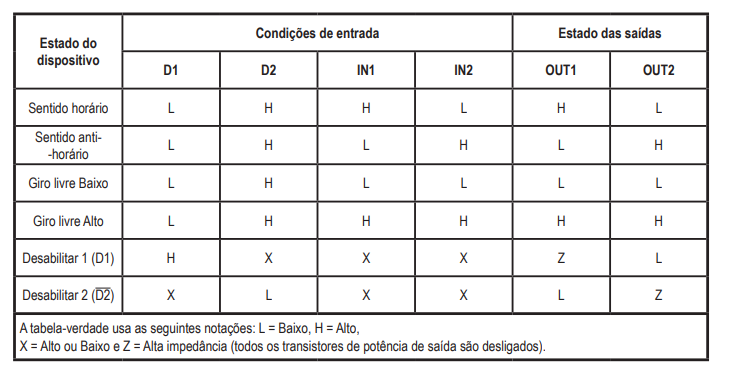
A crescente adoção de tecnologias digitais tem levado organizações industriais a revisarem seus modelos de produção e de gestão. Nesse contexto, diferentes soluções tecnológicas são incorporadas às operações, com o objetivo de aumentar a eficiência, melhorar a coordenação entre as etapas produtivas, ampliar a capacidade de adaptação às mudanças da demanda e apoiar decisões com base em informações geradas ao longo do processo produtivo. Entretanto, esses resultados dependem da utilização adequada de diferentes conceitos e tecnologias associados à Indústria 4.0, cada um com funções e aplicações específicas.
No contexto da Indústria 4.0, interoperabilidade refere-se à:
Assinale a alternativa que descreve corretamente a função do software CAM nesse processo.
Rebeyka, C. J. Princípios dos processos de fabricação por usinagem. Curitiba: Intersaberes, 2016.
Sobre o princípio de funcionamento do CNC, avalie as seguintes afirmativas. I. As informações do processo de usinagem (tipo de ferramenta, sequência de operações, velocidades, posicionamentos, etc.) são organizadas em um arquivo chamado programa CNC.
II. O CNC recebe e compila as informações e as traduz em forma de sinal eletrônico para um inversor de frequência ou para um servo driver.
III. Cada motor transforma o sinal em um movimento mecânico. No caso de eixo de máquina, o motor gera um deslocamento; no caso da mesa de máquina, o servomotor gera um movimento de rotação.
IV. Em cada elemento acionado, vai acoplado um sensor de movimento. O tacômetro serve para monitorar o deslocamento, e o encoder serve para monitorar a velocidade.
Estão corretas as afirmativas
Considerando os princípios de funcionamento dos sensores industriais de proximidade, é INCORRETO afirmar que os sensores
Os sistemas SCADA (Supervisory Control and Data Acquisition) são amplamente utilizados para supervisão e controle de processos industriais distribuídos geograficamente, integrando unidades remotas de aquisição de dados, sistemas de comunicação e estações centrais de supervisão.
Com base nos princípios de funcionamento dos sistemas SCADA, assinale a alternativa correta.
Com base nas características gerais dos protocolos de redes industriais, analise as afirmações a seguir.
I - No PROFIBUS-DP existem três tipos de dispositivos: o DP Master Classe 1, responsável pela troca cíclica de dados com os dispositivos de campo; o DP Master Classe 2, utilizado para configuração, parametrização, manutenção e diagnóstico da rede; e o DP Slave, que realiza a troca cíclica de dados exclusivamente com o DP Master Classe 2.
II - No PROFINET I/O, os dispositivos são classificados em três categorias: I/O Controller, responsável pelo controle da comunicação e pela troca cíclica de dados; I/O Device, que corresponde aos dispositivos de campo responsáveis pela aquisição de sinais e atuação no processo; e I/O Supervisor, utilizado para configuração, parametrização, manutenção e diagnóstico da rede.
III - No Modbus, as quatro tabelas de dados são: Coils e Input Registers, destinados apenas à leitura, e Discrete Inputs e Holding Registers, destinados à leitura e escrita pelo mestre.
IV - O EtherNet/IP utiliza o protocolo CIP sobre TCP/IP e UDP/IP, enquanto o PROFINET possui um protocolo de aplicação próprio e mecanismos específicos para comunicação em tempo real sobre Ethernet Industrial.
Quais estão corretas?
A evolução da manufatura assistida por computador (CAM) permitiu uma transição mais fluida entre o design do produto e sua fabricação física. Sistemas CAD/CAM modernos não apenas automatizam a geração de caminhos de ferramenta, mas também buscam eliminar a necessidade de programação manual em baixo nível (G-codes).
Considerando as tecnologias de programação e controle numérico (CNC), assinale a alternativa correta.
Considere o esquema de potência eletropneumático mostrado na Figura 10 e o respectivo diagrama ladder de controle mostrado na Figura 11. O sistema realiza a sequência automática A+ B+ A- B-, utilizando dois cilindros de duplo efeito e duas eletroválvulas 5/2 vias monoestáveis (Y1 e Y2), além de uma válvula de segurança Y0.
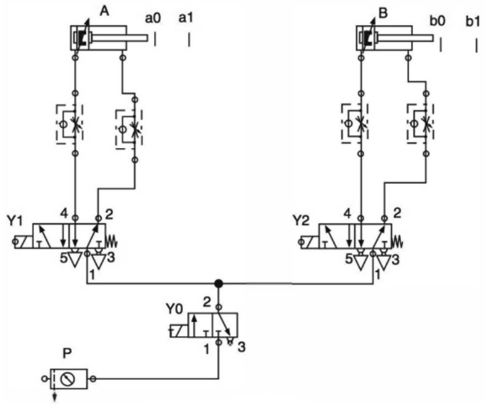
Figura 10 – Esquemático do circuito de potência eletropneumático.
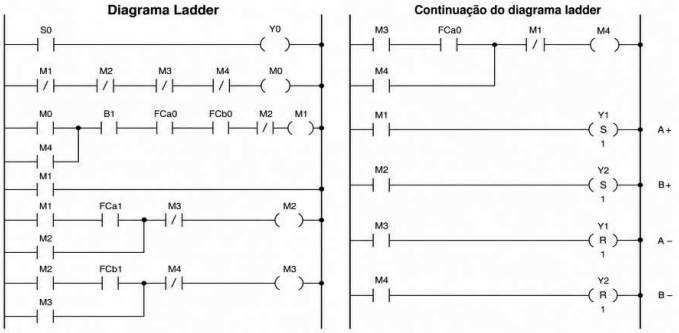
Figura 11 – Diagrama ladder de controle.
Com base nos diagramas e na teoria de pneutrônica, assinale a alternativa correta.
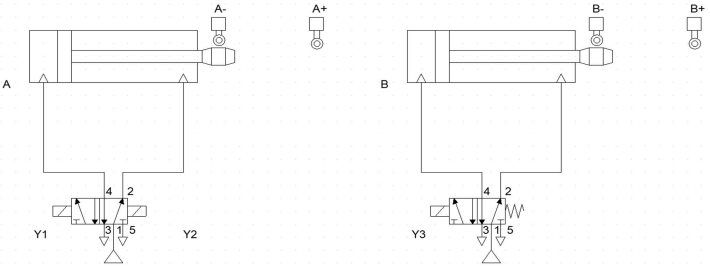 Figura 9 – Esquema eletropneumático da prensa.
A sequência de operação é A+ B+ B- A-. O projeto especifica que:
1 - O cilindro A é controlado por uma eletroválvula 5/2 vias biestável (acionamento por dois solenoides, Y1 e Y2).
2 - O cilindro B é controlado por uma eletroválvula 5/2 vias monoestável com retorno por mola (acionamento por um único solenoide, Y3).
3 - O circuito elétrico de comando utiliza lógica ladder e relés auxiliares para gerenciar a retenção de sinais.
Considerando os conceitos de pneutrônica e o esquema apresentado na Figura 9, assinale a alternativa correta.
Considerando os conceitos de Indústria 4.0 apresentados, assinale a alternativa correta.
Como parte de uma atividade didática sobre cinemática e planejamento de trajetórias, um manipulador planar do tipo RR foi programado para executar um movimento entre dois pontos. O manipulador possui dois elos com comprimentos L1 = 10 cm e L2 = 5 cm. Em determinado instante da trajetória, as juntas encontram-se nas posições θ₁ = 30° e θ₂ = 60°. A posição do efetuador no plano cartesiano é dada por
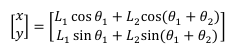
Com base nas informações apresentadas e nos conceitos de cinemática e planejamento de trajetórias, assinale a alternativa correta.
Para responder à questão, considere a bancada didática apresentada na Figura 1.
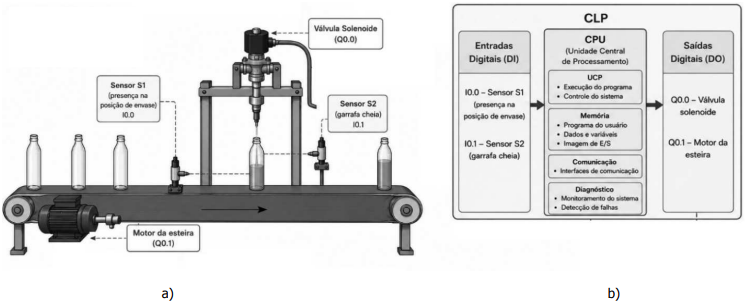
Figura 1 – a) Bancada didática de uma linha automatizada de envase e, b) arquitetura simplificada de um CLP.
Durante uma atividade prática de Controladores Lógicos Programáveis (CLPs), o professor propõe aos estudantes a modernização da linha automatizada de envase apresentada na Figura 1, com o objetivo de discutir a expansão da arquitetura de um CLP modular e sua integração com dispositivos de automação industrial.
O CLP da bancada didática está equipado apenas com módulos de entradas e saídas digitais, utilizados no controle da válvula solenoide e do motor da esteira. Entretanto, sua arquitetura permite a instalação de módulos adicionais de entradas e saídas, analógicos ou digitais, bem como de interfaces de comunicação compatíveis com a Unidade Central de Processamento (CPU), sem a necessidade de substituí-la.
Para a atividade, os estudantes deverão especificar os recursos necessários para que a modernização da linha atenda simultaneamente aos seguintes requisitos:
● monitorar continuamente o nível do reservatório por meio de um transmissor com sinal de saída analógico de 4–20 mA;
● permitir o ajuste contínuo da velocidade da esteira por meio de um inversor de frequência comandado pelo CLP, utilizando uma interface de comunicação compatível com o padrão físico RS-485;
● disponibilizar informações de produção e operação para um sistema supervisório, sendo a comunicação entre o CLP e o sistema supervisório realizada por meio de uma interface de comunicação compatível com o padrão físico Ethernet.
Com base nas informações da atividade e na arquitetura dos Controladores Lógicos Programáveis (CLPs), assinale a alternativa que apresenta uma solução adequada para atender aos requisitos descritos.
Assinale a alternativa que apresenta apenas linguagens de programação padronizadas pela IEC 61131-3.

 Conheça nossos planos