Questões de Concurso Sobre robótica e automação em engenharia de automação

Foram encontradas 288 questões

Q541205 Engenharia de Automação
Em redes industriais ProfiBus são utilizados dois mecanismos de acesso ao meio, conhecidos como passagem de token e polling. Verifique se as alternativas abaixo são CERTAS (C) ou ERRADAS (E):

( ) O mecanismo de passagem de token é utilizado na comunicação entre múltiplos mestres presentes na rede.

( ) O mecanismo de polling é utilizado na comunicação entre os escravos presentes na rede.

( ) O mecanismo de polling é usado por um mestre que está com o token para se comunicar com os dispositivos escravos.

( ) O token é passado entre os mestres numa sequência descendente de endereços de dispositivos.
A alternativa que contém a sequência de respostas corretas, na ordem de cima para baixo, é:
Alternativas
Q541204 Engenharia de Automação
Em relação às características das redes industriais Foundation Fieldbus, é INCORRETO afirmar que:
Alternativas
Q541203 Engenharia de Automação
Em relação ao nível de flexibilidade dos sistemas flexíveis de manufatura (FMS), é CORRETO afirmar que:
Alternativas
Q541202 Engenharia de Automação
Com relação ao Sistema Digital de Controle Distribuído (SDCD) e ao Controlador Lógico Programável (CLP), verifique se as alternativas abaixo são CERTAS (C) ou ERRADAS (E):

( ) Um SDCD apresenta como benefícios a execução multitarefas em paralelo e redundância embutida.

( ) Um CLP é um controlador baseado em microprocessador que usa instruções guardadas na memória programável para implementar funções de lógica, sequenciamento, temporização, contagem e controle aritmético.

( ) Os CLPs atuais são usados tanto para aplicações de controle contínuo como para de controle discreto, tanto nas indústrias de processo como nas de produção discreta.

( ) O conceito de controle distribuído se aplica igualmente bem em CLPs, já que vários CLPs podem ser distribuídos pela fábrica para controlar equipamentos individuais, mas integrados por meio de uma rede de comunicação em comum.
A alternativa que contém a sequência de respostas corretas, na ordem de cima para baixo, é:
Alternativas
Q541201 Engenharia de Automação
Com relação à utilização de buffers de armazenamento em linhas de produção automatizadas, é INCORRETO afirmar que:
Alternativas
Q541200 Engenharia de Automação
Abaixo são apresentadas três características de diferentes sistemas computadorizados de apoio à produção:

I. Uso abrangente dos sistemas computadorizados nas etapas de projeto do produto, planejamento da produção, controle das operações e execução de diferentes funções de processamento de informações presentes em uma empresa de produção.

II. Uso de sistemas computadorizados no apoio à função de projeto do produto.

III. Uso de sistemas computadorizados na execução de funções relacionadas à engenharia de manufatura.
As características acima se referem, respectivamente, a quais sistemas computadorizados, na ordem de cima para baixo?
Alternativas
Q541196 Engenharia de Automação
Em relação à programação de robôs, assinale a única alternativa que apresenta uma correspondência correta de itens numerados em romano com itens em ordem alfabética:

I. Pode ser feita online.

II. É baseada em linguagens textuais.

III. Reduz o tempo de parada de produção.

IV. Pode conter lógicas complexas.

V. Utilizável apenas para operações de repetição de pontos.

A. Programação por demonstração/repetição.

B. Programação por linguagens de robôs.

C. Programação por linguagens de tarefas.
Conforme acima citado, segue abaixo.
Alternativas
Q541194 Engenharia de Automação
Em relação às afirmativas abaixo, marque a alternativa correta:

I. Um robô com mais de seis graus de liberdade é intrinsecamente redundante, no que tange ao posicionamento com destreza do efetuador final no espaço 3D.

II. Robôs de cadeia fechada e paralelos são inerentemente redundantes.

III. Os manipuladores cinematicamente redundantes permitem infinitas soluções dasua cinemática inversa para uma postura particular do efetuador final.

IV. A redundância é um conceito relativo à tarefa definida para o manipulador final, ou seja, o mesmo manipulador pode ser redundante para determinada tarefa e não redundante para outra.
Assinale a alternativa em que toda(s) a(s) afirmativa(s) está(ão) CORRETA(S):
Alternativas
Q541193 Engenharia de Automação
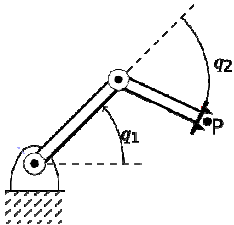
Seja o manipulador planar da figura abaixo, com duas juntas rotacionais, cujas posições são definidas pelas variáveis q1 e q2. O efetuador final está montado no elo 2, e sua posição é definida pelo ponto P. Em relação à cinemática desse manipulador, é INCORRETO afirmar:
Imagem associada para resolução da questão
Alternativas
Q541192 Engenharia de Automação
Em relação às afirmativas abaixo sobre a definição de graus de liberdade de um manipulador.
I. Número de variáveis independentes necessárias para especificar completamente a configuração de uma cadeia cinemática em relação a uma referência.
II. Dimensão do espaço de configuração de um manipulador.
III. Número de juntas de um manipulador, serial ou paralelo.
Assinale a alternativa em que toda(s) a(s) afirmativa(s) está(ão) CORRETA(S):
Alternativas
Q541191 Engenharia de Automação
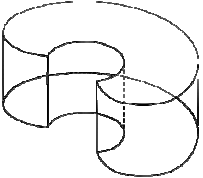
O robô manipulador que apresenta o volume de trabalho característico mostrado na figura abaixo pode ser cinematicamente classificado como:
Imagem associada para resolução da questão
Alternativas
Q541190 Engenharia de Automação
Os ângulos Roll-Pitch-Yaw (RPY) são usados como representação mínima de orientação. Em certas posturas de um corpo rígido, porém, podem ocorrer singularidades de representação, ou seja, não é possível obter um único conjunto de ângulos RPY a partir da matriz de rotação. A única alternativa de representação de orientação que NÃO apresenta esse problema é:
Alternativas
Q2966814 Engenharia de Automação

Os sistemas digitais de controle distribuídos (SDCD) NÃO

Alternativas
Q2908108 Engenharia de Automação

A estrutura de controle da automação industrial tem como base de sustentação as redes industriais. Em função das exigências da aplicação e do custo, diferentes tecnologias e padrões de comunicação podem ser utilizados.

Observe as afirmativas abaixo referentes a esse tema.

I – Usando-se o Profi bus, é possível fazer dispositivos de diferentes fabricantes se comunicarem sem nenhuma mudança na interface.

II – As vantagens da rede Foundation Fieldbus consistem em estender a visão da área de processo até o instrumento e não até o último elemento inteligente, um CLP ou um SDCD, e na redução de equipamentos necessários para instalar os instrumentos em uma área qualifi cada.

III – A tecnologia Fieldbus pertence à camada de nível 4 ou de transporte, que corresponde à camada de mesmo nome no modelo OSI da ISO.

Está correto o que se afirma em

Alternativas
Q272920 Engenharia de Automação
A utilização dos sistemas de instrumentação e de controle de processos possibilita a manutenção desses o mais próximo possível das condições desejadas.

Os sistemas de controle em malhas

Alternativas
Q262986 Engenharia de Automação
Atualmente todos os programas desenvolvidos para CLPs são elaborados a partir de linguagens de programação padronizadas.

Observe as afirmações a seguir.

I - Tais padronizações envolveram o desenvolvimento de normas visando atender os conhecimentos de: comandos elétricos, diagramas lógicos e representação matemática;

II - Tais padronizações envolveram a criação das normas ICE 1131-3 e IEC 5410 com o intuito de criar uma linguagem de programação padrão, que posteriormente fundiram-se para formar a atual IEC 61131-3

III - Tais padronizações envolveram o surgimento de representações contempladas pela IEC 61131-3 como: ladder, blocos de função e lista de instrução.

Podemos afirmar que dentre elas é(são) correta(s):

Alternativas
Q262980 Engenharia de Automação
O engenheiro responsável por sistemas de automação deve atender às especificações das tarefas a serem realizadas. Alguns desses fatores devem ser interpretados através de modelos matemáticos.

Um fator que NÃO está associado a interpretações através de modelos matemáticos é o(a)

Alternativas
Q262978 Engenharia de Automação
Os sistemas de controle envolvem componentes de diferentes tipos. Na engenharia de controle é comum representar esses componentes por modelos matemáticos. A respeito desses modelos, observe as afirmativas a seguir.

I - As relações entre entrada-saída de muitos componentes não lineares deverão ser linearizadas em torno dos pontos de operação, para limitar a faixa de variáveis.

II - O modelo matemático deve representar os aspectos essenciais de um componente físico.

III - As previsões do comportamento do sistema, baseadas no modelo matemático, devem ser razoavelmente precisas.

Está correto o que se afirma em

Alternativas
Q262975 Engenharia de Automação
Com o objetivo de exercer o controle e a supervisão de plantas industriais, é frequente a utilização do sistema SCADA (supervisory control and data acquisition). O seu uso permite acesso a informações sobre o estado atual do sistema através de recursos que podem ser visíveis na tela dos computadores.

Outra característica importante no software, utilizada no sistema, é a
Alternativas
Q262952 Engenharia de Automação
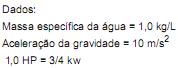
Um projeto de automação utiliza um sistema hidráulico que opera com resfriamento de água. A água circula através de uma bomba que a retira de um poço, à razão de 7,5 litros por segundo. O engenheiro identificou que o poço possui 10 metros de profundidade e que o rendimento da bomba é de 80%.

Imagem 021.jpg

A potência mecânica, em HP, necessária e suficiente ao sistema hidráulico, atendendo às condições dadas, é

Alternativas
Respostas
241: A
242: B
243: D
244: E
245: D
246: A
247: E
248: D
249: C
250: B
251: E
252: A
253: E
254: C
255: A
256: E
257: A
258: E
259: C
260: D