Questões de Concurso
Sobre robótica e automação em engenharia de automação
Foram encontradas 288 questões


A norma IEC61131, especificamente em sua seção 3, estabelece e normatiza as linguagens de programação empregadas em Controladores Lógicos Programáveis (CLPs). Levando em conta as aplicações e orientações para cada uma das linguagens especificadas na norma, é correto afirmar que:
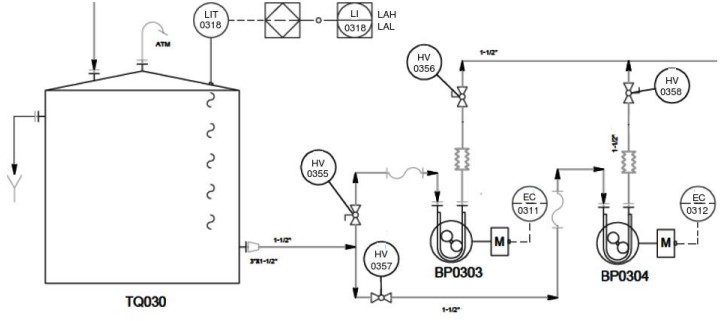
Sobre o trecho de fluxograma de processo a seguir, marque a afirmação errada:
Qual dos sensores é mais adequado para medir a posição angular de uma junta rotativa em um sistema de controle de posicionamento de um robô industrial?
Um robô industrial é uma máquina programável de propósito geral que possui certas características antropomórficas, sendo o braço mecânico (ou manipulador) a característica antropomórfica mais óbvia. O manipulador, combinado com um controlador de alto nível, permite que um robô industrial realize várias tarefas como carregamento e descarregamento de máquinas e equipamentos, processo de soldagem e pintura pulverizada.
Em relação aos robôs industriais, pode-se afirmar
que:
Considere um robô planar com duas juntas rotativas (RR), em que o comprimento do primeiro link é L1 e o comprimento do segundo link é L2. A cinemática direta relaciona os ângulos das juntas (θ1 e θ2) com a posição do efetuador final no plano XY. Qual é a equação da cinemática direta que descreve a posição (x, y) do efetuador final em termos dos ângulos das juntas e dos comprimentos dos links?
I. Suporta a topologia de ligação em estrela. II. Suporta a topologia de ligação em barramento. III. Suporta a topologia de ligação ponto a ponto. IV. Pode ser utilizado com o modelo de comunicação mestre-escravo. V. Pode ser utilizado com o modelo de comunicação de passagem de token (token passing).
Quais estão corretas?
I. Sensores indutivos são sensores de proximidade. II. Sensores capacitivos são sensores de proximidade. III. Sensores de proximidade indutivos detectam alvos não metálicos. IV. Microchaves são sensores discretos e de proximidade. V. Sensores de proximidade permitem a operação sem contato mecânico.
Quais estão corretas?
I - Definir um único ponto de estrangulamento para manter usuários não autorizados fora da rede protegida.
II - Proteger contra a transferência de programas ou arquivos infectados com vírus.
III - Oferecer um local para monitorar eventos relacionados à segurança. Auditorias podem ser implementadas no sistema de firewall.
Das afirmativas acima:
I – Cibersegurança é mais utilizado em processos em que a incidência de spam é praticamente inexistente.
II – Gêmeo digital é um modelo virtual de um objeto físico.
III – A inteligência artificial atua na reprodução de padrões de comportamento semelhantes ao humano por dispositivos e programas computacionais.
As afirmativas I, II e III são respectivamente:

 Conheça nossos planos