Questões de Concurso Sobre engenharia de automação
Foram encontradas 764 questões


Q4148954
Engenharia de Automação
Em uma estação de tratamento de água há uma grande quantidade de informações associada a sensores e atuadores. Esse volume de dados é um desafio para que operadores possam ter uma visualização completa do funcionamento da estação.
Nesse contexto, a principal função de um sistema supervisório é:
Ano: 2022
Banca:
Instituto UniFil
Órgão:
Prefeitura de Maricá - RJ
Prova:
Instituto UniFil - 2022 - Prefeitura de Maricá - RJ - Engenheiro Mecânico |
Q4148410
Engenharia de Automação
A qualidade de um produto, entre outros
parâmetros, está ligada ao controle automatizado
dos equipamentos e processos aplicados na obtenção
do produto desejado. Sobre o erro da variável do
processo em relação ao valor desejado em controle de
processo, analise as assertivas e assinale a alternativa
correta.
I. O controlador Proporcional, Integral e Derivativo (PID) gera a sua saída proporcionalmente ao erro, bem como também proporcionalmente à integral e à derivada do erro.
II. O controlador Proporcional e Integral (PI) gera a sua saída proporcionalmente ao erro e proporcionalmente à integral do erro, não aceitando assim um erro em regime permanente.
III. O controlador proporcional (P) gera a sua saída proporcionalmente ao erro e este erro é em regime permanente.
IV. A ação integral nos controladores quando aplicada conjuntamente com a ação proporcional, converge o erro em regime permanente.
Ano: 2022
Banca:
Instituto UniFil
Órgão:
Prefeitura de Maricá - RJ
Prova:
Instituto UniFil - 2022 - Prefeitura de Maricá - RJ - Engenheiro Eletricista |
Q4148362
Engenharia de Automação
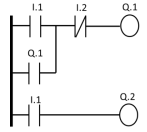
A linguagem ladder foi desenvolvida para os CLPs e
é similar aos diagramas de lógica por relês. No
diagrama ladder abaixo há duas lâmpadas Q.1 e Q.2
acionadas por botoeiras sem retenção. Ao acionar a
botoeira I.1 aplicando um pulso, o que acontece com
as lâmpadas depois de soltar a botoeira I.1? Assinale
a alternativa que apresenta o que acontece com as
lâmpadas.
Ano: 2022
Banca:
FUNDATEC
Órgão:
Prefeitura de Erechim - RS
Prova:
FUNDATEC - 2022 - Prefeitura de Erechim - RS - Engenheiro Eletricista |
Q4136061
Engenharia de Automação
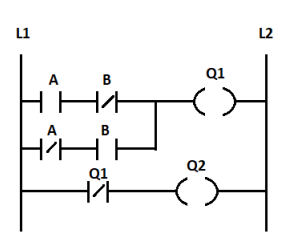
A saída Q2 do diagrama Ladder a seguir representa qual porta lógica?
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081705
Engenharia de Automação
O escorregamento nas rodas de um robô móvel diferencial pode acarretar qual problema?
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081702
Engenharia de Automação
Um robô manipulador do tipo cartesiano é normalmente definido pela caraterística geométrica
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081701
Engenharia de Automação
Sobre a aplicação do Filtro de Partículas (FP) no contexto da localização de robôs móveis, é correto afirmar que(,)
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081700
Engenharia de Automação
A principal função de um Filtro de Kalman Estendido é
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081698
Engenharia de Automação
Em robótica, existe um conjunto de doze possíveis representações de ângulos de Euler.
Qual representação a seguir pertence a esse conjunto?
Qual representação a seguir pertence a esse conjunto?
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081697
Engenharia de Automação
Um algoritmo de planejamento de movimentos baseado em amostragem é dito ser probabilisticamente
completo se(,)
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081696
Engenharia de Automação
Há vários tipos de robôs aéreos. NÃO são capazes de
realizar voo pairado aqueles baseados em
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081692
Engenharia de Automação
Um codificador óptico, ou encoder, é um tipo de sensor usado para medição da posição de juntas de revolução. Considere que uma dada junta movimenta-se
com velocidade constante e foi usado um encoder do
tipo incremental para medir a variação da posição.
Durante a aquisição dos dados, a forma de onda que
melhor representa a saída deste encoder é dada por
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081691
Engenharia de Automação
O controlador do tipo PD é comumente usado no
controle desacoplado de manipuladores robóticos.
Com relação à função de transferência ideal desse
tipo de controlador, é correto afirmar que se introduz
no ramo direto da malha de controle um
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081690
Engenharia de Automação
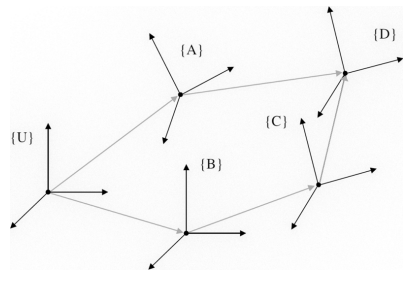
Considerando-se as matrizes de transformação correspondentes aos referenciais mostrados na figura a
seguir, NÃO é correto afirmar que
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081689
Engenharia de Automação
Considere o seguinte algoritmo de planejamento de
caminhos:
1 - Siga em direção à posição alvo.
2 - Caso um obstáculo seja encontrado:
a. Contorne o obstáculo por completo;
b. Lembre o ponto mais próximo do alvo.
3 - Retorne usando a menor rota ao ponto mais próximo guardado e continue em direção ao alvo.
Em termos gerais, é correto afirmar que esse algoritmo representa
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081687
Engenharia de Automação
Quais dos elementos sensores a seguir NÃO são utilizados para se estimar a orientação do robô no espaço?
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081686
Engenharia de Automação
Numere os eventos sequencialmente, do primeiro ao
último passo, usados no algoritmo de planejamento
2D utilizando grafo de visibilidade.
( ) Aplique o algoritmo A* .
( ) Determine o espaço de configurações livres.
( ) Trace linhas de visibilidade entre a configuração alvo e os obstáculos visíveis.
( ) Trace linhas de visibilidade entre a configuração inicial e os obstáculos visíveis.
( ) Trace linhas de visibilidade entre todos os obstáculos.
A sequência correta de eventos é
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081685
Engenharia de Automação
Preencha corretamente as lacunas do texto a seguir
com relação às características dos sensores presentes
em robôs.
Em um manipulador industrial, o encoder óptico é um sensor usado para medir ___________, sendo qualificado como ___________. Já o laser é um sensor usado para medir ___________, sendo classificado como ___________.
Em um manipulador industrial, o encoder óptico é um sensor usado para medir ___________, sendo qualificado como ___________. Já o laser é um sensor usado para medir ___________, sendo classificado como ___________.
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081684
Engenharia de Automação
Analise as asserções a seguir e a relação proposta entre elas.
I - Em alguns manipuladores robóticos apenas a medição de posição das juntas está disponível, sendo necessário estimar a velocidade com auxílio de filtros ou observadores
PORQUE
II - a estimação da velocidade por meio da derivada numérica (aproximação de Euler) amplifica ruídos de medição.
A respeito das asserções, é correto afirmar que
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081683
Engenharia de Automação
Baseie-se no modelo do duplo integrador, comumente adotado para representação simplificada de diversos sistemas na robótica, ÿ(t) = u(t). Considerandose T como o período de amostragem, uma descrição
deste sistema no espaço de estados é dada por

 Conheça nossos planos