Questões de Concurso Sobre engenharia de automação
Foram encontradas 764 questões


Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081682
Engenharia de Automação
O manipulador robótico observado na imagem a seguir representa uma variante do modelo SCARA.
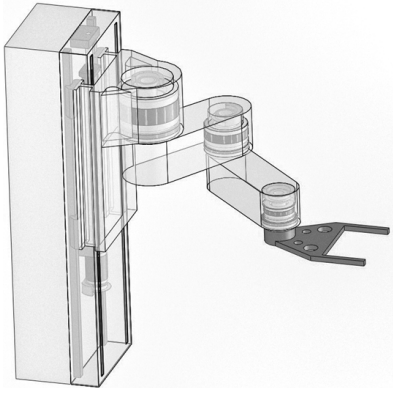
Sobre ele, é correto afirmar que possui
Sobre ele, é correto afirmar que possui
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081681
Engenharia de Automação
Considere o robô mostrado na figura a seguir, tentando alcançar um alvo atrás do obstáculo. Ele foi programado com o comportamento descrito na sequência de 1 até 6. Sensores de contato indicam a colisão
com os obstáculos.
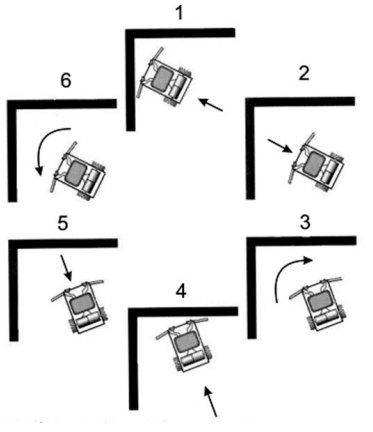
Para escapar dessa condição de mínimo local, basta mudar o comportamento de tal forma que o robô
Para escapar dessa condição de mínimo local, basta mudar o comportamento de tal forma que o robô
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081680
Engenharia de Automação
Uma figura de mérito para avaliar sensores industriais é a relação entre o sinal e o ruído, chamada de
SNR, do inglês Signal Noise Ratio. Calcule a relação
SNR de um sinal cujo valor de tensão eficaz é 10V e
seu ruído é 5mV, em dB.
O resultado está corretamente indicado em
O resultado está corretamente indicado em
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081679
Engenharia de Automação
Com relação à estratégia de controle via torque computado NÃO é correto afirmar que
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081678
Engenharia de Automação
Uma característica importante dos robôs industriais
é sua versatilidade, a qual permite que sejam programados para executar atividades distintas.
Avalie as afirmações sobre as maneiras de programação de tais dispositivos.
I - Na programação por aprendizagem, o operador humano posiciona as juntas em configurações sequenciais da trajetória desejada, usando um dispositivo eletrônico, que pode ser um joystick. Essas configurações são armazenadas pelo robô e repetidas durante a execução.
II - Uma das desvantagens da programação por aprendizagem consiste na impossibilidade de executar o aprendizado com carga sendo transportada pelo efetuador do manipulador robótico.
III - Na programação por linguagem textual, o operador deve usar uma linguagem de programação, geralmente com termos de língua inglesa, visando codificar instruções no programa.
IV - A programação mecânica consiste em usar chaves fim-de-curso, contatores elétricos, batentes e cames para estabelecer os pontos extremos de cada junta, sendo recomendada para tipos de programação mais sofisticados.
Está correto apenas o que se afirma em
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081677
Engenharia de Automação
Informe se é verdadeiro (V) ou falso (F) o que se afirma sobre algoritmos de planejamento de caminho.
( ) Os algoritmos baseados em campos potenciais são suscetíveis a problemas de não convergência, devido a mínimos locais.
( ) O algoritmo Mapa de Rotas Probabilístico é considerado como capaz de resolver várias instâncias do problema de planejamento, em um mesmo ambiente.
( ) O método de planejamento baseado no Diagrama de Voronoi tem a propriedade de minimizar a distância do robô aos obstáculos.
( ) O método de planejamento baseado no Grafo de Visibilidade tem a propriedade de maximizar a distância do robô aos obstáculos.
A sequência correta é
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081676
Engenharia de Automação
Analise as asserções a seguir e a relação proposta entre elas.
I - Na robótica móvel, em se tratando de algoritmos de planejamento de caminhos, são desejáveis como características: possibilidade de cálculo em tempo de execução; tratamento de obstáculos complexos; facilidade de implementação; lidar com incertezas
PORQUE
II - tais robôs podem ser usados em ambientes bem estruturados, esparsos, com iluminação uniforme e com poucas fontes de distúrbios.
A respeito das asserções, é correto afirmar que
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081675
Engenharia de Automação
Considere o programa em Ladder apresentado a seguir.
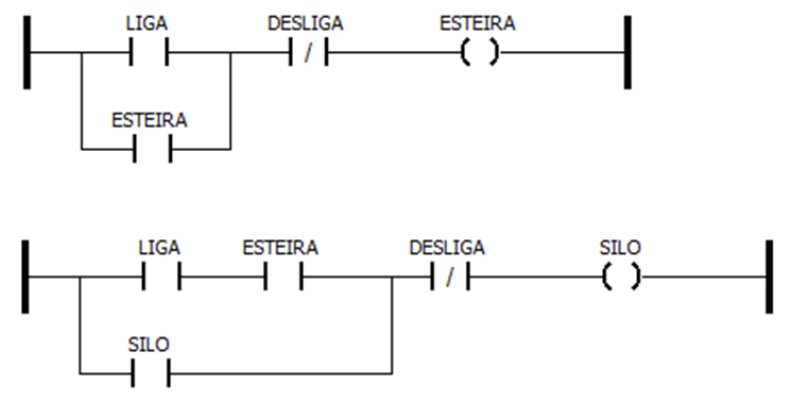
É correto afirmar que assim que o
É correto afirmar que assim que o
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081673
Engenharia de Automação
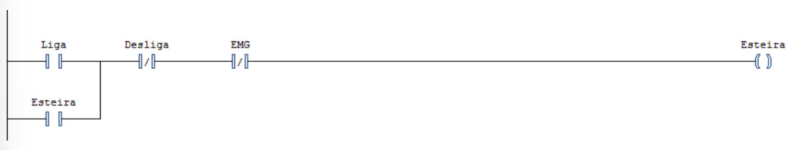
Considerando-se o programa em Ladder apresentado a seguir, assinale o programa em Texto Estruturado cujo
comportamento mais se aproxima do comportamento do programa em Ladder.
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081669
Engenharia de Automação
A pirâmide da automação industrial, mostrada a seguir, é uma representação muito utilizada para indicar a estruturação usualmente empregada nos projetos de automação industrial.
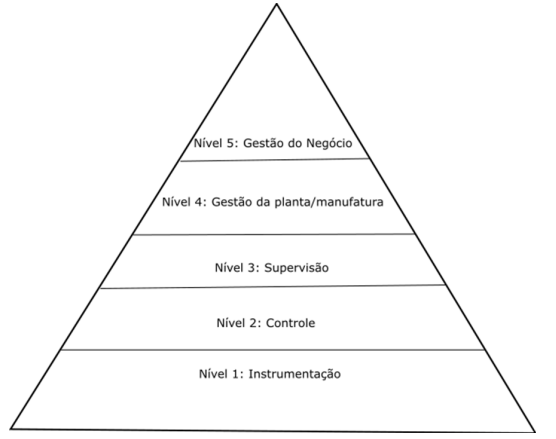
Considerando-se que o nível 1 é o que contém os instrumentos de campo (como sensores e atuadores), e o nível 2 é o que contém os dispositivos de controle (como CLPs e SDCDs), assinale a alternativa que apresenta redes tipicamente utilizadas comunicando estes níveis.
Considerando-se que o nível 1 é o que contém os instrumentos de campo (como sensores e atuadores), e o nível 2 é o que contém os dispositivos de controle (como CLPs e SDCDs), assinale a alternativa que apresenta redes tipicamente utilizadas comunicando estes níveis.
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081668
Engenharia de Automação
De modo a simplificar a manutenção da comunicação entre os diversos níveis de dados em automação industrial,
em 1996 foi proposto o padrão OPC (antigamente conhecido como OLE for Process Control, mas hoje em dia
conhecido como Open Platform Communications).
Esse padrão, atualmente conhecido como OPC Clássico, foi largamente empregado na indústria, principalmente na comunicação entre CLPs e SCADAs. Sobre ele é correto afirmar que se trata de um
Esse padrão, atualmente conhecido como OPC Clássico, foi largamente empregado na indústria, principalmente na comunicação entre CLPs e SCADAs. Sobre ele é correto afirmar que se trata de um
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081667
Engenharia de Automação
Os sistemas supervisórios são sistemas digitais para a monitoração e a operação da planta, gerenciando diversas
variáveis do processo (sejam elas digitais ou analógicas). Normalmente são divididos em dois grandes grupos: as
IHMs (Interfaces Homem-Máquina) e o SCADA (Sistema de Controle Supervisório e Aquisição de Dados, do inglês
Supervisory Control And Data Acquisition). Em relação a esses dois grupos, considere as seguintes afirmações.
I - As IHMs normalmente se encontram no chão-de-fábrica, próximas aos equipamentos que estão sendo controlados/monitorados. São muito comuns no contexto de máquinas de comando numérico (CNC).
II - Os sistemas SCADA normalmente são implementados em computadores pessoais comuns. Sua comunicação pode ser feita diretamente com os CLPs e remotas em campo, ou pode-se ter uma estação responsável por centralizar os dados de comunicação da rede de controle e instrumentação e fornecê-los, via rede de comunicação, para as demais estações.
III - É comum que os sistemas SCADA tenham controle de acesso de usuários e exibam/permitam diferentes dados e comandos para diferentes níveis de usuários.
IV - Os sistemas supervisórios não são capazes de indicar alarmes e eventuais condições fora do padrão normal de operação.
É correto afirmar que
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081665
Engenharia de Automação
Uma esteira transportadora deve ser acionada toda vez que um sensor de detecção de peças é ativado em sua
entrada. A esteira deve ser mantida acionada até que se passem 5 minutos da última vez que o sensor de peças
esteve ativo.
Tendo isso em mente, considere os 3 trechos de programas apresentados a seguir.
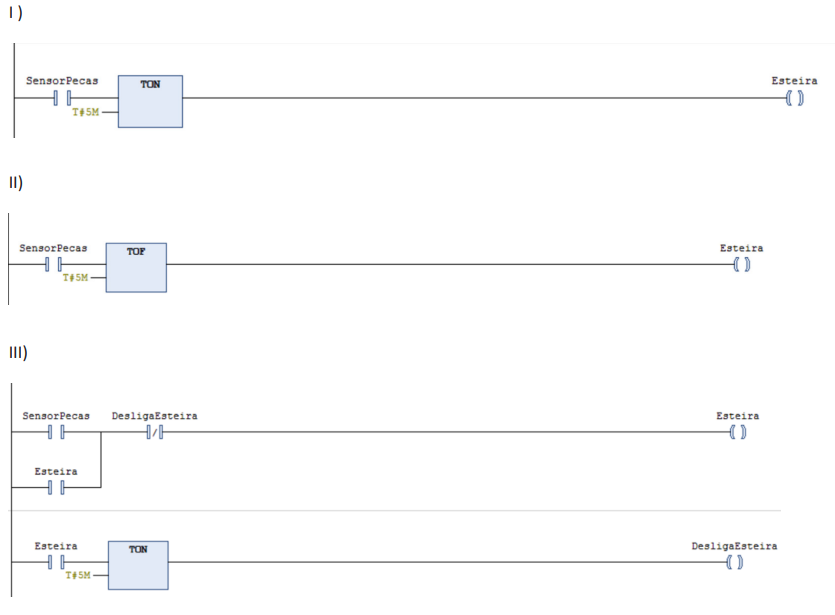
O comportamento desejado é apresentado apenas em
Tendo isso em mente, considere os 3 trechos de programas apresentados a seguir.
O comportamento desejado é apresentado apenas em
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081664
Engenharia de Automação
Um engenheiro, ao se esquecer do ciclo de varredura (scan) de um CLP, escreveu o seguinte programa em Ladder
para a implementação de um comando local/remoto de um motor:
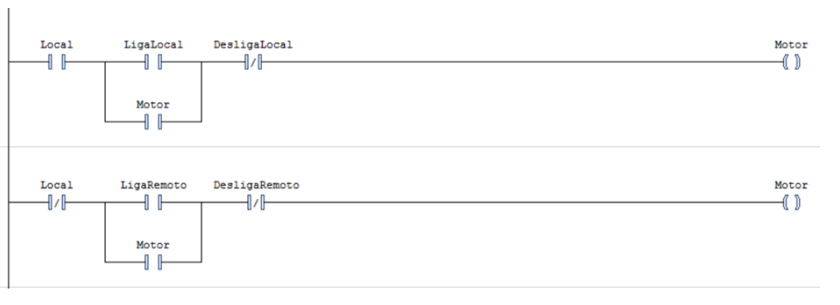
Considere as seguintes afirmações sobre este programa.
I – Se a variável Local estiver acionada, o motor estará desligado.
II – Se a variável Local não estiver acionada, o motor será comandado por meio das variáveis LigaRemoto e DesligaRemoto.
III – Se a variável Local estiver acionada, o motor será comandado por meio das variáveis LigaLocal e DesligaLocal.
IV – Se a variável Local não estiver acionada, o motor estará desligado.
Está correto apenas o que se afirma em
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081662
Engenharia de Automação
Assinale a alternativa que contém linguagens de programação de CLPs definidas pela norma IEC 61131-3.
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081661
Engenharia de Automação
Assinale a alternativa que descreve o funcionamento de um Controlador Lógico Programável (CLP), considerando-se o seu ciclo de varredura (scan).
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081660
Engenharia de Automação
Qual abordagem NÃO é utilizada para obter funções
de transferência em tempo discreto cuja resposta
aproxima a resposta de funções de transferência em
tempo contínuo?
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081659
Engenharia de Automação
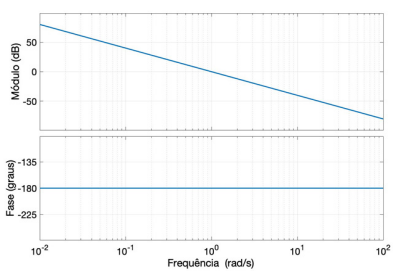
Assinale a alternativa que apresenta os valores da
margem de ganho (MG) e da margem de fase (MF)
que são obtidos pelo diagrama de Bode apresentado
na figura a seguir.
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081658
Engenharia de Automação
Considere o diagrama de Bode apresentado na figura
a seguir.
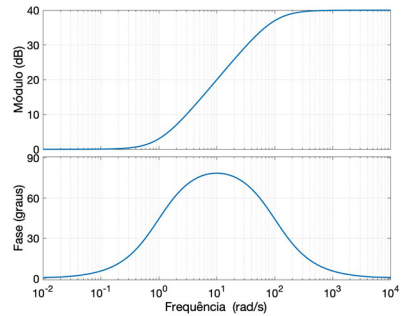
Esse diagrama de Bode apresenta a resposta em frequência de qual tipo de controlador?
Esse diagrama de Bode apresenta a resposta em frequência de qual tipo de controlador?
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081657
Engenharia de Automação
Seja G(s) uma função de transferência estável, cujo
diagrama de Nyquist é apresentado na figura a seguir.
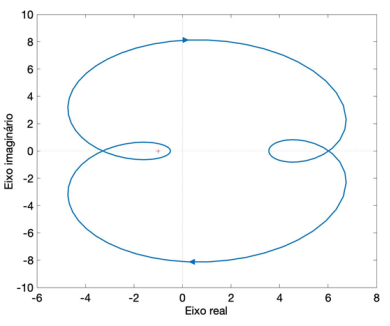
Sendo F(s) = G(s)/1+G(s) , é correto afirmar que
Sendo F(s) = G(s)/1+G(s) , é correto afirmar que

 Conheça nossos planos