Questões de Concurso Sobre engenharia de automação
Foram encontradas 764 questões


Entradas:
X0 = Botão retentivo de 2 posições, sendo, na posição 1, automático; na posição 2, manual.
X1 = Sensor S1
X2 = Sensor S2
X3 = Botão liga pulsante
X4 = Botão desliga pulsante
Nota: O botão retentivo na entrada X0 , na posição 1 (automático) emite um sinal na entrada. Se na posição 2 (manual) não emite sinal na entrada.
Saída: Y0 = Bomba d’água
O programa em Ladder instalado no CLP é o seguinte:
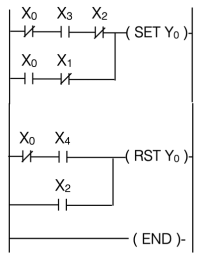
Analisando-se o programa, constata-se que o sistema em
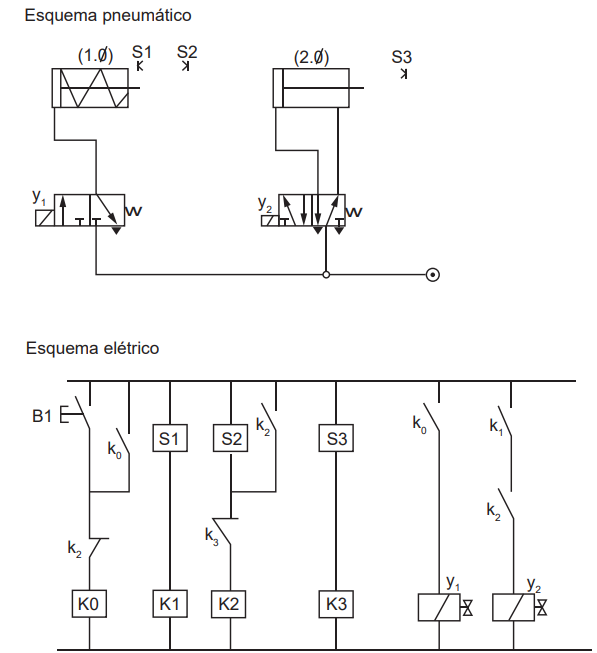
Pode-se apresentar o trajeto-passo de um circuito pneumático, escrevendo em sequência o número do atuador e o sinal + ou -, indicando avanço ou recuo respectivamente. Por exemplo: 1+ 2+ 1- 2- significa que o atuador 1 avança, em seguida o atuador 2 avança, em seguida o atuador 1 recua, e, finalmente, o atuador 2 recua.
Considerando-se os esquemas pneumático e elétrico acima, qual sequência de atuação é a correta, após acionamento do botão B1?
Aumentando-se o ganho proporcional do PI, o amortecimento da malha fechada
Considere o sistema de controle em malha fechada, dado pelo diagrama de blocos a seguir.
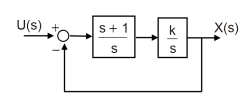
A função de transferência de malha fechada  é
Considere uma função de transferência de um controlador PID, realizável por um circuito ou sistema analógico, na forma de polos e zeros finitos dependentes dos ganhos proporcional, integral e derivativo.
Essa função é dada por
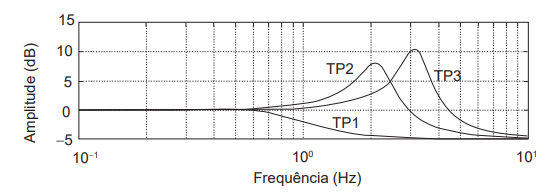
Considere que esse sistema será utilizado para medir sinais de pressão de pequena amplitude, com frequência em torno de 2 Hz.
Nesse caso, qual transdutor deverá ser utilizado?
Um técnico em instrumentação está orientando um estagiário. Durante a análise de um sinal de baixa frequência sobreposto com um ruído de alta frequência, o técnico questiona o estagiário sobre como poderia calcular a relação sinal/ruído (SNR) daquela medição. O estagiário responde que a SNR é uma relação entre as potências do sinal de baixa e de alta frequências que estão envolvidos no sinal medido.
Desse modo, para calcular a SNR da medição, o estagiário deve indicar a seguinte expressão matemática:
Dado
Vrms e VRrms são os valores RMS do sinal e do ruído
O que diferencia um servomecanismo de outros tipos de acionamentos em robótica?
Com base nessa observação, qual alteração no controlador PID poderia corrigir esse comportamento?
• No estado S0: com entrada 1, vai para S1; com entrada 0, permanece em S0.
• No estado S1: com entrada 1, vai para S2; com entrada 0, volta para S0.
• No estado S2: com entrada 1, retorna para S1; com entrada 0, vai para S3.
• No estado S3: independente da entrada, retorna para S0.
Se o robô começa no estado S0 e recebe as entradas: 1, 1, 0, qual será o estado final?
Julgue o item subsequente, relativo aos conceitos de conformidade e automação de TI: Puppet, Ansible.
O Ansible é uma solução de software que permite controlar
um dispositivo, através de agentes nele instalados, a partir de
um local diferente, sendo que a comunicação entre o servidor
e o dispositivo ocorre por meio dos referidos agentes.
Considere o diagrama de blocos da figura a seguir.
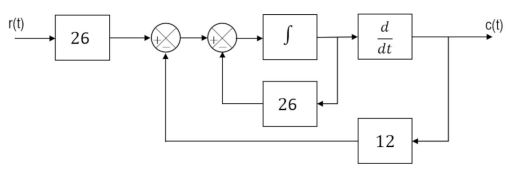
A função de transferência C(s) / R(s) do sistema representado por esse diagrama é dada por:
Assinale a alternativa que contém a função de transferência do sistema.

 Conheça nossos planos