Questões de Concurso Sobre engenharia de automação

Foram encontradas 763 questões

Q4348527 Engenharia de Automação
Em um sistema de automação industrial baseado na arquitetura em pirâmide (ISA-95), uma indústria pretende integrar o chão de fábrica ao sistema corporativo para permitir monitoramento em tempo real da produção, rastreabilidade dos processos e otimização da tomada de decisão. Nesse contexto, sobre os diferentes níveis da automação industrial, assinale a afirmativa correta.
Alternativas
Q4348526 Engenharia de Automação
Em um sistema de automação industrial, um Controlador Lógico Programável (CLP) é responsável pelo controle de uma linha de produção composta por sensores, atuadores e uma Interface Homem-Máquina (IHM). Considerando a arquitetura típica desses sistemas e os princípios de controle industrial, assinale a alternativa correta. 
Alternativas
Q4348253 Engenharia de Automação
Durante o projeto de automação de uma estação de triagem mecânica, o projetista precisa selecionar sensores industriais adequados para a detecção da presença de diferentes peças em uma esteira transportadora rápida.

Considerando os princípios de funcionamento dos sensores industriais de proximidade, é INCORRETO afirmar que os sensores 
Alternativas
Q4345599 Engenharia de Automação
Considere um sistema de controle de processos em malha fechada. Sobre o papel dos elementos finais de controle (atuadores) e a estrutura do sistema, assinale a alternativa correta. 
Alternativas
Q4345598 Engenharia de Automação
Um técnico em automação industrial, ao projetar um sistema de monitoramento, precisa distinguir corretamente os componentes da cadeia de medição. Com base nos conceitos fundamentais de metrologia e instrumentação industrial, assinale a alternativa correta.
Alternativas
Q4345588 Engenharia de Automação
No que diz respeito à arquitetura de redes industriais e à integração entre Controladores Lógicos Programáveis (CLPs) e sistemas supervisórios, assinale a alternativa correta. 
Alternativas
Q4345585 Engenharia de Automação
 Os sistemas de Controle Supervisório e Aquisição de Dados (SCADA) são fundamentais para a automação de processos geograficamente distribuídos ou complexos. Com base nos conceitos de arquitetura e funcionalidade desses sistemas, assinale a alternativa correta.  
Alternativas
Q4345582 Engenharia de Automação
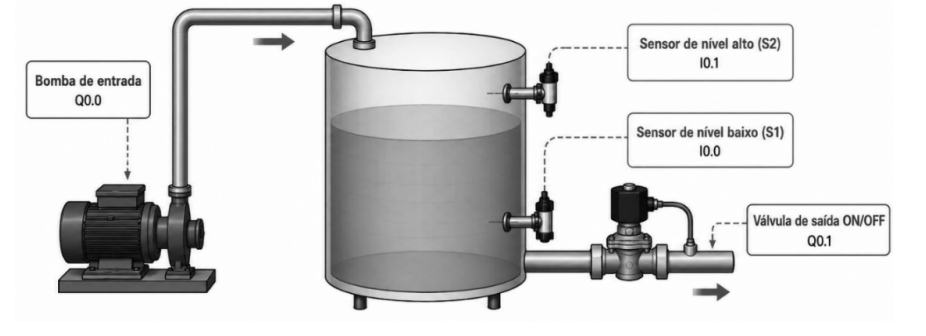
Um sistema didático de controle de nível de água em um tanque é composto por uma bomba de alimentação e dois sensores capacitivos, conforme ilustrado na figura abaixo. O sensor S1 monitora o nível mínimo e está ligado à entrada I0.0 de um Controlador Lógico Programável (CLP), enquanto o sensor S2 monitora o nível máximo e está ligado à entrada I0.1. Os sensores são do tipo capacitivo, com saída PNP e contato lógico normalmente aberto (NA), fornecendo nível lógico 1 (24 Vcc) quando detectam água e 0 (0 Vcc) quando não a detectam. A bomba é acionada pela saída digital Q0.0 do CLP, por meio de um relé intermediário que comanda o contator do motor.


Imagem associada para resolução da questão


O sistema deverá operar conforme os seguintes requisitos:
1) No instante da energização do sistema, considere o tanque vazio, de modo que os sensores S1 e S2 não detectem água (I0.0 = 0 e I0.1 = 0). Nessa condição, a bomba deverá ser acionada para iniciar o enchimento do tanque.
2) Após o acionamento, a bomba deverá permanecer ligada, independentemente do estado do sensor S1, até que o nível da água atinja o sensor de nível alto.
3) Quando o sensor de nível alto detectar água (I0.1 = 1), a bomba deverá ser desligada.
4) Considerando a válvula de saída permanentemente aberta, o nível da água diminuirá após o desligamento da bomba e um novo ciclo de enchimento deverá ser iniciado automaticamente quando o nível da água ficar abaixo do sensor S1 (I0.0 = 0).

Considerando os requisitos de funcionamento estabelecidos e a programação em linguagem Ladder, assinale a alternativa, que melhor representa a lógica de acionamento, retenção e desligamento da bomba de entrada Q0.0.
Alternativas
Q4345581 Engenharia de Automação
A norma IEC 61131-3 estabelece diretrizes para o desenvolvimento de programas em controladores lógicos programáveis (CLPs), padronizando diferentes linguagens de programação amplamente empregadas em sistemas automatizados.
Assinale a alternativa que apresenta apenas linguagens de programação padronizadas pela IEC 61131-3. 
Alternativas
Q4345572 Engenharia de Automação
Uma esteira transportadora deve manter velocidade constante durante a movimentação de diferentes cargas. Para isso, o motor elétrico é acionado por um inversor de frequência comandado por um controlador contínuo que pode utilizar ações proporcional (P), integral (I) e derivativa (D), isoladamente ou em conjunto. Durante os ensaios, foram observadas situações como redução da velocidade quando caixas mais pesadas são colocadas sobre a esteira, aumento momentâneo da velocidade após a retirada da carga e pequenas oscilações antes da estabilização da velocidade no valor desejado.
Com base nos conceitos de controle contínuo e na atuação das ações (P), (I) e (D), assinale a alternativa correta. 
Alternativas
Q4345571 Engenharia de Automação
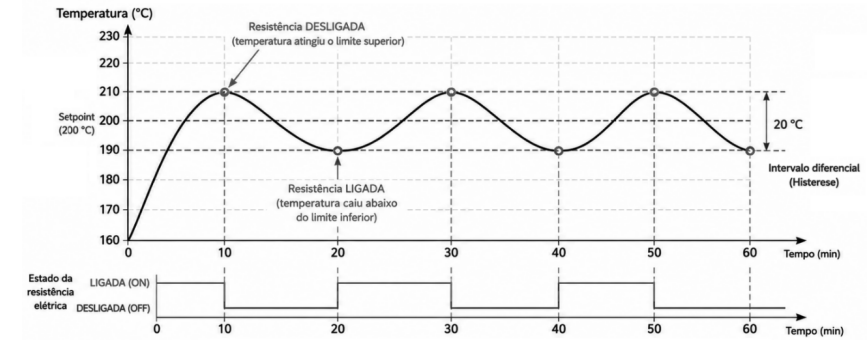
Um forno elétrico emprega um controlador liga-desliga (on-off) para manter sua temperatura próxima do valor de referência estabelecido pelo operador. O sistema utiliza um sensor de temperatura, um controlador eletrônico e uma resistência elétrica de aquecimento. Para evitar acionamentos excessivos da resistência, foi definido um intervalo diferencial (histerese) em torno do ponto de ajuste. A figura abaixo apresenta o comportamento típico da temperatura do forno durante a operação. 
Imagem associada para resolução da questão


Com base na figura e nos conceitos de controle liga-desliga (on-off), analise as afirmações a seguir.

I - O controle liga-desliga, também denominado controle de duas posições, mantém o elemento atuador apenas em dois estados possíveis: totalmente ligado ou totalmente desligado.
II - O intervalo diferencial (histerese) é introduzido para reduzir a frequência de comutação do atuador diante de pequenas variações da variável controlada, aumentando sua vida útil. Entretanto, sua redução tende a aumentar a precisão do controle, à custa de uma maior frequência de chaveamento do atuador.
III - Em regime permanente, é esperado que a variável controlada oscile continuamente em torno do ponto de ajuste. A amplitude e a frequência dessas oscilações dependem da dinâmica do processo, como sua inércia e tempo de resposta.
IV - O controle liga-desliga é a estratégia mais indicada para processos que exigem elevada estabilidade térmica, pequena variação em torno do setpoint e resposta contínua às mudanças de carga.

Quais estão corretas? 
Alternativas
Q4345570 Engenharia de Automação
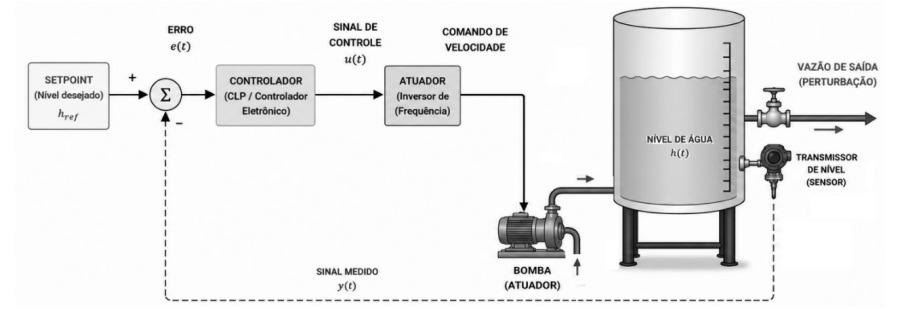
A figura abaixo apresenta o diagrama esquemático de uma malha fechada utilizada em uma bancada didática para o controle automático do nível de água de um reservatório. O sistema é composto por um controlador eletrônico, um inversor de frequência responsável pelo controle da velocidade de uma bomba centrífuga, um transmissor de nível instalado no reservatório e um sistema de realimentação composto pelo transmissor de nível e pelos sinais de medição. O operador define previamente o nível desejado (setpoint) e, durante a operação, variações na vazão de saída do reservatório podem alterar o nível da água. Nessas condições, o controlador ajusta continuamente a velocidade da bomba, modificando a vazão de entrada, de modo a manter o nível do reservatório próximo ao valor de referência. 


Imagem associada para resolução da questão


Com base na figura e nos conceitos de controle de processos, analise as afirmações a seguir.

I - O nível de água h (t) representa a variável controlada, enquanto o valor de referência definido pelo operador corresponde ao setpoint do sistema, utilizado para o cálculo do sinal de erro pelo controlador.
II - A ação do controlador modifica o sinal enviado ao inversor de frequência, alterando a velocidade da bomba e, consequentemente, a vazão de entrada no reservatório, que corresponde à variável manipulada da malha.
III - O transmissor de nível fornece continuamente ao controlador o valor medido da variável controlada, caracterizando uma malha fechada com realimentação negativa.
IV - A variação da vazão de saída do reservatório constitui uma perturbação externa. Entretanto, como essa vazão não é medida pelo controlador, ela não interfere na variável controlada enquanto o setpoint permanecer constante.

Quais estão corretas? 
Alternativas
Q4333863 Engenharia de Automação
Com o decorrer das décadas, os equipamentos eletrônicos sofisticados veem tomando espaço dos comandos elétricos tradicionais, compostos por dispositivos eletromecânicos. Os ditos controladores lógicos programáveis (CLP) são equipamentos eletrônicos capazes de realizarem grandes quantidades de operações lógicas que demandariam muito espaço e energia para serem realizadas por comandos elétricos tradicionais. Sobre a linguagem de programação de CLPs mais elementar e difundida, assinale a alternativa CORRETA.
Alternativas
Q4329386 Engenharia de Automação

Um tanque industrial tem seu nível monitorado por um sensor piezorresistivo, instalado no fundo, que mede a pressão hidrostática da coluna de líquido. O sensor possui faixa de 0 a 600 mbar, com saída analógica 4–20 mA, linear. O sinal é convertido em tensão por meio de um resistor de 250 Ω e lido por um microcontrolador. O valor medido atua no controle de uma válvula proporcional de vazão, comandada por um sinal 0–10 V. A lógica de controle é inversamente proporcional, sendo que 450 mbar correspondem a 25% de abertura da válvula. No instante analisado, a válvula encontra-se 50% aberta. Considerando as informações apresentadas, assinale a alternativa correta.

Alternativas
Q4329381 Engenharia de Automação

Considere uma aplicação de um sistema controlado por CLP para proteção térmica de um tanque aquecido, conforme o diagrama Ladder apresentado a seguir:  
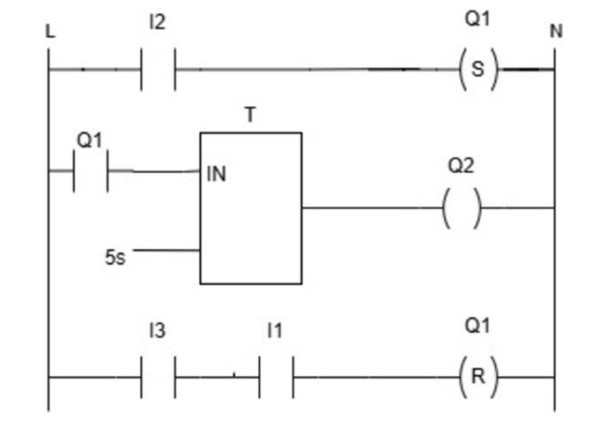


Imagem associada para resolução da questão


● I2 é um sensor de temperatura alta do tanque, que permanece fechado enquanto a temperatura for maior que uma temperatura alta estabelecida.


● Q1 aciona o motor da bomba de recirculação.


● T é um temporizador TON ajustado para 5 s.


● Q2 aciona uma válvula eletropneumática de resfriamento.


● I3 é um sensor de temperatura normal do tanque, que permanece fechado enquanto a temperatura for menor que uma temperatura normal estabelecida.


● I1 é um botão de reset manual.


Assinale a alternativa que apresenta corretamente o funcionamento do sistema.

Alternativas
Q4251250 Engenharia de Automação

Em uma estação elevatória de água, um Controlador Lógico Programável (CLP) recebe sinais provenientes de sensores de nível, pressão e vazão, processa essas informações conforme uma programação previamente estabelecida e envia comandos para acionamento de bombas e válvulas. Nesse contexto, qual é a principal função desempenhada pelo CLP no sistema automatizado? 

Alternativas
Q4232933 Engenharia de Automação
No ambiente de automação industrial, o Controlador Lógico Programável (CLP) atua como o núcleo do controle de processos, comunicando-se com sensores, atuadores e sistemas de supervisão (SCADA) por meio de redes industriais. Para garantir o tráfego correto de dados de diagnóstico e controle, utilizam-se protocolos de comunicação padronizados. Nesse contexto, assinale a alternativa correta sobre o CLP e a comunicação em controle de processos. 
Alternativas
Q4185512 Engenharia de Automação

Pesquisadores da UNIFAP estão desenvolvendo um sistema de controle para regular a velocidade de uma bomba de água utilizada no abastecimento de comunidades ribeirinhas da região do Bailique. O comportamento dinâmico simplificado do sistema pode ser representado pelo modelo em variáveis de estado: 


Imagem associada para resolução da questão


Em que:


• x1(t) representa o nível de água no reservatório;


• x2(t) representa a taxa de variação do nível;


• u(t) representa o sinal de controle aplicado à bomba. 


Considerando operação em malha aberta e entrada constante u(t)= 0, determine os autovalores da matriz de estados e avalie a estabilidade do sistema.

Alternativas
Ano: 2026 Banca: CIAAR Órgão: CIAAR Prova: CIAAR - 2026 - CIAAR - Engenharia Cartográfica |
Q4184099 Engenharia de Automação
Conforme GEMAEL, C (1994), “o filtro de KALMAN é um método ótimo de estimar o vetor estado de um sistema dinâmico a partir de observações; a estimativa é ótima no sentido de que o “erro da estimativa” é minimizado.” Desta forma, o filtro de KALMAN pode ser entendido como uma combinação de 
Alternativas
Q4179841 Engenharia de Automação
Na sintonia de um controlador proporcional, integral e derivativo (PID) em processo industrial com atraso de transporte, ruído de medição e saturação de atuador, pequenos ajustes mudam estabilidade e desempenho. Assinale a alternativa CORRETA.
Alternativas
Respostas
1: E
2: B
3: C
4: B
5: A
6: B
7: A
8: D
9: B
10: C
11: C
12: C
13: B
14: A
15: C
16: A
17: A
18: A
19: A
20: A