Questões de Concurso Sobre engenharia de automação
Foram encontradas 764 questões


Q2182390
Engenharia de Automação
Automação de sistemas industriais pode ser obtida com a utilização de dispositivos para acionamentos
eletromecânicos.
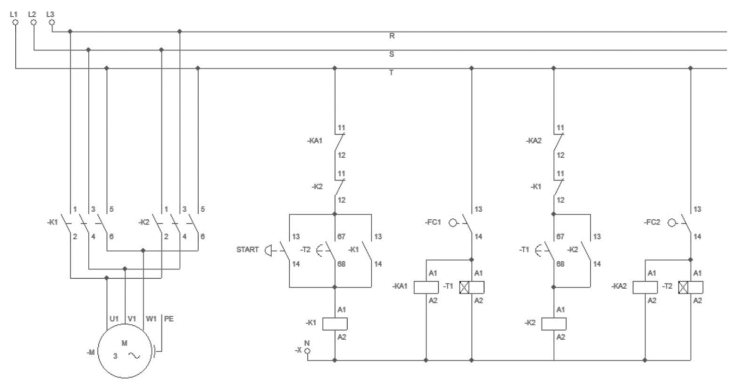
Interpretando os diagramas de comando e força acima, pode-se entender que o sistema foi concebido para:
Interpretando os diagramas de comando e força acima, pode-se entender que o sistema foi concebido para:
Q2182389
Engenharia de Automação
Bobinas virtuais, também conhecidas como marcadores, são um importante recurso disponível em diversos
controladores lógicos programáveis. O diagrama Ladder a seguir ilustra a aplicação de uma delas, identificada
como M01. Neste diagrama, letras minúsculas e maiúsculas são utilizadas para diferenciar contatos normalmente
abertos de contatos normalmente fechados. 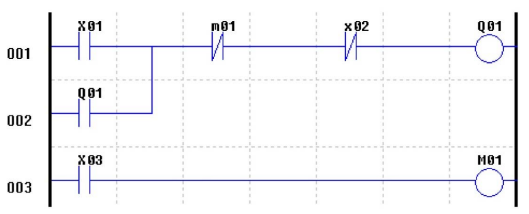
Sabendo que x02 representa uma chave que ativa o desligamento de emergência da carga conectada na saída Q01 e interpretando o programa ilustrado acima, pode-se afirmar que a bobina virtual é utilizada nesse caso para:
Sabendo que x02 representa uma chave que ativa o desligamento de emergência da carga conectada na saída Q01 e interpretando o programa ilustrado acima, pode-se afirmar que a bobina virtual é utilizada nesse caso para:
Ano: 2023
Banca:
UFPR
Órgão:
IF-PR
Prova:
UFPR - 2023 - IF-PR - Analista em Tecnologia da Informação |
Q2182227
Engenharia de Automação
Quem vai comprar uma placa Arduino geralmente se sente um pouco perdido devido ao grande número de tipos de
Arduino e funções disponíveis. Nesse sentido, é importante saber que NÃO corresponde a essa categoria de
plataforma a placa Arduino:
Ano: 2023
Banca:
IF-MG
Órgão:
IF-MG
Prova:
IF-MG - 2023 - IF-MG - Professor EBTT Área/Disciplina: Controle e Automação |
Q2171377
Engenharia de Automação
Um manipulador antropomórfico com 6 juntas revolutas está sendo usado para mover peças em uma linha de
produção automotiva. É possível afirmar que o Espaço de Trabalho do manipulador tem dimensão:
Ano: 2023
Banca:
IF-MG
Órgão:
IF-MG
Prova:
IF-MG - 2023 - IF-MG - Professor EBTT Área/Disciplina: Controle e Automação |
Q2171376
Engenharia de Automação
Considere um robô móvel não-holonômico que se move sobre um plano horizontal sem obstáculos. É correto
dizer que o robô:
Ano: 2023
Banca:
IF-MG
Órgão:
IF-MG
Prova:
IF-MG - 2023 - IF-MG - Professor EBTT Área/Disciplina: Controle e Automação |
Q2171375
Engenharia de Automação
Considere as afirmativas abaixo:
I – Além de apresentar um torque elevado (quando comparado a outras situações), a partida direta do motor de indução trifásico é o método mais barato.
II – Por ter acesso às correntes de linha do motor, pelo circuito de força, o relé térmico exibe a vantagem de proteger o motor contra curto-circuito.
III - A redução da corrente para 1/3 é a vantagem da partida estrela-triângulo em comparação com a partida direta.
IV- Porque a redução da corrente é feita via transformador, a partida compensadora reduz a corrente de entrada sem reduzir o torque do motor.
V – A aceleração do motor com a partida via softstarter exibe muitos trancos e golpes mecânicos porque a forma de onda da tensão de alimentação não é senoidal.
Das afirmativas é correto apenas o que se afirma em:
Ano: 2023
Banca:
IF-MG
Órgão:
IF-MG
Prova:
IF-MG - 2023 - IF-MG - Professor EBTT Área/Disciplina: Controle e Automação |
Q2171370
Engenharia de Automação
Sobre sistemas supervisórios é incorreto afirmar que:
Ano: 2023
Banca:
IF-MG
Órgão:
IF-MG
Prova:
IF-MG - 2023 - IF-MG - Professor EBTT Área/Disciplina: Controle e Automação |
Q2171365
Engenharia de Automação
Sistemas supervisórios são sistemas informatizados que visam atender às necessidades de processos industriais.
Assinale, dentre as afirmativas abaixo, aquela que corretamente descreve funcionalidades e características de sistemas supervisórios.
Assinale, dentre as afirmativas abaixo, aquela que corretamente descreve funcionalidades e características de sistemas supervisórios.
Ano: 2023
Banca:
IF-MG
Órgão:
IF-MG
Prova:
IF-MG - 2023 - IF-MG - Professor EBTT Área/Disciplina: Controle e Automação |
Q2171358
Engenharia de Automação
A curva de calibração estática de um transmissor de pressão foi obtida a partir da execução de um procedimento
adequado, com um padrão de trabalho rastreável. Os pontos obtidos e a respectiva reta de calibração são
apresentados na figura a seguir.
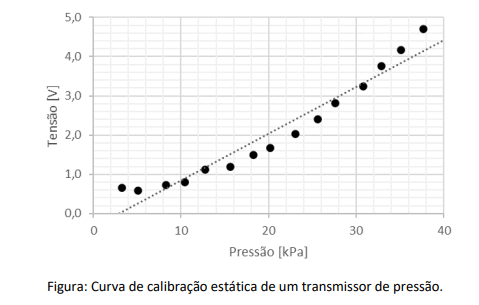
Com base na curva de calibração apresentada, é possível afirmar que:
Com base na curva de calibração apresentada, é possível afirmar que:
Ano: 2022
Banca:
FEPESE
Órgão:
CASAN-SC
Prova:
FEPESE - 2022 - CASAN-SC - Técnico em Eletromecânica |
Q4151552
Engenharia de Automação
O tipo de controlador que atua na variável controlada a partir somente da variação do erro, considerando a diferença entre o erro atual e o erro anterior, é
conhecido como:
Ano: 2022
Banca:
FEPESE
Órgão:
CASAN-SC
Prova:
FEPESE - 2022 - CASAN-SC - Técnico em Eletromecânica |
Q4151551
Engenharia de Automação
A técnica que estabelece um controlador primário
atuando na regulação de um controlador secundário,
melhorando a velocidade de resposta e reduzindo as
perturbações, é chamada de:
Ano: 2022
Banca:
FEPESE
Órgão:
CASAN-SC
Prova:
FEPESE - 2022 - CASAN-SC - Técnico em Eletromecânica |
Q4151550
Engenharia de Automação
Assinale a alternativa que indica corretamente
o dispositivo que é utilizado em saídas digitais de um
controlador lógico programável.
Ano: 2022
Banca:
FEPESE
Órgão:
CASAN-SC
Prova:
FEPESE - 2022 - CASAN-SC - Técnico em Eletromecânica |
Q4151548
Engenharia de Automação
Em um controlador lógico programável, o controle e o processamento das informações de entrada e
saída é feito de forma sequencial, através de ciclos de
varredura.
Analise as ações listadas abaixo e identifique a sequência na qual elas devem ser executadas.
( ) Atualizar as saídas.
( ) Transferir os dados para a memória.
( ) Verificar o estado das entradas.
( ) Comparar com o programa do usuário.
( ) Verificar o funcionamento da CPU, memórias, circuitos auxiliares e existência de programa, desativando todas as saídas.
Assinale a alternativa que indica a sequência correta, de cima para baixo.
Ano: 2022
Banca:
FEPESE
Órgão:
CASAN-SC
Prova:
FEPESE - 2022 - CASAN-SC - Engenheiro - Engenharia de Controle e Automação Industrial |
Q4149215
Engenharia de Automação
Considere um sistema de controle com ganho
proporcional Kp
cuja função de transferência em
malha fechada seja dada por:

Onde C(s) e R(s) correspondem à entrada e à saída do sistema, respectivamente.
Assinale a alternativa que representa a faixa de valores do ganho Kp para que o sistema seja estável.
Onde C(s) e R(s) correspondem à entrada e à saída do sistema, respectivamente.
Assinale a alternativa que representa a faixa de valores do ganho Kp para que o sistema seja estável.
Ano: 2022
Banca:
FEPESE
Órgão:
CASAN-SC
Prova:
FEPESE - 2022 - CASAN-SC - Engenheiro - Engenharia de Controle e Automação Industrial |
Q4149214
Engenharia de Automação
A norma IEC 61131-3 estabelece a padronização
internacional de linguagens, a estrutura de software e
a execução de programas em CLPs. Além das linguagens gráficas também podem ser utilizadas linguagens textuais.
Assinale a alternativa que inclui apenas as linguagens textuais estabelecidas pela norma.
Assinale a alternativa que inclui apenas as linguagens textuais estabelecidas pela norma.
Ano: 2022
Banca:
FEPESE
Órgão:
CASAN-SC
Prova:
FEPESE - 2022 - CASAN-SC - Engenheiro - Engenharia de Controle e Automação Industrial |
Q4149213
Engenharia de Automação
Assinale a alternativa correta sobre a arquitetura
e aplicação de sistemas supervisórios.
Ano: 2022
Banca:
FEPESE
Órgão:
CASAN-SC
Prova:
FEPESE - 2022 - CASAN-SC - Engenheiro - Engenharia de Controle e Automação Industrial |
Q4149212
Engenharia de Automação
Assinale a alternativa correta sobre os módulos
de entradas e saídas utilizados na integração dos Controladores Lógicos Programáveis (CLP) com os processos industriais.
Ano: 2022
Banca:
FEPESE
Órgão:
CASAN-SC
Prova:
FEPESE - 2022 - CASAN-SC - Engenheiro - Engenharia de Controle e Automação Industrial |
Q4149211
Engenharia de Automação
O programa Ladder exibido na figura está programado em um CLP. A ligação física do CLP inclui um
atuador conectado à saída digital Q0.1 e um botão do
tipo impulso que, ao ser pressionado, ativa a entrada
digital I0.1. A programação inclui ainda um temporizador T1 com atraso na ligação.

Considerando que após iniciar o sistema o operador manteve o botão acionado por 2 segundos e depois o liberou definitivamente, assinale a alternativa que descreve corretamente o comportamento do sistema.
Considerando que após iniciar o sistema o operador manteve o botão acionado por 2 segundos e depois o liberou definitivamente, assinale a alternativa que descreve corretamente o comportamento do sistema.
Ano: 2022
Banca:
FEPESE
Órgão:
CASAN-SC
Prova:
FEPESE - 2022 - CASAN-SC - Engenheiro - Engenharia de Controle e Automação Industrial |
Q4149210
Engenharia de Automação
Assinale a alternativa correta sobre as características dos sensores de temperatura.
Ano: 2022
Banca:
FEPESE
Órgão:
CASAN-SC
Prova:
FEPESE - 2022 - CASAN-SC - Engenheiro - Engenharia de Controle e Automação Industrial |
Q4149209
Engenharia de Automação
A medição de nível em estações de tratamento e
reservatórios de água pode ser realiza por diferentes
tipos de sensores.
Assinale a alternativa correta sobre os sensores de nível.
Assinale a alternativa correta sobre os sensores de nível.

 Conheça nossos planos