Questões de Concurso Sobre automação industrial para engenharia de automação em engenharia de automação

Foram encontradas 160 questões

Q2328591 Engenharia de Automação
Um sistema automatizado é composto por três elementos: 1 - Sistema de Energia; 2 - Programa de Instruções; e 3 - Sistema de Controle.

Considerando-se uma operação automatizada de torneamento, o programa de instruções 
Alternativas
Q2328590 Engenharia de Automação
Pode-se definir Sistema de Manufatura como uma coleção de equipamentos e recursos humanos integrados, com a função de realizar tarefas e operações de processamentos de fabricação e montagem.

Alguns exemplos de Sistema de Manufatura são: células individuais, agrupamento de máquinas, linha de montagem manual, linha de transferência automatizada, sistema de montagem automatizado, células de máquinas, sistema de manufatura flexível, e outros.

A seguinte descrição representa um Sistema de Manufatura Flexível:
Alternativas
Q2287675 Engenharia de Automação
Dentro da indústria de manufatura, a programação offline (OLP) tem se tornado uma prática comum na programação de robôs. Com relação à OLP, qual das seguintes afirmações é verdadeira?
Alternativas
Q2287674 Engenharia de Automação
Em uma fábrica de eletrônicos, um robô industrial é utilizado para a montagem de placas de circuito. A velocidade e a precisão do robô são essenciais para garantir a qualidade do produto e otimizar a produção. Nesse contexto, o acionamento por servomecanismo é fundamental.
O que diferencia um servomecanismo de outros tipos de acionamentos em robótica?
Alternativas
Q2287669 Engenharia de Automação
Em uma indústria petroquímica, um tanque de reação química é controlado por um sistema PID. O controlador é responsável por manter o nível do líquido do tanque dentro de certos limites pré-definidos. Um operador observou que, apesar do nível do líquido se estabilizar corretamente no ponto desejado, há uma oscilação persistente em torno desse ponto.
Com base nessa observação, qual alteração no controlador PID poderia corrigir esse comportamento? 
Alternativas
Q2287653 Engenharia de Automação
Em um sistema de logística, um robô é utilizado para direcionar pacotes para diferentes destinos com base em um código de barras presente em cada pacote. O robô funciona com uma máquina de estados com quatro estados: S0, S1, S2 e S3, que representam diferentes destinos. A lógica da máquina de estados é:

• No estado S0: com entrada 1, vai para S1; com entrada 0, permanece em S0.
• No estado S1: com entrada 1, vai para S2; com entrada 0, volta para S0.
• No estado S2: com entrada 1, retorna para S1; com entrada 0, vai para S3.
• No estado S3: independente da entrada, retorna para S0.

Se o robô começa no estado S0 e recebe as entradas: 1, 1, 0, qual será o estado final?
Alternativas
Ano: 2023 Banca: UFPR Órgão: IF-PR Prova: UFPR - 2023 - IF-PR - Automação Industrial |
Q2182396 Engenharia de Automação
Qual é a função de um atuador em um robô?
Alternativas
Ano: 2023 Banca: UFPR Órgão: IF-PR Prova: UFPR - 2023 - IF-PR - Automação Industrial |
Q2182390 Engenharia de Automação
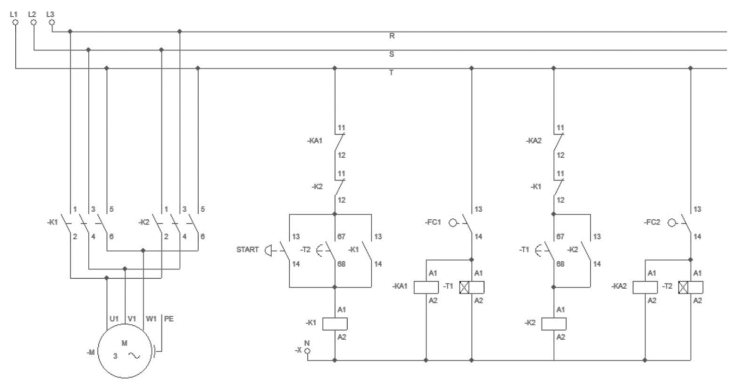
Automação de sistemas industriais pode ser obtida com a utilização de dispositivos para acionamentos eletromecânicos.
Imagem associada para resolução da questão

Interpretando os diagramas de comando e força acima, pode-se entender que o sistema foi concebido para:
Alternativas
Q4151550 Engenharia de Automação
Assinale a alternativa que indica corretamente o dispositivo que é utilizado em saídas digitais de um controlador lógico programável.
Alternativas
Q4149211 Engenharia de Automação
O programa Ladder exibido na figura está programado em um CLP. A ligação física do CLP inclui um atuador conectado à saída digital Q0.1 e um botão do tipo impulso que, ao ser pressionado, ativa a entrada digital I0.1. A programação inclui ainda um temporizador T1 com atraso na ligação.

Imagem associada para resolução da questão

Considerando que após iniciar o sistema o operador manteve o botão acionado por 2 segundos e depois o liberou definitivamente, assinale a alternativa que descreve corretamente o comportamento do sistema.
Alternativas
Q4149189 Engenharia de Automação
Circuitos pneumáticos apresentam uma série de vantagens e podem ser integrados com controladores lógicos programáveis (CLP) devido às válvulas comandadas eletricamente, permitindo a obtenção de circuitos eletropneumáticos como os da figura a seguir.


Imagem associada para resolução da questão

Assinale a alternativa correta sobre os circuitos eletropneumáticos apresentados e sua forma de integração com CLPs.
Alternativas
Q4148965 Engenharia de Automação

Um sistema de movimentação foi projetado para utilizar um motor de passo NEMA 23 com resolução de 1,8° por passo. O projeto estabelece que um CLP deve enviar os pulsos de comando para o drive do motor de passo.


Sabendo que o CLP envia 400 pulsos de comando, desejando obter uma rotação completa no eixo do motor, assinale a alternativa que indica corretamente a configuração que o técnico de automação deve configurar no drive do motor de passo.

Alternativas
Q4148959 Engenharia de Automação

O protocolo de comunicação de dados Modbus é largamente aplicado em redes industriais.


Assinale a alternativa correta sobre as características desse protocolo de dados.

Alternativas
Q4148958 Engenharia de Automação
O software de um Sistema de Supervisão e Aquisição de Dados (SCADA), que opera em modo de execução, exibe para o usuário um ambiente gráfico que permite:
Alternativas
Q4148955 Engenharia de Automação

A IEC 61131-3 especifica a sintaxe e a semântica das linguagens de programação para Controladores Lógicos Programáveis (CLP).


Assinale a alternativa que apresenta apenas linguagens definidas pela norma em questão.

Alternativas
Q4148954 Engenharia de Automação

Em uma estação de tratamento de água há uma grande quantidade de informações associada a sensores e atuadores. Esse volume de dados é um desafio para que operadores possam ter uma visualização completa do funcionamento da estação.


Nesse contexto, a principal função de um sistema supervisório é:
Alternativas
Q4148362 Engenharia de Automação
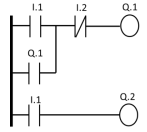
A linguagem ladder foi desenvolvida para os CLPs e é similar aos diagramas de lógica por relês. No diagrama ladder abaixo há duas lâmpadas Q.1 e Q.2 acionadas por botoeiras sem retenção. Ao acionar a botoeira I.1 aplicando um pulso, o que acontece com as lâmpadas depois de soltar a botoeira I.1? Assinale a alternativa que apresenta o que acontece com as lâmpadas.

Imagem associada para resolução da questão
Alternativas
Q4081698 Engenharia de Automação
Em robótica, existe um conjunto de doze possíveis representações de ângulos de Euler.

Qual representação a seguir pertence a esse conjunto?

Alternativas
Q4081696 Engenharia de Automação
Há vários tipos de robôs aéreos. NÃO são capazes de realizar voo pairado aqueles baseados em
Alternativas
Q4081692 Engenharia de Automação
Um codificador óptico, ou encoder, é um tipo de sensor usado para medição da posição de juntas de revolução. Considere que uma dada junta movimenta-se com velocidade constante e foi usado um encoder do tipo incremental para medir a variação da posição. Durante a aquisição dos dados, a forma de onda que melhor representa a saída deste encoder é dada por
Alternativas
Respostas
101: B
102: D
103: C
104: B
105: D
106: D
107: E
108: D
109: C
110: A
111: E
112: D
113: D
114: E
115: B
116: A
117: B
118: E
119: A
120: A