Questões de Concurso
Sobre automação industrial para engenharia de automação em engenharia de automação
Foram encontradas 160 questões


I. O controle de um sistema robotizado pode ser realizado por diferentes tipos de controladores, como o PID (Proporcional-Integral-Derivativo) ou o controle adaptativo, dependendo da complexidade da tarefa.
II. A cinemática de um robô industrial, ao descrever seu movimento, envolve apenas o cálculo da posição final com base em variáveis como ângulos de juntas e deslocamentos lineares.
III. A implementação de sistemas robotizados em ambientes dinâmicos, como fábricas com múltiplos robôs operando simultaneamente, requer algoritmos avançados de planejamento e controle para evitar colisões e otimizar a eficiência da tarefa.
IV. O sensoriamento de um robô, através de sensores como câmeras e sensores de proximidade, não impacta de forma significativa a capacidade de percepção e tomada de decisão do robô, visto que sua programação é estática.
Quais estão corretas?
Em um projeto de um sistema digital, busca-se realizar uma contagem cíclica com a sequência 0 - 1 - 4 - 5 - 0. Para implementar essa contagem, é proposto um circuito sequencial utilizando três flip-flops do tipo “D”, denominados A, B e C. Considera-se que as saídas dos três flip-flops Qc, Qb e Qa são utilizadas, nessa ordem, para gerar a sequência numérica de contagem. Observações: o estado futuro da saída do flip-flop é representado como Q'x, com x = b ou x = c. Ainda, a ordem de análise do número de contagem na saída considera Qc como o bit mais significativo e Qa como o bit menos significativo.
Exemplo: QcQbQa =1002 equivale ao número 4 na base decimal.
Quais equações lógicas representam o circuito mínimo que pode ser implementado para atender o projeto do contador proposto?
A tabela verdade é uma ferramenta de representação tabular utilizada em circuitos lógicos digitais para descrever o comportamento de funções lógicas ou portas lógicas. Ela exibe todas as combinações possíveis de entradas e os correspondentes estados de saída para um determinado circuito lógico ou expressão booleana. Considere a tabela verdade apresentada ao lado.
A expressão booleana simplificada correta que representa a saída S é?
Considere o circuito lógico abaixo.

Qual expressão booleana simplificada representa a saída S?
Os Controladores Lógicos Programáveis (CLPs) possuem instruções que permitem executar comandos apenas uma vez por ciclo de varredura (SCAN). Como exemplo, os CLPs da Rockwell® possuem a instrução ONS. Esse tipo de instrução pode ser implementado em lógica ladder, utilizando apenas contatos do tipo NA, NF e BOBINAS. Um circuito típico de automação que utiliza o conceito da instrução ONS é o de LIGA-DESLIGA, utilizando apenas uma botoeira conectada a uma entrada do CLP e que permite com um pulso LIGAR uma saída do CLP e com outro pulso DESLIGAR a mesma saída.
Identifique, dentre os circuitos apresentados a seguir, qual permite LIGAR-DESLIGAR a saída “rele” quando a entrada “botoeira” for acionada?
Com relação aos Sistemas SCADA (Supervisory Control and Data Acquisition) ou Sistemas Supervisórios, como são comumente referidos no Brasil, analise as afirmativas seguintes:
I. Disponibilizam recursos como telas de sinópticos, gráficos de tendência (dinâmica e histórica), configuração e emissão de relatórios e gerenciamento de alarmes, além de gráficos de controle estatístico de processos.
II. Permitem aos operadores executarem funções de operação do processo, como liga/desliga e seleção de modo de operação e funções de supervisão do processo, como visualização de estados e variáveis, por meio de interfaces humano-máquina (IHM).
III. Podem ser denominados IHM, simplesmente, pois são interfaces amigáveis de alto nível para a visualização de dados de um processo em tempo real.
IV. Possuem uma ferramenta de desenvolvimento (development time), uma ferramenta de execução/visualização (runtime), uma base de dados (dicionário de tags ou etiquetas), drivers e protocolos de comunicação.
Selecione a única opção que relaciona todas as afirmativas corretas.
Analise o circuito pneumático apresentado na figura abaixo.
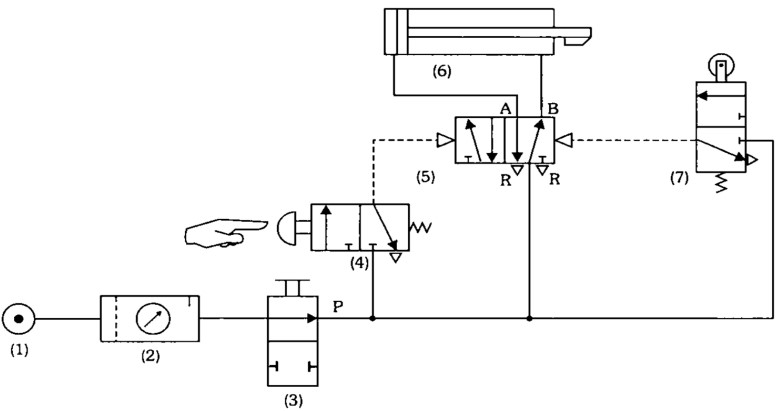
FIALHO, Arivelto Bustamante. Automação pneumática: projetos, dimensionamento e análise de circuitos. 7. ed. São Paulo: Érica, 2011.
Sobre o circuito acima, é possível afirmar que:
Uma fábrica de pães de forma deseja automatizar sua linha de produção. Para isso, foi estruturado o seguinte procedimento: ao se pressionar um botão de início B1, um motor M1 é ativado, o qual liga uma esteira responsável pelo transporte dos pães. O sensor S1 detecta os pães que se dirigem a uma caixa posicionada na esteira M2 . A cada 10 pães, a esteira M1 deve parar e ativar a esteira M2 por um período de 1 segundo. A esteira M2 controla o transporte das caixas completas. Após o período de 1 segundo, o contador é zerado e o ciclo reinicia. Assinale a opção correta que contém o código em Ladder para o procedimento descrito.
São características das interfaces de entrada e saída dos Controladores Lógicos Programáveis, exceto:
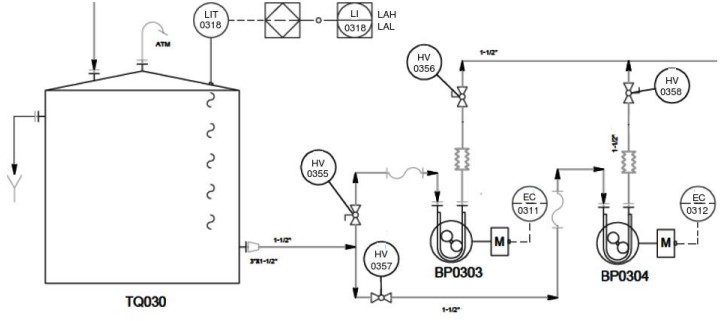
Sobre o trecho de fluxograma de processo a seguir, marque a afirmação errada:
Um robô industrial é uma máquina programável de propósito geral que possui certas características antropomórficas, sendo o braço mecânico (ou manipulador) a característica antropomórfica mais óbvia. O manipulador, combinado com um controlador de alto nível, permite que um robô industrial realize várias tarefas como carregamento e descarregamento de máquinas e equipamentos, processo de soldagem e pintura pulverizada.
Em relação aos robôs industriais, pode-se afirmar
que:
Considere um robô planar com duas juntas rotativas (RR), em que o comprimento do primeiro link é L1 e o comprimento do segundo link é L2. A cinemática direta relaciona os ângulos das juntas (θ1 e θ2) com a posição do efetuador final no plano XY. Qual é a equação da cinemática direta que descreve a posição (x, y) do efetuador final em termos dos ângulos das juntas e dos comprimentos dos links?

 Conheça nossos planos