Questões de Concurso
Sobre automação industrial para engenharia de automação em engenharia de automação
Foram encontradas 160 questões


Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081689
Engenharia de Automação
Considere o seguinte algoritmo de planejamento de
caminhos:
1 - Siga em direção à posição alvo.
2 - Caso um obstáculo seja encontrado:
a. Contorne o obstáculo por completo;
b. Lembre o ponto mais próximo do alvo.
3 - Retorne usando a menor rota ao ponto mais próximo guardado e continue em direção ao alvo.
Em termos gerais, é correto afirmar que esse algoritmo representa
1 - Siga em direção à posição alvo.
2 - Caso um obstáculo seja encontrado:
a. Contorne o obstáculo por completo;
b. Lembre o ponto mais próximo do alvo.
3 - Retorne usando a menor rota ao ponto mais próximo guardado e continue em direção ao alvo.
Em termos gerais, é correto afirmar que esse algoritmo representa
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081685
Engenharia de Automação
Preencha corretamente as lacunas do texto a seguir
com relação às características dos sensores presentes
em robôs.
Em um manipulador industrial, o encoder óptico é um sensor usado para medir ___________, sendo qualificado como ___________. Já o laser é um sensor usado para medir ___________, sendo classificado como ___________.
Em um manipulador industrial, o encoder óptico é um sensor usado para medir ___________, sendo qualificado como ___________. Já o laser é um sensor usado para medir ___________, sendo classificado como ___________.
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081684
Engenharia de Automação
Analise as asserções a seguir e a relação proposta entre elas.
I - Em alguns manipuladores robóticos apenas a medição de posição das juntas está disponível, sendo necessário estimar a velocidade com auxílio de filtros ou observadores
PORQUE
II - a estimação da velocidade por meio da derivada numérica (aproximação de Euler) amplifica ruídos de medição.
A respeito das asserções, é correto afirmar que
I - Em alguns manipuladores robóticos apenas a medição de posição das juntas está disponível, sendo necessário estimar a velocidade com auxílio de filtros ou observadores
PORQUE
II - a estimação da velocidade por meio da derivada numérica (aproximação de Euler) amplifica ruídos de medição.
A respeito das asserções, é correto afirmar que
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081678
Engenharia de Automação
Uma característica importante dos robôs industriais
é sua versatilidade, a qual permite que sejam programados para executar atividades distintas.
Avalie as afirmações sobre as maneiras de programação de tais dispositivos.
I - Na programação por aprendizagem, o operador humano posiciona as juntas em configurações sequenciais da trajetória desejada, usando um dispositivo eletrônico, que pode ser um joystick. Essas configurações são armazenadas pelo robô e repetidas durante a execução.
II - Uma das desvantagens da programação por aprendizagem consiste na impossibilidade de executar o aprendizado com carga sendo transportada pelo efetuador do manipulador robótico.
III - Na programação por linguagem textual, o operador deve usar uma linguagem de programação, geralmente com termos de língua inglesa, visando codificar instruções no programa.
IV - A programação mecânica consiste em usar chaves fim-de-curso, contatores elétricos, batentes e cames para estabelecer os pontos extremos de cada junta, sendo recomendada para tipos de programação mais sofisticados.
Está correto apenas o que se afirma em
Avalie as afirmações sobre as maneiras de programação de tais dispositivos.
I - Na programação por aprendizagem, o operador humano posiciona as juntas em configurações sequenciais da trajetória desejada, usando um dispositivo eletrônico, que pode ser um joystick. Essas configurações são armazenadas pelo robô e repetidas durante a execução.
II - Uma das desvantagens da programação por aprendizagem consiste na impossibilidade de executar o aprendizado com carga sendo transportada pelo efetuador do manipulador robótico.
III - Na programação por linguagem textual, o operador deve usar uma linguagem de programação, geralmente com termos de língua inglesa, visando codificar instruções no programa.
IV - A programação mecânica consiste em usar chaves fim-de-curso, contatores elétricos, batentes e cames para estabelecer os pontos extremos de cada junta, sendo recomendada para tipos de programação mais sofisticados.
Está correto apenas o que se afirma em
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081677
Engenharia de Automação
Informe se é verdadeiro (V) ou falso (F) o que se afirma sobre algoritmos de planejamento de caminho.
( ) Os algoritmos baseados em campos potenciais são suscetíveis a problemas de não convergência, devido a mínimos locais.
( ) O algoritmo Mapa de Rotas Probabilístico é considerado como capaz de resolver várias instâncias do problema de planejamento, em um mesmo ambiente.
( ) O método de planejamento baseado no Diagrama de Voronoi tem a propriedade de minimizar a distância do robô aos obstáculos.
( ) O método de planejamento baseado no Grafo de Visibilidade tem a propriedade de maximizar a distância do robô aos obstáculos.
A sequência correta é
( ) Os algoritmos baseados em campos potenciais são suscetíveis a problemas de não convergência, devido a mínimos locais.
( ) O algoritmo Mapa de Rotas Probabilístico é considerado como capaz de resolver várias instâncias do problema de planejamento, em um mesmo ambiente.
( ) O método de planejamento baseado no Diagrama de Voronoi tem a propriedade de minimizar a distância do robô aos obstáculos.
( ) O método de planejamento baseado no Grafo de Visibilidade tem a propriedade de maximizar a distância do robô aos obstáculos.
A sequência correta é
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081676
Engenharia de Automação
Analise as asserções a seguir e a relação proposta entre elas.
I - Na robótica móvel, em se tratando de algoritmos de planejamento de caminhos, são desejáveis como características: possibilidade de cálculo em tempo de execução; tratamento de obstáculos complexos; facilidade de implementação; lidar com incertezas
PORQUE
II - tais robôs podem ser usados em ambientes bem estruturados, esparsos, com iluminação uniforme e com poucas fontes de distúrbios.
A respeito das asserções, é correto afirmar que
I - Na robótica móvel, em se tratando de algoritmos de planejamento de caminhos, são desejáveis como características: possibilidade de cálculo em tempo de execução; tratamento de obstáculos complexos; facilidade de implementação; lidar com incertezas
PORQUE
II - tais robôs podem ser usados em ambientes bem estruturados, esparsos, com iluminação uniforme e com poucas fontes de distúrbios.
A respeito das asserções, é correto afirmar que
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081675
Engenharia de Automação
Considere o programa em Ladder apresentado a seguir.
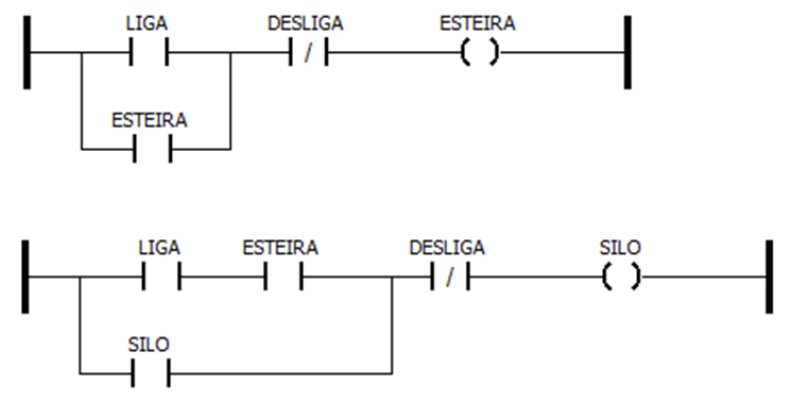
É correto afirmar que assim que o
É correto afirmar que assim que o
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081669
Engenharia de Automação
A pirâmide da automação industrial, mostrada a seguir, é uma representação muito utilizada para indicar a estruturação usualmente empregada nos projetos de automação industrial.
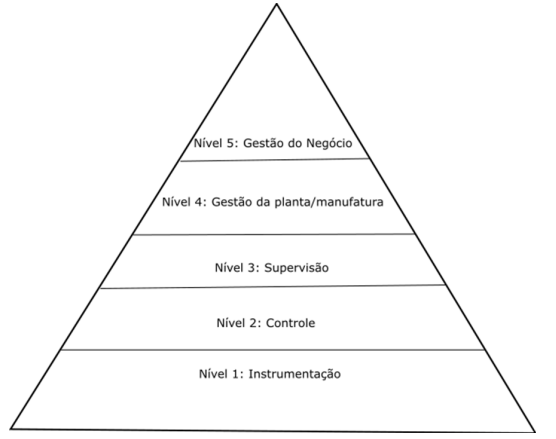
Considerando-se que o nível 1 é o que contém os instrumentos de campo (como sensores e atuadores), e o nível 2 é o que contém os dispositivos de controle (como CLPs e SDCDs), assinale a alternativa que apresenta redes tipicamente utilizadas comunicando estes níveis.
Considerando-se que o nível 1 é o que contém os instrumentos de campo (como sensores e atuadores), e o nível 2 é o que contém os dispositivos de controle (como CLPs e SDCDs), assinale a alternativa que apresenta redes tipicamente utilizadas comunicando estes níveis.
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081667
Engenharia de Automação
Os sistemas supervisórios são sistemas digitais para a monitoração e a operação da planta, gerenciando diversas
variáveis do processo (sejam elas digitais ou analógicas). Normalmente são divididos em dois grandes grupos: as
IHMs (Interfaces Homem-Máquina) e o SCADA (Sistema de Controle Supervisório e Aquisição de Dados, do inglês
Supervisory Control And Data Acquisition). Em relação a esses dois grupos, considere as seguintes afirmações.
I - As IHMs normalmente se encontram no chão-de-fábrica, próximas aos equipamentos que estão sendo controlados/monitorados. São muito comuns no contexto de máquinas de comando numérico (CNC).
II - Os sistemas SCADA normalmente são implementados em computadores pessoais comuns. Sua comunicação pode ser feita diretamente com os CLPs e remotas em campo, ou pode-se ter uma estação responsável por centralizar os dados de comunicação da rede de controle e instrumentação e fornecê-los, via rede de comunicação, para as demais estações.
III - É comum que os sistemas SCADA tenham controle de acesso de usuários e exibam/permitam diferentes dados e comandos para diferentes níveis de usuários.
IV - Os sistemas supervisórios não são capazes de indicar alarmes e eventuais condições fora do padrão normal de operação.
É correto afirmar que
I - As IHMs normalmente se encontram no chão-de-fábrica, próximas aos equipamentos que estão sendo controlados/monitorados. São muito comuns no contexto de máquinas de comando numérico (CNC).
II - Os sistemas SCADA normalmente são implementados em computadores pessoais comuns. Sua comunicação pode ser feita diretamente com os CLPs e remotas em campo, ou pode-se ter uma estação responsável por centralizar os dados de comunicação da rede de controle e instrumentação e fornecê-los, via rede de comunicação, para as demais estações.
III - É comum que os sistemas SCADA tenham controle de acesso de usuários e exibam/permitam diferentes dados e comandos para diferentes níveis de usuários.
IV - Os sistemas supervisórios não são capazes de indicar alarmes e eventuais condições fora do padrão normal de operação.
É correto afirmar que
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081664
Engenharia de Automação
Um engenheiro, ao se esquecer do ciclo de varredura (scan) de um CLP, escreveu o seguinte programa em Ladder
para a implementação de um comando local/remoto de um motor:
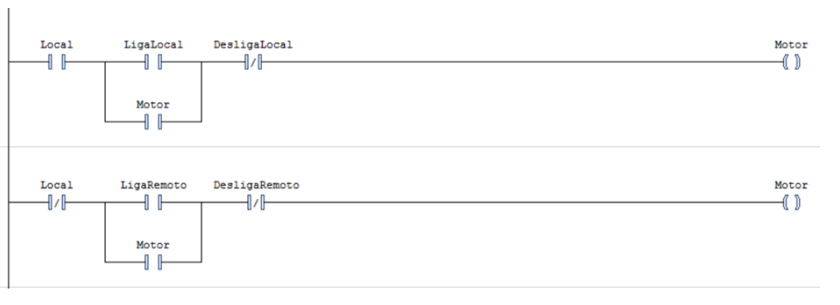
Considere as seguintes afirmações sobre este programa.
I – Se a variável Local estiver acionada, o motor estará desligado.
II – Se a variável Local não estiver acionada, o motor será comandado por meio das variáveis LigaRemoto e DesligaRemoto.
III – Se a variável Local estiver acionada, o motor será comandado por meio das variáveis LigaLocal e DesligaLocal.
IV – Se a variável Local não estiver acionada, o motor estará desligado.
Está correto apenas o que se afirma em
Considere as seguintes afirmações sobre este programa.
I – Se a variável Local estiver acionada, o motor estará desligado.
II – Se a variável Local não estiver acionada, o motor será comandado por meio das variáveis LigaRemoto e DesligaRemoto.
III – Se a variável Local estiver acionada, o motor será comandado por meio das variáveis LigaLocal e DesligaLocal.
IV – Se a variável Local não estiver acionada, o motor estará desligado.
Está correto apenas o que se afirma em
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081661
Engenharia de Automação
Assinale a alternativa que descreve o funcionamento de um Controlador Lógico Programável (CLP), considerando-se o seu ciclo de varredura (scan).
Ano: 2022
Banca:
Instituto Consulplan
Órgão:
Itaipu Parquetec
Prova:
Instituto Consulplan - 2022 - Itaipu Parquetec - Profissional de Engenharia Jr - Automação |
Q4050424
Engenharia de Automação
Sobre a associação da lógica convencional à lógica Ladder,
relacione adequadamente as colunas a seguir.
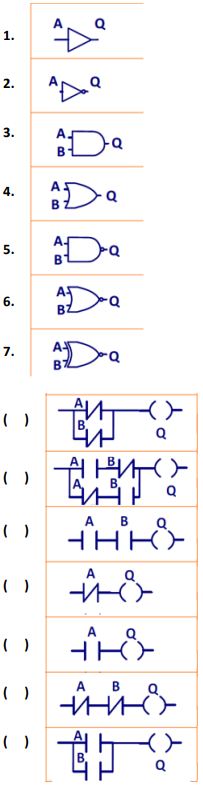
A sequência está correta em
A sequência está correta em
Ano: 2022
Banca:
IF-SP
Órgão:
IF-SP
Prova:
IF-SP - 2022 - IF-SP - Técnico de Laboratório - Área: Automação Industrial |
Q3977397
Engenharia de Automação
Em instrumentação são utilizados os transmissores que são instrumentos que convertem um
sinal qualquer, de um sensor ou transdutor, em um
sinal padrão para ser enviado a distância. Quando
este sinal padrão é elétrico, ele pode ser transmitido em tensão ou corrente, sendo os padrões de sinais elétricos mais utilizados: as redes analógicas
de tensão (padrão 0 a 10V e padrão -10V a +10V)
e as redes analógicas de corrente (padrão 0 a 20mA
e padrão 4 a 20mA).
Em relação à transmissão do valor de uma variável, através de sinais elétricos entre um transmissor e um controlador, seguindo esses padrões de redes analógicas, indique a afirmativa correta.
Em relação à transmissão do valor de uma variável, através de sinais elétricos entre um transmissor e um controlador, seguindo esses padrões de redes analógicas, indique a afirmativa correta.
Ano: 2021
Banca:
FAU
Órgão:
Prefeitura de Paranaguá - PR
Prova:
FAU - 2021 - Prefeitura de Paranaguá - PR - Técnico em Laboratório |
Q4368536
Engenharia de Automação
Dentro do setor da saúde, a automação de
processos é capaz de promover melhorias
significativas em diversos fluxos de trabalho.
Com esse tipo de tecnologia na área de
diagnósticos por imagem, médicos podem
tomar decisões baseadas em resultados mais
precisos, que melhoram o diagnóstico do
paciente. Portanto, podemos dizer que a
automação atua da seguinte forma:
Ano: 2018
Banca:
FUNDEP (Gestão de Concursos)
Órgão:
INB
Prova:
FUNDEP (Gestão de Concursos) - 2018 - INB - Engenheiro de Automação e Controle |
Q1103242
Engenharia de Automação
Desde seu surgimento, a linguagem de programação
Ladder se configurou com uma das linguagens de
programação para controladores lógicos programáveis
mais utilizadas na indústria.
Em relação a essa linguagem, assinale a alternativa
CORRETA.
Ano: 2018
Banca:
FUNDEP (Gestão de Concursos)
Órgão:
INB
Prova:
FUNDEP (Gestão de Concursos) - 2018 - INB - Engenheiro de Automação e Controle |
Q1103241
Engenharia de Automação
A criação de diversos modelos de equipamentos
dedicados à automação industrial gerou uma grande
variedade de equipamentos e, como consequência,
surgiram diversas linguagens para programação de
controladores lógicos programáveis, – CLPs.
São linguagens gráficas específicas para CLPs,
EXCETO:
Ano: 2016
Banca:
INSTITUTO AOCP
Órgão:
EBSERH
Prova:
INSTITUTO AOCP - 2016 - EBSERH - Engenheiro Clínico (CH-UFPA) |
Q732736
Engenharia de Automação
O padrão RS-232 é amplamente utilizado para
comunicação entre o CLP e a PRINTER em
autoclaves e termodesinfectoras. Quando o
conector utilizado for o modelo DB-25, qual
pino usualmente corresponde ao GND?
Ano: 2015
Banca:
IF-RS
Órgão:
IF-RS
Prova:
IF-RS - 2015 - IF-RS - Professor - Automação e Controle |
Q541203
Engenharia de Automação
Em relação ao nível de flexibilidade dos sistemas flexíveis de manufatura (FMS), é CORRETO afirmar que:
Ano: 2015
Banca:
IF-RS
Órgão:
IF-RS
Prova:
IF-RS - 2015 - IF-RS - Professor - Automação e Controle |
Q541202
Engenharia de Automação
Texto associado
Com relação ao Sistema Digital de Controle Distribuído (SDCD) e ao Controlador Lógico Programável (CLP), verifique se as alternativas abaixo são CERTAS (C) ou ERRADAS (E):
( ) Um SDCD apresenta como benefícios a execução multitarefas em paralelo e redundância embutida.
( ) Um CLP é um controlador baseado em microprocessador que usa instruções guardadas na memória programável para implementar funções de lógica, sequenciamento, temporização, contagem e controle aritmético.
( ) Os CLPs atuais são usados tanto para aplicações de controle contínuo como para de controle discreto, tanto nas indústrias de processo como nas de produção discreta.
( ) O conceito de controle distribuído se aplica igualmente bem em CLPs, já que vários CLPs podem ser distribuídos pela fábrica para controlar equipamentos individuais, mas integrados por meio de uma rede de comunicação em comum.
A alternativa que contém a sequência de respostas corretas, na ordem de cima para baixo, é:
Ano: 2015
Banca:
IF-RS
Órgão:
IF-RS
Prova:
IF-RS - 2015 - IF-RS - Professor - Automação e Controle |
Q541196
Engenharia de Automação
Texto associado
Em relação à programação de robôs, assinale a única alternativa que apresenta uma correspondência correta de itens numerados em romano com itens em ordem alfabética:
I. Pode ser feita online.
II. É baseada em linguagens textuais.
III. Reduz o tempo de parada de produção.
IV. Pode conter lógicas complexas.
V. Utilizável apenas para operações de repetição de pontos.
A. Programação por demonstração/repetição.
B. Programação por linguagens de robôs.
C. Programação por linguagens de tarefas.
Conforme acima citado, segue abaixo.

 Conheça nossos planos