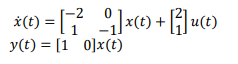Questões de Concurso Sobre sistemas de controle em engenharia eletrônica

Foram encontradas 647 questões

Q2223773 Engenharia Eletrônica
Segundo Sadiku (2013), sua maior vantagem em relação ao transformador de dois enrolamentos é sua habilidade em transferir potência aparente maior, além de ter dimensão e peso menores. O trecho refere-se a um:
Alternativas
Q2223767 Engenharia Eletrônica
O arredondamento é o processo mediante o qual se eliminam algarismos menos significativos em um valor medido. A equação a seguir apresenta a soma de três potências:
Pt = 20 W + 5,487 W + 8,75483 W
O valor do Pt, considerando o arredondamento para três casas decimais, é:
Alternativas
Q2171769 Engenharia Eletrônica
São tipos de atenuação em fibra ópticas:
I. Perda por dispersão: causadas por propriedades do meio físico onde a fibra é lançada como água e metais. II. Perdas por espalhamento: mecanismos de perda intrínsecos causados pela interação de fótons com a sílica que compõe a fibra. III. Perdas por curvatura: perdas induzidas por um “stress” físico na fibra.
Quais estão corretas?
Alternativas
Q2171757 Engenharia Eletrônica
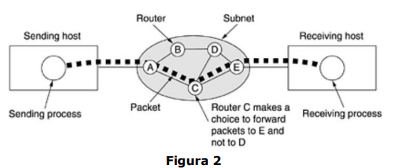
Na Figura 2 abaixo, todos os pacotes seguem a rota "ACE", em vez de "ABDE" ou "ACDE". Em algumas redes, todos os pacotes de uma determinada mensagem devem seguir a mesma rota; em outras, cada pacote é roteado separadamente. É claro que, se "ACE" for a melhor rota, todos os pacotes deverão ser enviados por ela, ainda que cada pacote seja roteado individualmente. 
Imagem associada para resolução da questão

As decisões de roteamento são tomadas em caráter local. Quando um pacote chega ao roteador "A", cabe ao roteador "A" decidir se esse pacote deve ser enviado na linha para "B" ou na linha para "C". A forma como "A" toma essa decisão é chamada de: 
I. Algoritmo de roteamento. II. Algoritmo de transporte. III. Tabela de roteamento.
Quais estão corretas?
Alternativas
Q2171373 Engenharia Eletrônica
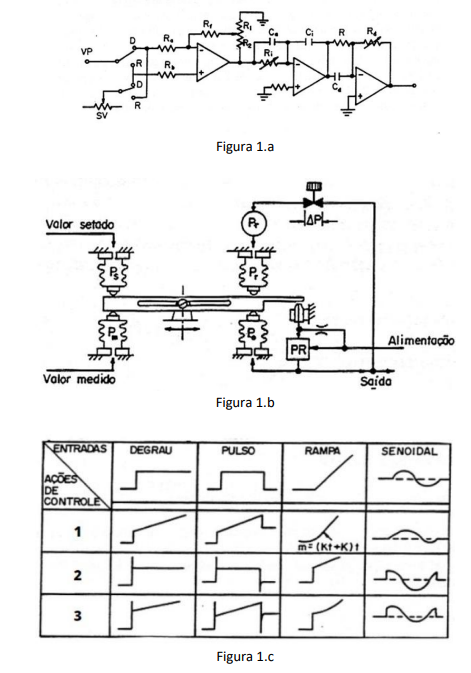
Dadas a implementação eletrônica de controladores e as possíveis respostas típicas dos elementos básicos de controlador PID a entradas determinadas,
Imagem associada para resolução da questão


analise as seguintes afirmativas.
I. A implementação pneumática (Figura 1.b) é do controlador PID.
II. As implementações apresentadas (Figuras 1.a e 1.b) representam o mesmo controlador.
III. As respostas 3), 1) e 2) (Figura 1.c) são devidas às ações proporcional, proporcional-integral-derivativa e proporcional-integral.
IV. Nas respostas 1), 2) e 3) (Figura 1.c) não há ação derivativa.
V. A ação 2) (Figura 1.c) corresponde à ação proporcional-derivativa.
VI. A ação que corresponde à implementação pneumática (Figura 1.b) é ação 1) (Figura 1.c).


São corretas as afirmativas: 
Alternativas
Q2164179 Engenharia Eletrônica
Para responder à questão, considere as informações a seguir.


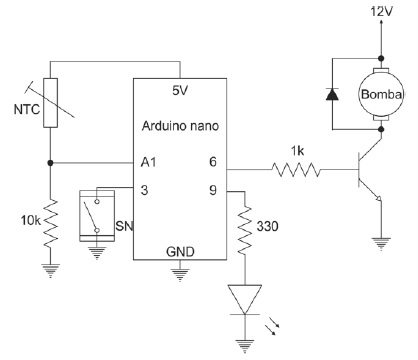
O circuito sensor de temperatura, composto de um NTC e um resistor de 10 kΩ, envia uma tensão para o pino A1 do Arduino Nano. O sistema irá operar em um ambiente em que a temperatura variará entre 20 e 40 °C. Nessa faixa de temperatura, o NTC se comporta de forma que a sua resistência varia entre 500 Ω e 20 kΩ. O LED conectado ao pino 9 deve acender sempre que a temperatura ultrapassa 30 °C.

O sensor de nível (SN), do tipo NA, está conectado ao pino 3, configurado no setup do código (sketch) como INPUT_PULLUP. Ele está instalado na parte baixa do reservatório, de modo que será desativado sempre que o reservatório estiver quase vazio. Nesse caso, a bomba deve acionar por 30 segundos, cuja vazão é suficiente para encher novamente o reservatório.  
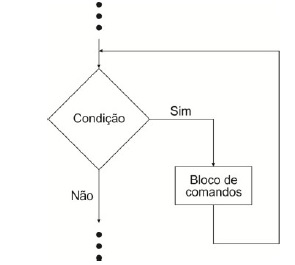
Considere o trecho genérico de fluxograma que pode ser usado no código (sketch) do sistema, conforme a seguir. Imagem associada para resolução da questão

A estrutura de controle que ele representa é:
Alternativas
Ano: 2023 Banca: COSEAC Órgão: UFF Prova: COSEAC - 2023 - UFF - Engenheiro/Área: Elétrica |
Q2160296 Engenharia Eletrônica

Considere o sistema dinâmico abaixo: 

Imagem associada para resolução da questão


Podemos afirmar que o sistema:

Alternativas
Ano: 2023 Banca: COSEAC Órgão: UFF Prova: COSEAC - 2023 - UFF - Engenheiro/Área: Elétrica |
Q2160291 Engenharia Eletrônica

Dada a função de transferência

G (s) = 1/ s2+s-12 , podemos afirmar que os polos são:

Alternativas
Ano: 2023 Banca: COSEAC Órgão: UFF Prova: COSEAC - 2023 - UFF - Engenheiro/Área: Elétrica |
Q2160289 Engenharia Eletrônica

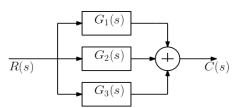
Considere a função de rede abaixo:


Imagem associada para resolução da questão


É correto afirmar que C(s) pode ser descrita pela expressão:

Alternativas
Ano: 2023 Banca: COSEAC Órgão: UFF Prova: COSEAC - 2023 - UFF - Engenheiro/Área: Elétrica |
Q2160287 Engenharia Eletrônica
Dada a função de rede H (s) = 4s+8 / s2+4s+3, podemos afirmar que a resposta ao impulso (h(t)) será:
Alternativas
Q4113458 Engenharia Eletrônica

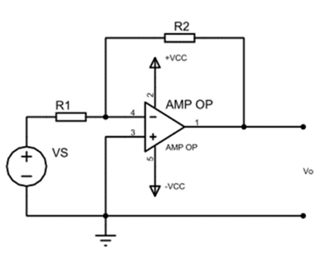
Observe a figura a seguir.


Q19.png (329×277)


A função de transferência que melhor define o circuito mostrado na figura é:

Alternativas
Q3998472 Engenharia Eletrônica
Um sistema robótico seletor de cores e um compensador/controlador estão em série em uma malha de controle realimentada. Considerando a função de transferência do compensador/controlador Imagem associada para resolução da questão pode-se afirmar que a compensação é do tipo:
Alternativas
Q3998470 Engenharia Eletrônica
Um engenheiro projetista deseja implementar um sistema de controle digital para controlar um processo térmico. O algoritmo de controle é implementado em um dispositivo microprocessado, onde uma placa Analógica/Digital (A/D) e Digital/Analógica (D/A) faz a interface entre o dispositivo e o processo térmico, para que a lei de controle seja aplicada no processo e o sinal de saída do sistema seja enviado ao dispositivo microprocessado. Considerando que o projeto do controlador utiliza o equivalente discreto, Gp(z), da planta Gp(s), qual o método apropriado para discretizar de Gp(s)? 
Alternativas
Q3998469 Engenharia Eletrônica
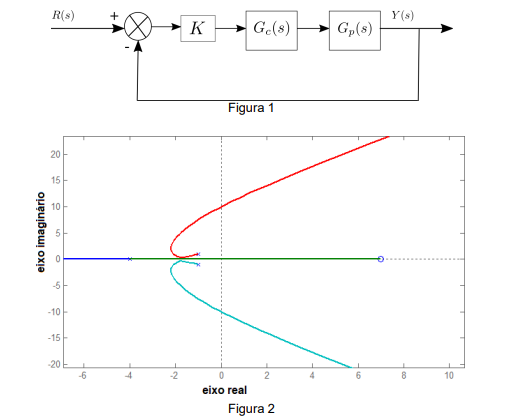
O método do Lugar Geométrico das Raízes (LGR), desenvolvido por Walter R. Evans (década de 1950), é bastante utilizado em projetos de controladores e compensadores para diferentes tipos de sistemas de controle. Considerando o sistema de controle em malha fechada, ilustrado pelo diagrama de blocos (Figura 1), e observando o gráfico do Lugar Geométrico das Raízes (Figura 2), respectivamente.
Imagem associada para resolução da questão
Assinale a opção em que o gráfico do LGR está associado com o sistema de malha aberta KGc(????)Gp(s) 
Alternativas
Q3998468 Engenharia Eletrônica

Um sistema de controle em malha fechada é implementado, conforme o diagrama de blocos da figura abaixo


A lei de controle do controlador PID apresentada na equação acima, representa a realização do controlador PID na estrutura
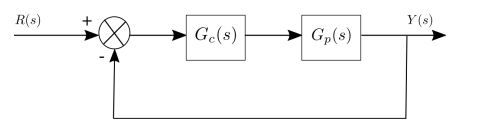

Imagem associada para resolução da questão


Considerando Gc(s) um controlador Proporcional, Integral, Derivativo (PID), com ganho proporcional, Kc tempo integral, T, e tempo derivativo, T, conforme equação abaixo.
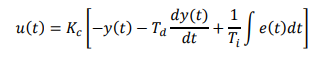

Imagem associada para resolução da questão


Alternativas
Q3998467 Engenharia Eletrônica

Um engenheiro, com o intuito de implementar um sistema de controle discreto, identificou, por meio de algoritmo recursivo, o modelo matemático de uma planta industrial, caracterizado pela seguinte equação a diferenças:
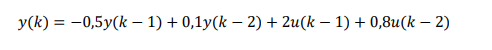
Imagem associada para resolução da questão

Tendo como base a equação a diferenças, analise as afirmativas abaixo.


I. A função de transferência no domínio discreto éImagem associada para resolução da questão
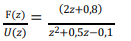
II. Este modelo possui um zero em -0,25.

III. O modelo discreto é de 2ª ordem, com atraso de transporte igual a ???? = 2.

IV. O ganho estático (DC – Direct Current ) desse processo é igual a 2.


Estão corretas as afirmativas: 

Alternativas
Q3998466 Engenharia Eletrônica

Considere o sistema abaixo, representado em espaço de estados.
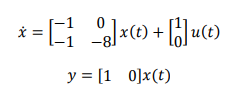

Imagem associada para resolução da questão


Um engenheiro, verificando (por meio da análise de controlabilidade) que o sistema é totalmente controlável, projetou um controlador por realimentação de estados, alocando os autovalores do sistema (polos de malha fechada) em -3 e -4. Sendo assim, qual o vetor de ganho k = [k1 k2] alcançado pelo engenheiro projetista?
Alternativas
Q3998464 Engenharia Eletrônica
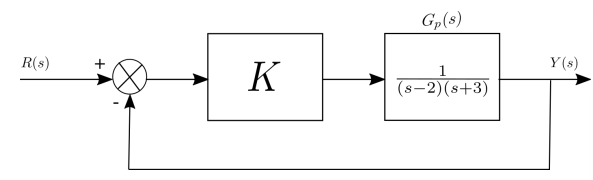
Considere o seguinte diagrama de bloco da figura abaixo. O sistema de controle é caracterizado por um processo, , instável em malha aberta, com um ganho,  em série com esse processo, e com realimentação unitária. Com o intuito de garantir estabilidade em malha fechada, qual o intervalo de valores do ganho k que deve ser calculado pelo engenheiro?
 Imagem associada para resolução da questão
Alternativas
Q3998463 Engenharia Eletrônica

Considere um processo industrial, caracterizado pela função de transferência abaixo.
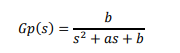
Imagem associada para resolução da questão

  Em relação ao desempenho deste processo, pode-se afirmar que Gp(s):

Alternativas
Q2219637 Engenharia Eletrônica
Considere as afirmativas a seguir, a respeito da função de transferência de um sistema:
I. Quanto mais à esquerda estiver localizado o polo, mais lenta será a componente da resposta no tempo. II. Os zeros de uma função de transferência diminuem o efeito dos polos que estão próximos a ele. III. Zeros filtram variações bruscas do sinal de entrada e polos amplificam.
Está correto somente o que se apresenta em 

Alternativas
Respostas
121: E
122: C
123: D
124: A
125: C
126: B
127: D
128: B
129: B
130: D
131: A
132: C
133: D
134: B
135: D
136: C
137: E
138: A
139: C
140: B