Questões de Concurso
Sobre sistemas de controle em engenharia eletrônica
Foram encontradas 647 questões


Os sensores ativos adicionam energia ao ambiente de medição e o sinal de excitação é modulado por um parâmetro do sensor.
A transformada Z bilateral considera as amostras atuais, passadas e futuras do sinal e, assim, o sistema é não causal.
Se um sistema tem uma resposta ao impulso dada por h(t), então, ao se aplicar um sinal x(t) nesse sistema, a sua saída será a multiplicação entre x(t) e h(t).

A função de transferência do circuito em tela permanece inalterada se as posições do capacitor e do indutor forem invertidas, pois o sistema é linear e invariante no tempo.
A função de transferência de uma malha fechada
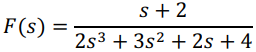 não possui polos com parte real positiva e, portanto, o
sistema é estável.

Caso um sistema de segunda ordem possua as duas raízes complexas, ele será sub-amortecido.
A função de transferência em tela possui um polinômio de segunda ordem, tanto no numerador como no denominador.
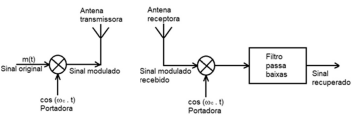
Para o sistema de comunicação sem fio no diagrama precedente, considere que: a modulação utilizada é AM-DSB, o sinal original é m(t) = 10.cos(30.2π.t) + 5.cos(100.2π.t), a frequência da portadora é ωc = 10.106.2π e a distância entre as duas antenas é de 1.000 m. Nessas condições, julgue o item a seguir.
Se a propagação for realizada através do espaço livre, com
linha de visada entre as antenas, então as perdas na
propagação pelo espaço livre serão superiores a 50 dB.
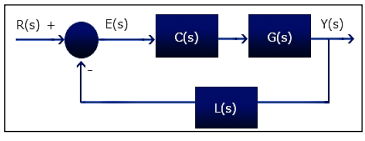
A função de transferência do controlador discreto resultante é
A função de transferência do compensador que atende a estas especificações é
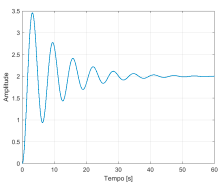
Assinale a opção que corresponde ao gráfico de Boda da resposta em frequência do sistema.
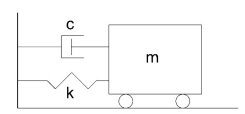
Nesse sistema, a frequência natural amortecida vale
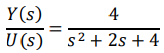
analise as afirmativas a seguir. I. A função é estável se todos os seus polos estiverem no semi-plano da esquerda. II. Para 2s positivo o sistema é estável. III. Para s = +1 ± j√3 o sistema é estável. Admitindo-se que 2s no denominador pode ser positivo ou negativo, está correto somente o que se afirma em
Um perito está envolvido com uma situação, descrita a seguir
• Uma máquina tem a especificação 220V//60Hz - 12kVA - cosφ = 0,62 e foi instalada em paralelo com um capacitor de 270μF.
• A proteção da instalação foi feita por meio de dois disjuntores de 50A, um para cada fase.
Com relação a essa situação, assinale V para verdadeiro e F
para falso.
( ) O valor da corrente total é igual a 39,5A.
( ) O valor do Fator de Potência dessa instalação é de 0,90.
( ) Se o terminal do capacitor se rompesse, a corrente aumentaria para 54,5A, desarmando o disjuntor, que teria que ser trocado, pois foi mal dimensionado. Com isso, o Fator de Potência diminuiria para 0,62, ficando a instalação sujeita à multa pelo baixo fator de potência.
As afirmativas são, respectivamente,
As figuras em (a) e em (b) ilustram dois tipos de antenas:
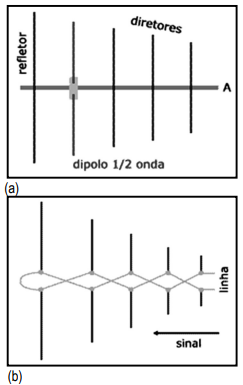
• Em (a) é uma antena formada por um dipolo de meia onda como elemento excitador, um refletor e um ou mais diretores. Pode ser implementada nas faixas de VHF e UHF, opera segundo a orientação mecânica dos seus elementos em polarização horizontal ou linear vertical, mediante a incorporação de uma segunda antena mecanicamente a 90ºe alimentada em quadratura de fase com a primeira. Embora possa ser usada para transmissão, não é adequada para altas potências devido ao efeito corona entre os elementos.
• Em (b) é uma antena com 5 elementos, com dipolos de comprimentos diferentes e espaçamentos diferentes, interligados de forma alternada e com um loop no final, que confere uma vantagem importante: a ampla faixa de frequências em que pode operar. Na prática, essas antenas podem ser construídas para operar em faixas de frequências da ordem de 2:1 ou mesmo superiores. Ganhos da ordem de6,5 a 10,5 dBi são comuns. Devido à elevada largura debanda, esse tipo é amplamente empregado na recepção de sinais de televisão aberta, evitando o uso de múltiplas antenas.
As antenas em (a) e (b) são conhecidas, respectivamente, por
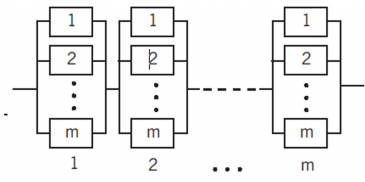
Fonte: Fogliatto e Ribeiro (2009)
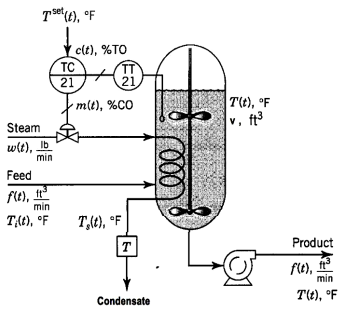
Esse arranjo retrata um sistema:
O tipo de controle no qual a saída é um sinal K vezes maior do que a entrada e que os limites superior e inferior ao serem atingidos (saturação do sistema) são controlados, mas sem rejeitar completamente distúrbios e erros, é o controle

 Conheça nossos planos