Questões de Concurso
Sobre sistemas de controle em engenharia eletrônica
Foram encontradas 647 questões


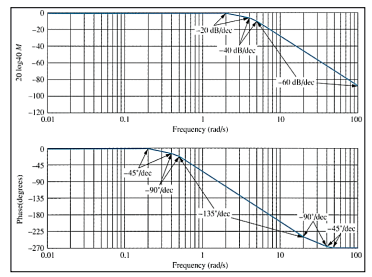
A faixa para a estabilidade é de, aproximadamente:
Analise a imagem e considere: Gc1 e Gc2 controladores PID e autovalores reais e distinto.
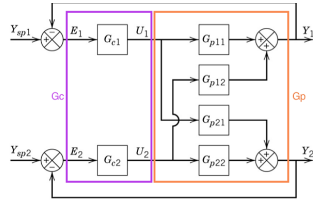
Para facilitar o ajuste dos controladores PID é necessário projetar uma realimentação de estados por alocação de polos, de forma que o sistema dinâmico equivalente no espaço de estados esteja na forma canônica:
Relacione adequadamente as colunas a seguir.
1. Método de relé em malha fechada.
2. Método do modelo interno.
3. Método do ganho e período críticos.
4. Preditor de Smith.
5. Comportamento servo.
6. Comportamento regulatório.
( ) Comportamento realizado pelo controlador do processo mediante distúrbios.
( ) Método utilizado para obter no limite da estabilidade os valores do ganho e período críticos, mas que é inviável em muitos casos na prática.
( ) Comportamento realizado para o controlador para “rastrear o setpoint”.
( ) Método utilizado para obter o ganho e o período crítico sem levar o sistema dinâmico ao limite da estabilidade.
( ) Método utilizado para se obter o controlador dado um desempenho requerido e um modelo da planta a se controlar.
( ) Minimiza os efeitos do tempo morto da planta no controle de malha.
A sequência correta está em
( ) Na prática, na maioria dos casos, deve-se buscar uma sintonia mais robusta para malhas de controle; portanto, aquelas obtidas para um degrau no setpoint costumam ser mais indicadas de modo geral.
( ) A ação derivativa do controlador PID é mais indicada para processos ruidosos.
( ) O controlador PID é mais indicado para ser utilizado em processos em que a razão de controlabilidade (ou incontrolabilidade para alguns autores) é maior do que 1.
( ) O método de sintonia de Cohen e Coon é mais indicado para processos com atraso de transporte (tempo morto) mais elevado.
( ) O modelo mais utilizado para métodos clássicos de sintonia de controladores PID é baseado no modelo de primeira ordem mais atraso de transporte (tempo morto).
A sequência correta está em
I. Tem quatro terminais, sendo: catodo, anodo, gate 1 e gate 2.
II. É usado em sistemas de corrente alternada e, em função da polarização do terminal gate, ele pode conduzir corrente de anodo para catodo ou de catodo para anodo.
III. É usado em sistemas de corrente alternada e, em função do instante do disparo pelo terminal gate, ele opera como um retificador controlado.
Está correto o que se afirma APENAS em
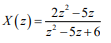 Os valores das três primeiras amostras da sequência x(n) , ou
seja,
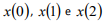 , respectivamente, são:
 é a derivada do vetor de estados, y(t) é a saída e
u(t) é a entrada.
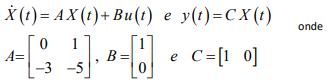
Utilizando-se uma realimentação de Estados com a lei de controle dada por:
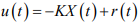 , em que K é o vetor de
ganhos e r(t) é uma entrada de referência, pretende-se alocar
seus dois polos de malha fechada nas posições reais
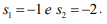 Para obter esse resultado, o valor do vetor de ganhos K é:
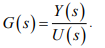
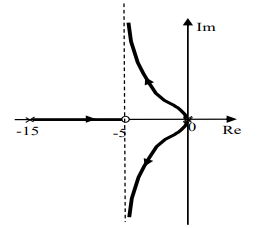
O gráfico da figura a seguir mostra o traçado do Lugar das Raízes para esta planta sujeita a uma realimentação de saída com lei de controle:
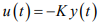 e o ganho K varia de zero a infinito.
Um sistema contínuo, linear e modelado em espaço de estado, tem a sua dinâmica determinada pela seguinte equação matricial:
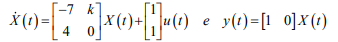
Onde u(t) é o sinal de entrada, X(t) é a derivada do vetor de estados e y(t) o sinal de saída. A planta dispõe de uma variável incerta, o parâmetro real k , em sua dinâmica. O valor de k que torna o sistema NÃO CONTROLÁVEL é
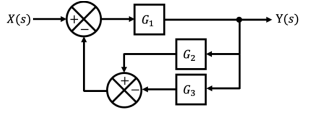
A função de transferência Y(s)/X(s) do sistema é igual a
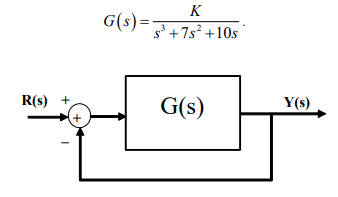
Para esta configuração em Malha Fechada, sabe-se que quando o valor do ganho K varia positivamente de 0 a infinito, o sistema em Malha Fechada entra em INSTABIIDADE a partir de um certo ganho. O valor do ganho no limiar da INSTABILIDADE é
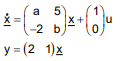
Supondo-se que a < b e que a equação característica do modelo desejado seja λ2 + 4λ + 13 = 0, qual deverá ser o valor escolhido para o parâmetro a?
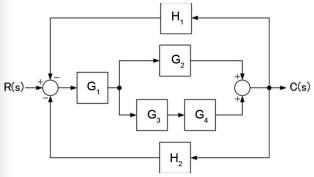
Um engenheiro, estudando uma planta industrial, descobre que ela é formada por diversos sistemas dinâmicos, interligados de acordo com a Figura acima.
Considerando-se que G1, G2, G3, G4, H1 e H2 são as funções de transferência desses sistemas, qual deverá ser a função de transferência C(s)/R(s) dessa planta?
G(s) = Y(s)/E(s) = 42/s2+8s+12
Aplicando-se um degrau de tensão, de amplitude 5 volts, na entrada desse sistema, a amplitude do sinal de tensão, em volts, na saída desse sistema, quando atingir o seu regime permanente, vai tender para
O gráfico mostrado na Figura a seguir apresenta a resposta ao degrau de um sistema de 2ª ordem. Esse sistema é representado pela seguinte Função de Transferência entre entrada e saída, onde o parâmetro B é desconhecido:

Com base nos dados da Figura, os valores do parâmetro
B e os da Razão de Amortecimento do sistema são, respectivamente,
O diagrama em blocos da Figura mostra um sistema linear, cujos blocos estão representados por Funções de Transferência em Laplace, configurando uma estrutura de Controle e Servomecanismos. A estrutura encontra-se em malha fechada, utilizando uma realimentação negativa de saída.

Para que o sistema, em malha fechada, tenha uma razão
de amortecimento de 0,5, o valor do ganho K será
Um determinado sistema dinâmico monovariável apresenta o seguinte modelo, sob a forma de espaço de estado:

em que u representa o sinal de entrada, y, o sinal de saída, e x, o vetor de estados.
Qual deverá ser o modelo desse sistema, sob a forma de
função de transferência G(s) = Y(s)/U(s)?

 Conheça nossos planos