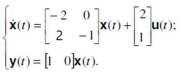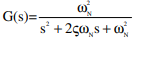Questões de Concurso Sobre sistemas de controle em engenharia eletrônica

Foram encontradas 647 questões

Ano: 2021 Banca: FGV Órgão: IMBEL Prova: FGV - 2021 - IMBEL - Engenheiro Eletrônico |
Q1755033 Engenharia Eletrônica

A figura a seguir apresenta o diagrama em blocos de um sistema linear invariante, no tempo composto pelos sistemas G1(t) e G2(t).
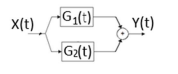

20.png (178×74)

A saída deste sistema é

Alternativas
Ano: 2021 Banca: FGV Órgão: IMBEL Prova: FGV - 2021 - IMBEL - Engenheiro Eletrônico |
Q1755032 Engenharia Eletrônica

Analise os Sistemas Dinâmicos a seguir.


SISTEMA I:  18.png (191×87)
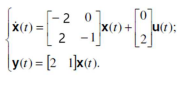

SISTEMA II: 19.png (186×78)


Sobre a controlabilidade e a observalidade desses sistemas, é correto afirmar que são, respectivamente,

Alternativas
Ano: 2021 Banca: FGV Órgão: IMBEL Prova: FGV - 2021 - IMBEL - Engenheiro Eletrônico |
Q1755031 Engenharia Eletrônica

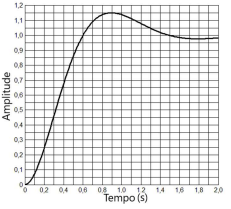
A função de transferência 17.png (156×67) responde ao degrau unitário, conforme o gráfico a seguir.

16.png (231×209)


A esse respeito, analise as seguintes afirmativas.


I. A resposta do sistema apresenta um sobressinal de 15 %.

II.O tempo de subida é de 0,95 s.

III. Otempodeacomodaçãoéde1,6s. Está correto o que se apresenta em

Alternativas
Ano: 2021 Banca: FGV Órgão: IMBEL Prova: FGV - 2021 - IMBEL - Engenheiro Eletrônico |
Q1755026 Engenharia Eletrônica

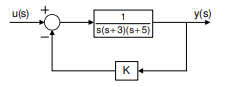
A figura a seguir apresenta um sistema de controle em diagrama de blocos.

7.png (231×87)


Assinale a opção que apresenta a equação característica desse sistema.

Alternativas
Ano: 2021 Banca: FGV Órgão: IMBEL Prova: FGV - 2021 - IMBEL - Engenheiro Eletrônico |
Q1755022 Engenharia Eletrônica

Para um sistema de malha aberta, considere as afirmativas a seguir.


I. A adição de um zero na sua função de transferência provoca o deslocamento do lugar das raízes para a direita.

II. A adição de um polo na sua função de transferência diminui a estabilidade relativa e aumenta o tempo de acomodação do sistema.

III. A adição de um zero na sua função de transferência aumenta a estabilidade relativa e aumenta o tempo de acomodação do sistema.


Está correto o que se apresenta em

Alternativas
Q1714481 Engenharia Eletrônica
Valor desejado estabelecido, previamente, como referência de ponto de controle no qual o valor controlado deve permanecer:
Alternativas
Q1678109 Engenharia Eletrônica
Considere que o projetista de um sistema que precise ser controlado tenha como opções os controladores apresentados na figura antecedente. A partir dessas informações, julgue o item.

O baixo custo é uma das vantagens do controlador 1, que pode ser amplamente utilizado tanto em sistemas de controle industriais quanto domésticos.
Alternativas
Q1678108 Engenharia Eletrônica
Considere que o projetista de um sistema que precise ser controlado tenha como opções os controladores apresentados na figura antecedente. A partir dessas informações, julgue o item.

A ação de controle do controlador 2 é denominada controle de taxa, visto que é proporcional à taxa de variação do sinal de erro atuante.
Alternativas
Q1678107 Engenharia Eletrônica
Considere que o projetista de um sistema que precise ser controlado tenha como opções os controladores apresentados na figura antecedente. A partir dessas informações, julgue o item.

O controlador automático determina o desvio entre a saída do processo e o valor de referência, produzindo um sinal de controle que reduz o desvio a zero ou a um pequeno valor.
Alternativas
Q1678106 Engenharia Eletrônica
Considere que o projetista de um sistema que precise ser controlado tenha como opções os controladores apresentados na figura antecedente. A partir dessas informações, julgue o item.

O controlador 1 pode conter um intervalo diferencial antes da comutação dos valores, podendo ser intencional para reduzir o desgaste do mecanismo de comutação.
Alternativas
Q1374014 Engenharia Eletrônica

Para a questão, considere a função de transferência X(S) / U(S):


Com base nos mesmos dados, encontre a matriz de transição de estado Φ(t, 0). A alternativa correta é:
Alternativas
Q1374013 Engenharia Eletrônica

Para a questão, considere a função de transferência X(S) / U(S):


Encontre a representação por espaço de estados do sistema, usando as seguintes variáveis de estado: x1 = x e x2 = Imagem associada para resolução da questão

A alternativa correta é:

Alternativas
Q1374011 Engenharia Eletrônica

Considere o seguinte gerador de corrente contínua:
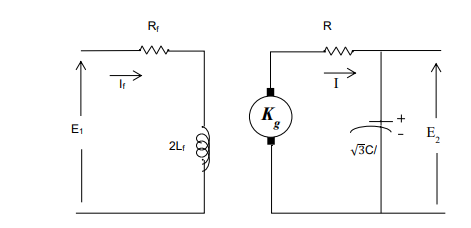

Imagem associada para resolução da questão

figura

A função de transferência E2(s) / E1(S) é: 

Alternativas
Q1215281 Engenharia Eletrônica
Dado que u(t) é a função de grau unitário, a resposta ao impulso no domínio do tempo da função de transferência H(s) = 1/ (s + 3)2 é:
Alternativas
Q1085129 Engenharia Eletrônica
A transformada z da saída da resposta de C(z) do sistema de controle digital, devido a uma entrada ao degrau, é dada por:
Imagem associada para resolução da questão
Encontre a resposta no domínio do tempo no período de amostragem. Considere a condição inicial zero. A alternativa correta é:
Alternativas
Q1085128 Engenharia Eletrônica
Para a questão, considere a função de transferência X(S) / U(S):

X(s) / U(s) = 
Com base nos mesmos dados, encontre a matriz de transição de estado Φ(t,0). A alternativa correta é:
Alternativas
Q1085127 Engenharia Eletrônica
Para a questão, considere a função de transferência X(S) / U(S):

X(s) / U(s) = 
Encontre a representação por espaço de estados do sistema, usando as seguintes variáveis de estado: x1 = x e x2 = Imagem associada para resolução da questão.
A alternativa correta é:
Alternativas
Q1078058 Engenharia Eletrônica
O diagrama em blocos, mostrado na Figura a seguir, representa uma estrutura em malha fechada, cujo objetivo é controlar o modelo da planta dada por
K/s(s+8)(s+10).
Considere que o ganho K é positivo e que pode variar de 0 a infinito.
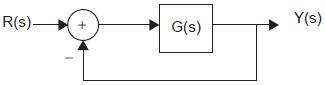
Imagem associada para resolução da questão
Com base nos dados fornecidos para o sistema em malha fechada da Figura acima, o valor do ganho K, que condiciona o sistema no limiar da instabilidade, é
Alternativas
Ano: 2019 Banca: UFMG Órgão: UFMG Prova: UFMG - 2019 - UFMG - Engenheiro Mecânico |
Q1024890 Engenharia Eletrônica
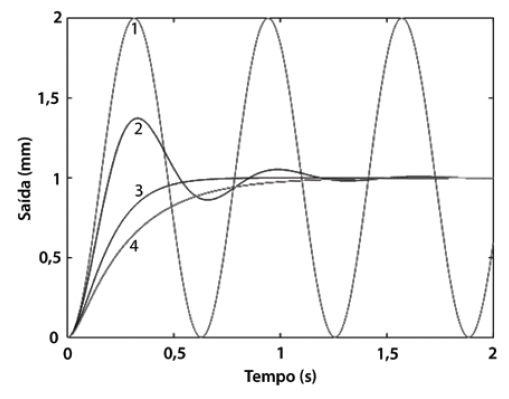
As curvas mostradas a seguir representam a resposta de um sistema de segunda ordem a uma entrada do tipo degrau unitário. As funções de transferência utilizadas para gerar estas curvas são idênticas, a não ser pelo coeficiente de amortecimento (ζn ) que vale ζ1 , ζ2 , ζ3 e ζ4 , respectivamente.
Imagem associada para resolução da questão
A partir da análise dessas curvas de resposta, é possível afirmar sobre o valor de ζn que:
Alternativas
Ano: 2019 Banca: UFMG Órgão: UFMG Prova: UFMG - 2019 - UFMG - Engenheiro Mecânico |
Q1024889 Engenharia Eletrônica

Nos gráficos abaixo, é mostrada a resposta c(t) de um sistema dinâmico, quando submetido a uma entrada degrau r(t).
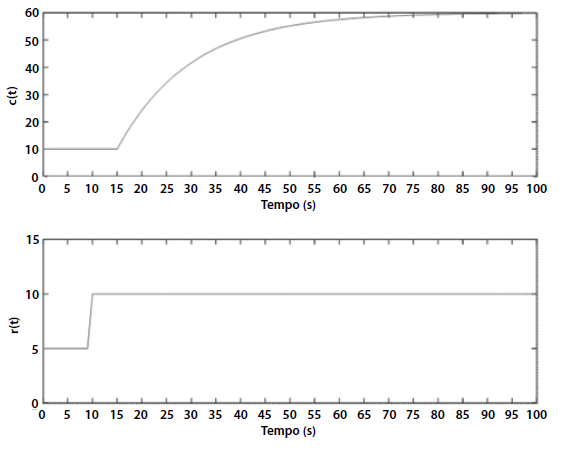
Imagem associada para resolução da questão

A função de transferência que melhor representa esse sistema é:

Alternativas
Respostas
201: A
202: C
203: A
204: C
205: B
206: A
207: C
208: E
209: C
210: C
211: B
212: E
213: A
214: B
215: E
216: B
217: E
218: A
219: A
220: B