Questões de Concurso
Sobre sistemas de controle em engenharia eletrônica
Foram encontradas 647 questões


Um engenheiro deseja modificar o comportamento dinâmico de um sistema modelado por meio de função de transferência. Para isso, realiza uma realimentação negativa da saída, a partir do ajuste do ganho K > 0, conforme apresentado na Figura acima.
Analisando-se o diagrama do Lugar das Raízes (root locus), verifica-se que o sistema em malha fechada será

Na Figura acima encontra-se ilustrado um sistema discreto, modelado por meio da função de transferência de 3ª ordem apresentada.
No que se refere à posição dos polos e à estabilidade,
esse sistema é
Em sistemas de controle lineares e contínuos no tempo, o controlador PID produz o sinal de controle u(t), a partir do sinal de erro e(t), através da seguinte equação:

Uma forma prática de se construir um controlador eletrônico do tipo PID é mostrada no diagrama de circuito abaixo.

Considerando-se os amplificadores operacionais ideais, o
ganho integral Ki
desse controlador PID, expresso em s-1
,
é igual a
O técnico fechou a malha, aplicando uma realimentação negativa do sinal de saída. Ele foi variando o ganho do sinal realimentado até que os dois polos do sistema em Malha Fechada se deslocaram e chegaram a valores reais e iguais.
Com esse procedimento, o técnico conseguiu fazer com que a Razão de Amortecimento do sistema em Malha Fechada ficasse igual a
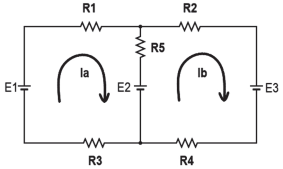
Se o resistor R5 vale 2 Ω , a potência, em watts, dissipada no resistor R5 será, aproximadamente,
Apesar de exigir uma manutenção maior, a parte A do sistema deve utilizar um motor de corrente contínua.
O motor de corrente contínua não é indicado para uso na parte B do sistema por causa do ruído gerado nas escovas comutadoras.
A parte A do sistema deve utilizar um motor assíncrono, com inversores de frequência.
Se a frequência de amostragem de um sinal for menor que duas vezes a largura de banda do espectro do sinal original ocorrerá aliasing.
A resposta ao degrau de um sistema discreto é igual à sua função de transferência.
A transformada Z de um sinal amostrado é feita a partir da transformada de Laplace de uma sequência contínua.
Um sistema possui estabilidade externa, BIBO (Bounded Input – Bounded Output), se uma sequência de entrada limitada produz uma sequência de saída ilimitada.
Os sistemas de controle em malha fechada possuem maior rejeição a distúrbios que os sistemas em malha aberta.
O ganho de um sistema de malha fechada é menor do que o do sistema de malha aberta.
Nos sistemas de malha fechada, há um menor número de componentes que nos sistemas de malha aberta.

O sistema correspondente à função de transferência apresentada é sobreamortecido.
No diagrama de blocos, a realimentação de u2 pode ser transferida para o primeiro nó, a partir da saída i0, inserindo-se um bloco com a função R2C1s e entrada negativa para o nó de ii.
Se, no sistema correspondente à função de transferência apresentada, for utilizado um controlador com ação proporcional, então a atuação desse controlador será menor quanto maior for o erro.
Uma das desvantagens dos sensores piezoelétricos é a sua grande dimensão, que os torna, consequentemente, de peso elevado, devido ao uso de materiais semicondutores.
Em um sensor capacitivo, a variação de pressão pode modular a frequência ou a amplitude do sinal de alimentação do dispositivo.

 Conheça nossos planos