Selecionar segmento
Estude com questões de diferentes segmentos
Atenção: Isso limpará todos os campos já preenchidos no filtro!
Foram encontradas 170 questões
Resolva questões gratuitamente!
Junte-se a mais de 4 milhões de concurseiros!


Ano: 2026
Banca:
IDCAP
Órgão:
UEFS
Prova:
IDCAP - 2026 - UEFS - Analista Universitário - Engenharia de Controle e Automação |
Q4058719
Engenharia de Automação
O projeto de controladores digitais requer a discretização
de sistemas contínuos, levando em conta o tempo de
amostragem e a estabilidade no plano Z. Acerca do
assunto, registre V, para as afirmativas verdadeiras, e F,
para as falsas:
(__)Aumentar a ação derivativa de um controlador Proporcional Integral Derivativo tende a tornar a resposta do sistema mais lenta, porém reduz significativamente as oscilações em alta frequência.
(__)No diagrama de Bode, a margem de fase é definida como a defasagem adicional necessária para que o sistema atinja cento e oitenta graus na frequência em que o ganho é de zero decibéis.
(__)No espaço de estados, um sistema é considerado completamente controlável se for possível transferir qualquer estado inicial para qualquer outro estado final em um intervalo de tempo finito.
(__)A estabilidade de um sistema discreto no plano Z é garantida se todos os polos da função de transferência estiverem localizados fora do círculo unitário centrado na origem.
Após análise, assinale a alternativa que apresenta a sequência correta dos itens acima, de cima para baixo:
(__)Aumentar a ação derivativa de um controlador Proporcional Integral Derivativo tende a tornar a resposta do sistema mais lenta, porém reduz significativamente as oscilações em alta frequência.
(__)No diagrama de Bode, a margem de fase é definida como a defasagem adicional necessária para que o sistema atinja cento e oitenta graus na frequência em que o ganho é de zero decibéis.
(__)No espaço de estados, um sistema é considerado completamente controlável se for possível transferir qualquer estado inicial para qualquer outro estado final em um intervalo de tempo finito.
(__)A estabilidade de um sistema discreto no plano Z é garantida se todos os polos da função de transferência estiverem localizados fora do círculo unitário centrado na origem.
Após análise, assinale a alternativa que apresenta a sequência correta dos itens acima, de cima para baixo:
Ano: 2026
Banca:
IDCAP
Órgão:
UEFS
Prova:
IDCAP - 2026 - UEFS - Analista Universitário - Engenharia de Controle e Automação |
Q4058718
Engenharia de Automação
A análise de sistemas dinâmicos permite prever o
comportamento de processos físicos, sendo a
linearização uma técnica comum para tratar sistemas
não lineares em torno de um ponto de operação. No
estudo da estabilidade absoluta, um critério específico é
utilizado para determinar se um sistema de malha
fechada apresenta oscilações sustentadas ou
instabilidade com base em sua resposta em malha
aberta, considerando o plano complexo. Acerca desse
contexto, assinale a alternativa correta.
Ano: 2026
Banca:
IDCAP
Órgão:
UEFS
Prova:
IDCAP - 2026 - UEFS - Analista Universitário - Engenharia de Controle e Automação |
Q4058717
Eletrônica
Sistemas embarcados são projetados para funções
específicas dentro de dispositivos maiores, operando
frequentemente sob restrições severas de hardware.
Acerca do assunto, registre V, para as afirmativas
verdadeiras, e F, para as falsas:
(__)A arquitetura Harvard, comum em muitos microcontroladores, possui barramentos e espaços de memória fisicamente separados para instruções de programa e dados.
(__)O protocolo de comunicação serial Inter-Integrated Circuit utiliza três fios de sinal para realizar a comunicação full-duplex síncrona entre um mestre e múltiplos escravos.
(__)Temporizadores de cão de guarda são periféricos utilizados para reiniciar automaticamente o microcontrolador caso o programa entre em um loop infinito ou trave.
(__)A interrupção externa é um mecanismo que permite ao microcontrolador ignorar eventos físicos imediatos até que o ciclo principal de processamento seja concluído.
Após análise, assinale a alternativa que apresenta a sequência correta dos itens acima, de cima para baixo:
(__)A arquitetura Harvard, comum em muitos microcontroladores, possui barramentos e espaços de memória fisicamente separados para instruções de programa e dados.
(__)O protocolo de comunicação serial Inter-Integrated Circuit utiliza três fios de sinal para realizar a comunicação full-duplex síncrona entre um mestre e múltiplos escravos.
(__)Temporizadores de cão de guarda são periféricos utilizados para reiniciar automaticamente o microcontrolador caso o programa entre em um loop infinito ou trave.
(__)A interrupção externa é um mecanismo que permite ao microcontrolador ignorar eventos físicos imediatos até que o ciclo principal de processamento seja concluído.
Após análise, assinale a alternativa que apresenta a sequência correta dos itens acima, de cima para baixo:
Ano: 2026
Banca:
IDCAP
Órgão:
UEFS
Prova:
IDCAP - 2026 - UEFS - Analista Universitário - Engenharia de Controle e Automação |
Q4058716
Engenharia de Automação
Na análise de estabilidade de sistemas lineares e
invariantes no tempo, a localização dos polos da função
de transferência no plano complexo é determinante.
Assinale a alternativa correta.
Ano: 2026
Banca:
IDCAP
Órgão:
UEFS
Prova:
IDCAP - 2026 - UEFS - Analista Universitário - Engenharia de Controle e Automação |
Q4058715
Engenharia de Automação
O controle de processos industriais visa manter as
variáveis de saída dentro de limites operacionais seguros
e econômicos em malhas de controle complexas.
Considerando as estratégias de controle avançado
comumente utilizadas, analise as afirmativas a seguir:
I.O controle em cascata consiste em duas malhas de controle sobrepostas, onde a saída do controlador mestre define o set-point do controlador escravo.
II.O controle antecipativo utiliza a medição de distúrbios externos para agir preventivamente sobre a variável manipulada antes que o erro apareça na saída.
III.A estratégia de controle On-Off é recomendada para processos que exigem alta precisão e onde a variável manipulada deve variar suavemente entre zero e cem por cento.
Está correto o que se afirma em:
I.O controle em cascata consiste em duas malhas de controle sobrepostas, onde a saída do controlador mestre define o set-point do controlador escravo.
II.O controle antecipativo utiliza a medição de distúrbios externos para agir preventivamente sobre a variável manipulada antes que o erro apareça na saída.
III.A estratégia de controle On-Off é recomendada para processos que exigem alta precisão e onde a variável manipulada deve variar suavemente entre zero e cem por cento.
Está correto o que se afirma em:
Ano: 2026
Banca:
IDCAP
Órgão:
UEFS
Prova:
IDCAP - 2026 - UEFS - Analista Universitário - Engenharia de Controle e Automação |
Q4058714
Engenharia de Automação
A arquitetura de automação moderna integra o chão de
fábrica aos níveis gerenciais por meio de protocolos de
comunicação robustos e interfaces de operação
intuitivas. Em sistemas de Controle Lógico Programável,
o ciclo de varredura é um conceito fundamental para a
sincronização das tarefas. Assinale a alternativa correta.
Ano: 2026
Banca:
IDCAP
Órgão:
UEFS
Prova:
IDCAP - 2026 - UEFS - Analista Universitário - Engenharia de Controle e Automação |
Q4058713
Eletrônica
A eletrônica de potência desempenha um papel crucial
no controle de energia para motores e processos
industriais, utilizando semicondutores para chaveamento
em altas frequências. Acerca do assunto, registre V, para
as afirmativas verdadeiras, e F, para as falsas:
(__)Conversores Analógico-Digitais de aproximações sucessivas possuem tempo de conversão constante, independentemente do valor da tensão analógica presente na entrada.
(__)Transistores de Efeito de Campo de Metal-Óxido-Semicondutor são dispositivos controlados por corrente, exigindo grandes correntes de base para manter a saturação durante o chaveamento.
(__)Inversores de frequência utilizam a técnica de Modulação por Largura de Pulso para variar a tensão e a frequência aplicadas a um motor de indução trifásico.
(__)Um retificador de onda completa com filtro capacitivo apresenta um fator de potência unitário quando alimenta cargas puramente indutivas em sistemas de alta potência.
Após análise, assinale a alternativa que apresenta a sequência correta dos itens acima, de cima para baixo:
(__)Conversores Analógico-Digitais de aproximações sucessivas possuem tempo de conversão constante, independentemente do valor da tensão analógica presente na entrada.
(__)Transistores de Efeito de Campo de Metal-Óxido-Semicondutor são dispositivos controlados por corrente, exigindo grandes correntes de base para manter a saturação durante o chaveamento.
(__)Inversores de frequência utilizam a técnica de Modulação por Largura de Pulso para variar a tensão e a frequência aplicadas a um motor de indução trifásico.
(__)Um retificador de onda completa com filtro capacitivo apresenta um fator de potência unitário quando alimenta cargas puramente indutivas em sistemas de alta potência.
Após análise, assinale a alternativa que apresenta a sequência correta dos itens acima, de cima para baixo:
Ano: 2026
Banca:
IDCAP
Órgão:
UEFS
Prova:
IDCAP - 2026 - UEFS - Analista Universitário - Engenharia de Controle e Automação |
Q4058712
Engenharia Mecatrônica
O estudo da robótica industrial envolve a análise
geométrica e física dos manipuladores para a realização
de tarefas complexas de manufatura no espaço
tridimensional. A cinemática inversa é um dos problemas
fundamentais na programação de trajetórias de robôs.
Assinale a alternativa correta.
Ano: 2026
Banca:
IDCAP
Órgão:
UEFS
Prova:
IDCAP - 2026 - UEFS - Analista Universitário - Engenharia de Controle e Automação |
Q4058711
Engenharia Eletrônica
A instrumentação industrial é a base para a coleta de
dados e execução de ações corretivas em malhas de
controle automatizadas em diversos processos.
Considerando as tecnologias de medição e os processos
de calibração, analise as afirmativas a seguir:
I.O sensor de temperatura do tipo Termorresistência de Platina cem baseia sua medição na variação da resistência elétrica do metal em função da temperatura aplicada.
II.Medidores de vazão baseados no efeito Coriolis realizam a medição mássica direta do fluido, sendo independentes de variações na densidade, pressão e viscosidade do material.
III.O processo de calibração de um instrumento consiste exclusivamente em ajustar mecanicamente os parafusos de zero e span para que o erro de medição seja nulo em toda a escala.
Está correto o que se afirma em:
I.O sensor de temperatura do tipo Termorresistência de Platina cem baseia sua medição na variação da resistência elétrica do metal em função da temperatura aplicada.
II.Medidores de vazão baseados no efeito Coriolis realizam a medição mássica direta do fluido, sendo independentes de variações na densidade, pressão e viscosidade do material.
III.O processo de calibração de um instrumento consiste exclusivamente em ajustar mecanicamente os parafusos de zero e span para que o erro de medição seja nulo em toda a escala.
Está correto o que se afirma em:
Ano: 2026
Banca:
IDCAP
Órgão:
UEFS
Prova:
IDCAP - 2026 - UEFS - Analista Universitário - Engenharia de Controle e Automação |
Q4058710
Engenharia de Automação
A precisão no controle de movimento é alcançada por
meio de acionamentos específicos que permitem o
controle de torque, velocidade e posição em máquinas
complexas. Considerando as propriedades de
servomotores e motores de passo, analise as afirmativas
a seguir:
I.O motor de passo opera tipicamente em malha aberta, avançando em incrementos angulares discretos chamados passos, sem a necessidade obrigatória de sensores de posição.
II.Servomotores de Corrente Alternada utilizam obrigatoriamente um sensor de realimentação, como um encoder ou resolver, para fechar a malha de controle de posição.
III.O inversor de frequência atua na variação da velocidade do motor de corrente contínua por meio da alteração da resistência ôhmica das bobinas do estator.
Está correto o que se afirma em:
I.O motor de passo opera tipicamente em malha aberta, avançando em incrementos angulares discretos chamados passos, sem a necessidade obrigatória de sensores de posição.
II.Servomotores de Corrente Alternada utilizam obrigatoriamente um sensor de realimentação, como um encoder ou resolver, para fechar a malha de controle de posição.
III.O inversor de frequência atua na variação da velocidade do motor de corrente contínua por meio da alteração da resistência ôhmica das bobinas do estator.
Está correto o que se afirma em:
Ano: 2026
Banca:
IDCAP
Órgão:
UEFS
Prova:
IDCAP - 2026 - UEFS - Analista Universitário - Engenharia de Controle e Automação |
Q4058684
Raciocínio Lógico
Em um parecer técnico, afirma-se: "Todo projeto
aprovado passou por auditoria. O projeto X passou por
auditoria". Qual é a conclusão logicamente válida a partir
dessas premissas?
Q3852271
Engenharia de Automação
Classifique as seguintes afirmações acerca de condicionamento de
sinais como verdadeiro (V) ou falso (F):
I. Buffers baseados em amplificadores operacionais são utilizados antes de conversores analógico-digitais (ADC) para impedir que a impedância de entrada do conversor provoque carregamento do sinal e distorça a leitura.
II. Filtros anti-aliasing devem possuir frequência de corte inferior à frequência de Nyquist, a fim de limitar componentes espectrais indesejados.
III. Para sinais de baixa amplitude, realizar a digitalização diretamente no ADC, sem amplificação prévia, reduz o erro de quantização.
É correto o que se apresenta em:
I. Buffers baseados em amplificadores operacionais são utilizados antes de conversores analógico-digitais (ADC) para impedir que a impedância de entrada do conversor provoque carregamento do sinal e distorça a leitura.
II. Filtros anti-aliasing devem possuir frequência de corte inferior à frequência de Nyquist, a fim de limitar componentes espectrais indesejados.
III. Para sinais de baixa amplitude, realizar a digitalização diretamente no ADC, sem amplificação prévia, reduz o erro de quantização.
É correto o que se apresenta em:
Q3852270
Engenharia de Automação
A respeito dos principais tipos de sensores empregados como
dispositivos de chaveamento em atuadores elétricos, analise as
afirmações a seguir:
I. Sensores indutivos detectam materiais metálicos, pois operam pela alteração do campo eletromagnético gerado pelo próprio sensor.
II. Sensores capacitivos podem detectar líquidos, pós e materiais orgânicos, devido à variação da constante dielétrica do meio.
III. Chaves magnéticas do tipo reed switch realizam a comutação sem contato mecânico direto entre partes móveis.
É correto o que se apresenta em:
I. Sensores indutivos detectam materiais metálicos, pois operam pela alteração do campo eletromagnético gerado pelo próprio sensor.
II. Sensores capacitivos podem detectar líquidos, pós e materiais orgânicos, devido à variação da constante dielétrica do meio.
III. Chaves magnéticas do tipo reed switch realizam a comutação sem contato mecânico direto entre partes móveis.
É correto o que se apresenta em:
Q3852269
Engenharia de Automação
Seja o problema do regulador quadrático ótimo para um sistema
linear descrito pela equação de estados:
ẋ = Ax + Bu
em que x é o vetor de estados, u é o vetor de entradas e A e B são as matrizes do modelo em espaço de estados.
Neste problema de controle ótimo, minimiza-se o funcional
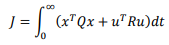
em que Q e R são matrizes de ponderação, a fim de obter a matriz de ganhos K da lei de controle por realimentação completa de estados u = −Kx.
A solução passa pela obtenção de uma matriz S, solução de uma equação de Riccati, extraída da formulação do problema.
Analise os itens a seguir relacionados à solução do problema de controle do regulador ótimo quadrático:
I. O ganho K é igual a R −1B TS. II. As matrizes Q, R e S devem ser positivas semidefinidas. III. O sistema em malha fechada é estável se o par (A,B) for controlável.
Está correto o que se afirma em
ẋ = Ax + Bu
em que x é o vetor de estados, u é o vetor de entradas e A e B são as matrizes do modelo em espaço de estados.
Neste problema de controle ótimo, minimiza-se o funcional
em que Q e R são matrizes de ponderação, a fim de obter a matriz de ganhos K da lei de controle por realimentação completa de estados u = −Kx.
A solução passa pela obtenção de uma matriz S, solução de uma equação de Riccati, extraída da formulação do problema.
Analise os itens a seguir relacionados à solução do problema de controle do regulador ótimo quadrático:
I. O ganho K é igual a R −1B TS. II. As matrizes Q, R e S devem ser positivas semidefinidas. III. O sistema em malha fechada é estável se o par (A,B) for controlável.
Está correto o que se afirma em
Q3852268
Engenharia de Automação
Numa condição-transição de um dado GRAFCET encontra-se a
expressão “3s/a/7s” em que a é uma variável booleana.
Se a variável a for verdadeira por 12s seguidos e falsa, caso contrário, a duração total na qual a expressão “3s/a/7s” será verdadeira, em segundos, será
Se a variável a for verdadeira por 12s seguidos e falsa, caso contrário, a duração total na qual a expressão “3s/a/7s” será verdadeira, em segundos, será
Q3852267
Engenharia Mecânica
Considere um cilindro hidráulico usado para deslocar linearmente
uma peça num sistema de manufatura por uma distância de 240
mm em 16 s.
Se uma força de 50 kN é necessária para mover a peça e um pistão com área de seção transversal de 200 cm2 é usado, a pressão de trabalho do cilindro em MPa e a taxa de vazão do fluido através do cilindro em m3/s são, respectivamente
Se uma força de 50 kN é necessária para mover a peça e um pistão com área de seção transversal de 200 cm2 é usado, a pressão de trabalho do cilindro em MPa e a taxa de vazão do fluido através do cilindro em m3/s são, respectivamente
Q3852266
Engenharia de Automação
Um motor CC de imã permanente gera uma força contra
eletromotriz a uma razão de 0,5 V/100 rpm e possui uma
resistência de armadura igual a 15Ω. O motor incialmente parado
é alimentado com 12V.
A corrente de armadura quando a velocidade é 1500 rpm é, em ampères:
A corrente de armadura quando a velocidade é 1500 rpm é, em ampères:
Q3852265
Engenharia de Automação
Seja uma rede de Petri com os seguintes elementos:
• Conjunto de lugares: P = {p1,p2,p3,p4}
• Conjunto de transições: T = {a,b,c,d}
• Pré condições das transições:
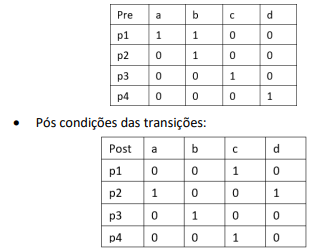
Considere que a rede está com uma marcação inicial p1 = 2, p2 = 0, p3 = 0 e p4 = 0, e disparam-se as transições a, b, c e d, em sequência e nesta ordem.
A marcação final da rede será
Q3852264
Engenharia de Automação
Um sensor de força utiliza-se de um potenciômetro linear atrelado
a uma mola. Deseja-se que a faixa de leitura deste sensor seja de
0 a F newtons, correspondendo a um deslocamento máximo do
conjunto de D centímetros, e que a sensibilidade seja S volts por
newtons. O potenciômetro movimenta-se linearmente solidário à
deformação da mola e sua resistência varia linearmente com seu
deslocamento e sua máxima excursão é de X centímetros, sendo
X > D.
A constante de mola, em newtons por centímetros, e a tensão de alimentação do potenciômetro, em volts, devem ser, respectivamente,
A constante de mola, em newtons por centímetros, e a tensão de alimentação do potenciômetro, em volts, devem ser, respectivamente,
Q3852263
Engenharia de Automação
Considere o seguinte sistema SISO representado na forma de espaço de estados:
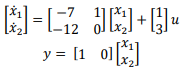
A representação deste mesmo sistema em função de transferência é

 Conheça nossos planos