Questões de Concurso
Sobre automação na engenharia mecatrônica em engenharia mecatrônica
Foram encontradas 147 questões


O objetivo do servo-controle visual é ajustar a postura, ou seja, a posição e a orientação da ferramenta de um robô em relação a algum objeto-alvo de referência, a partir da extração de características de imagens. A respeito de servo-controle visual de robôs, julgue o item a seguir.
O servo-controle visual estabelece um sistema de controle
em malha fechada, em que o processamento de imagens gera
informações a serem realimentadas para o controlador.
O objetivo do servo-controle visual é ajustar a postura, ou seja, a posição e a orientação da ferramenta de um robô em relação a algum objeto-alvo de referência, a partir da extração de características de imagens. A respeito de servo-controle visual de robôs, julgue o item a seguir.
No servo-controle visual baseado em posição, omite-se a
estimação da postura, e as características da imagem são
usadas diretamente, ou seja, o controle é realizado no espaço
bidimensional de coordenadas da imagem.
O objetivo do servo-controle visual é ajustar a postura, ou seja, a posição e a orientação da ferramenta de um robô em relação a algum objeto-alvo de referência, a partir da extração de características de imagens. A respeito de servo-controle visual de robôs, julgue o item a seguir.
Algoritmos para estimação da postura do objeto de
referência em relação à câmera são computacionalmente
pesados e dependem criticamente da precisão de calibração
da câmera e do modelo geométrico do objeto.
O objetivo do servo-controle visual é ajustar a postura, ou seja, a posição e a orientação da ferramenta de um robô em relação a algum objeto-alvo de referência, a partir da extração de características de imagens. A respeito de servo-controle visual de robôs, julgue o item a seguir.
Para implementação de controle servo-visual, é preciso que a
câmera esteja fixada na ferramenta de trabalho do robô.
O objetivo do servo-controle visual é ajustar a postura, ou seja, a posição e a orientação da ferramenta de um robô em relação a algum objeto-alvo de referência, a partir da extração de características de imagens. A respeito de servo-controle visual de robôs, julgue o item a seguir.
Servo-controle visual não permite o rastreamento de
objetos-alvo que estejam em movimento.
Acerca da interação humano-robô (IHR), julgue o item subsequente.
Unidades de medição inercial são utilizadas para
sensoriamento de informações acústicas provenientes do
usuário.
Acerca da interação humano-robô (IHR), julgue o item subsequente.
No âmbito de IHR, a técnica de personas corresponde a uma
ferramenta de desenvolvimento.
Acerca da interação humano-robô (IHR), julgue o item subsequente.
No conceito de IHR centrada no robô, avalia-se como o robô
pode completar suas especificações de tarefas de maneira
que seja aceitável e confortável aos humanos.
Acerca da interação humano-robô (IHR), julgue o item subsequente.
A IHR pode se dar por meio vocal, visual e tátil.
Acerca da interação humano-robô (IHR), julgue o item subsequente.
Certos tipos de robôs de serviço também podem ser
desenvolvidos segundo a abordagem IHR.
Analise as afirmativas a seguir, relativas à automação de sistemas de distribuição.
I. No sistema primário de distribuição, a automação permite que, em caso de saída de um simples circuito, os disjuntores e dispositivos de proteção atuem no sistema para diminuir o impacto nos consumidores finais.
II. As técnicas de comunicação mais adequadas para a implementação do controle remoto / monitoramento estão restritas a comunicações do tipo por cabos, rádio móvel, transmissão por micro-ondas e comunicação com onda portadora (PLCC). Não são aceitas comunicações por rádio convencional e por uso da rede PSTN.
III. A automação de um sistema secundário requer a adição de um indicador de passagem da corrente de falta, sendo este um recurso extra para uma unidade principal de anel.
Estão corretas as afirmativas
Em uma atividade prática de robótica, foi proposto um desafio para que os alunos programem um robô para seguir uma linha no chão. Qual tipo de sensor é o mais indicado para que o robô detecte a linha e possa gerar informações para ajustar sua trajetória?
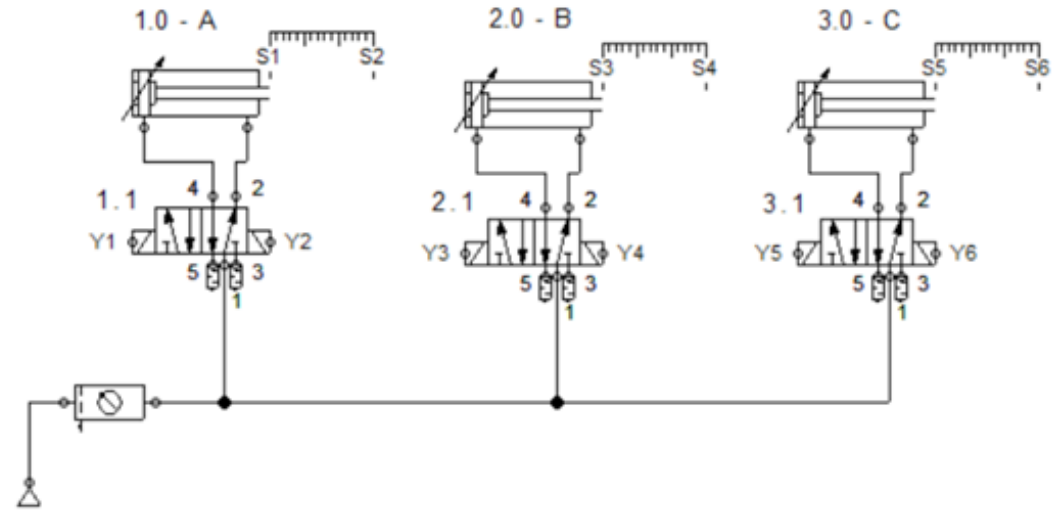
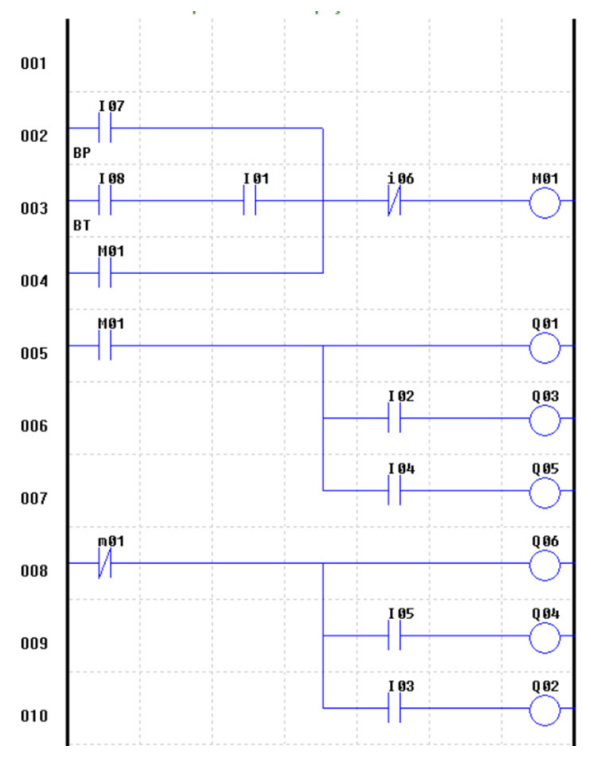
Fonte: IFSP, 2023.
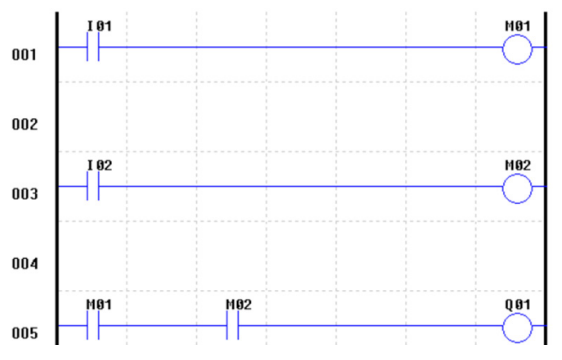
Fonte: IFSP, 2023.
Acerca de projetos de sala de controle voltados para sistemas de rede, julgue o item a seguir.
A norma ISO 11064 fornece diretrizes específicas para o
design ergonômico de salas de controle, incluindo-se
recomendações para leiaute de telas, consoles, equipamentos
e detalhamentos de aspectos relevantes para sistemas de
rede.
Acerca de projetos de sala de controle voltados para sistemas de rede, julgue o item a seguir.
Ao se projetar uma sala de controle para sistemas em rede, é
importante considerar a redundância de todas as conexões e
circuitos de rede para garantir alta disponibilidade e
minimizar interrupções em caso de falhas.
Considerando-se o espaço de configurações Q desse robô, é correto afirmar que
Considere as seguintes afirmações sobre o problema de localização para robôs móveis.
I - Usar isoladamente as informações de encoders, medindo o giro das rodas, é suficiente para evitar erros de localização.
II - Um modelo de localização que leva em conta entradas de comando é melhor que um modelo que não incorpora tais dados.
III - O Filtro de Kalman é um algoritmo recursivo que pode ser usado para produzir uma estimativa da localização.
IV - O filtro de partículas é um método determinístico, que aponta uma localização única dentre um conjunto de possibilidades.
Está correto apenas o que se afirma em

 Conheça nossos planos