Questões de Concurso
Sobre automação na engenharia mecatrônica em engenharia mecatrônica
Foram encontradas 145 questões


Em uma atividade didática de Robótica Industrial, um manipulador robótico de seis graus de liberdade foi programado para executar um cordão de solda ao longo da junta entre duas chapas metálicas. Como requisito, o efetuador deve percorrer uma trajetória cartesiana retilínea, mantendo velocidade constante e orientação fixa.
Durante a execução do movimento, observa-se que, em determinado trecho da trajetória, o controlador passa a exigir velocidades articulares muito elevadas, provocando a saturação de alguns atuadores e pequenos desvios em relação ao cordão de solda programado. Após analisar o comportamento do manipulador, o professor utiliza essa situação para discutir com os estudantes as causas e as consequências da operação do robô próxima a uma configuração singular.
Com base na situação descrita e nos conceitos de cinemática diferencial de manipuladores robóticos, assinale a alternativa correta.
(1)Programar a lógica de funcionamento, relacionando as leituras do sensor às ações previstas para o protótipo.
(2)Definir o comportamento esperado do robô diante das situações que poderão ocorrer durante a atividade.
(3)Realizar testes, observar as respostas produzidas pelo protótipo e ajustar a montagem ou os comandos quando necessário
(4)Montar a estrutura física, conectar a placa, o sensor e os atuadores e verificar as ligações do circuito.
(5)Interpretar as informações produzidas pelos sensores e relacioná-las aos comandos que determinarão as ações dos atuadores.
Assinale a alternativa que apresenta a sequência correta de procedimentos para o desenvolvimento da atividade.
t 1 : P0 + R1 → P2
t 2 : P2 + R2 → C1
t 3 : C1 → P0 + R1 + R2
t 4 : P1 + R2 → P3
t 5 : P3 + R1 → C2
t 6 : C2 → P1 + R1 + R2
A marcação inicial é M0 : 1 ficha em P0 , 1 ficha em P1 , 1 ficha em R1 e 1 ficha em R2 (demais lugares vazios), isto é, M0 = (P0=1, P1=1, R1=1, R2=1; demais=0). Em relação à alcançabilidade e deadlock (impasse) dessa rede, pode-se afirmar que:
função F(n): se n = 0, retorna 1 senão retorna F(n − 1) + 1
Para esse procedimento, o número de chamadas recursivas, incluindo a chamada inicial, e a profundidade máxima da pilha, em função de n, são, respectivamente:
z² + (−1,6 + 0,4K)·z + (0,6 − 0,08K) = 0
Para um polinômio de 2ª ordem z² + a1 ·z + a0 , a estabilidade no domínio Z (polos dentro do círculo unitário) pode ser verificada pelo critério de Jury: |a0 | < 1, 1 + a1 + a0 > 0 e 1 − a1 + a0 > 0. O intervalo de K que garante estabilidade é:
L(s) = G(s) H(s)
Admita que L(s) não possui polos no semiplano direito (P = 0). A partir do diagrama de Bode de L(jω), foram obtidas as seguintes informações:
na frequência de cruzamento de ganho ωgc (onde |L(jωgc)| = 0 dB), a fase é
 L(jωgc) ≈ −150o
na frequência de cruzamento de fase ωpc (onde
L(jωpc) = −180o
),
o módulo é |L(jωpc)| ≈ −8 dB Com base no método de Nyquist/Bode, esse sistema é:
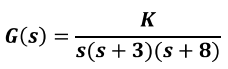
Deseja-se que o lugar geométrico das raízes (LGR) passe pelo polo dominante de projeto
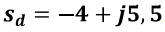 . Adote as seguintes
aproximações quando necessárias:
arctan(5,5 / 4) = 54o ;
arctan(5,5) = 80o ;
arctan(5,5 / 2,5) = 66o ;
arctan(5,5 / 21) = 15o .
Um compensador de avanço em série do tipo
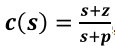 com z<p, que satisfaz a condição de ângulo no ponto Sd é:
Considere a função de transferência abaixo, que representa um determinado sistema dinâmico:
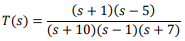
Sobre a estabilidade deste sistema, é correto afirmar que se trata de um sistema
I. Tanto o controle escalar quanto o controle vetorial não podem ser implementados por meio de inversores de frequência;
II. O controle escalar consiste em variar a amplitude de tensão de alimentação do motor em proporção com a frequência de alimentação, permitindo o controle do motor em uma ampla faixa de velocidades;
III. O controle escalar é o método mais antigo de controle de velocidade de motores de indução, não sendo utilizado atualmente por ser considerado ineficiente;
IV. O soft-starter é um equipamento capaz de mitigar as altas correntes de partida dos motores de indução, não sendo empregado para o controle de velocidade continuamente.
Está correto o que se afirma em
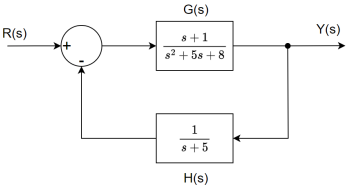
Sendo assim, a função de transferência em malha fechada é
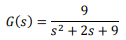
Sobre a resposta dessa planta a uma entrada em degrau, é correto afirmar que a planta apresentará uma
Considere o diagrama Ladder abaixo com entradas digitais X1, X2, X3 e saídas digitais Y1, Y2, Y3
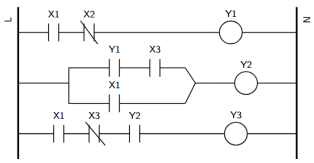
Analise os itens a seguir:
I. Se X1 = 1 e X3 = 0, então a saída Y3 será acionada independentemente do valor de X2.
II. Se X2 = 1, a saída Y1 estará necessariamente desligada.
III. A saída Y2 só pode ser acionada se pelo menos uma das saídas Y1 ou Y3 estiver acionada.
IV. A saída Y3 só será acionada se a saída Y2 também estiver acionada.
Está correto o que se afirma em

 Conheça nossos planos