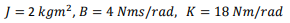Questões de Concurso Sobre automação na engenharia mecatrônica em engenharia mecatrônica

Foram encontradas 147 questões

Ano: 2026 Banca: FGV Órgão: AMAZUL Prova: FGV - 2026 - AMAZUL - Engenheiro Mecatrônico |
Q3851166 Engenharia Mecatrônica

Considere o diagrama Ladder abaixo com entradas digitais X1, X2, X3 e saídas digitais Y1, Y2, Y3
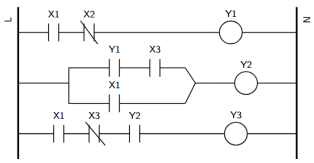


Imagem associada para resolução da questão


Analise os itens a seguir:


I. Se X1 = 1 e X3 = 0, então a saída Y3 será acionada independentemente do valor de X2.


II. Se X2 = 1, a saída Y1 estará necessariamente desligada.


III. A saída Y2 só pode ser acionada se pelo menos uma das saídas Y1 ou Y3 estiver acionada.


IV. A saída Y3 só será acionada se a saída Y2 também estiver acionada.


Está correto o que se afirma em

Alternativas
Ano: 2026 Banca: FGV Órgão: AMAZUL Prova: FGV - 2026 - AMAZUL - Engenheiro Mecatrônico |
Q3851165 Engenharia Mecatrônica

Considere o sistema de controle em malha fechada a seguir.
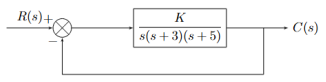


Imagem associada para resolução da questão


É correto afirmar que o sistema

Alternativas
Ano: 2026 Banca: FGV Órgão: AMAZUL Prova: FGV - 2026 - AMAZUL - Engenheiro Mecatrônico |
Q3851164 Engenharia Mecatrônica

A dinâmica aproximada de uma junta de robô é descrita por: 
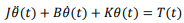

Imagem associada para resolução da questão


com os parâmetros numéricos:


Imagem associada para resolução da questão


Assinale a opção correta.


Alternativas
Ano: 2026 Banca: FGV Órgão: AMAZUL Prova: FGV - 2026 - AMAZUL - Engenheiro Mecatrônico |
Q3851158 Engenharia Mecatrônica
Um engenheiro mecatrônico precisa projetar um manipulador robótico do tipo paralelo, ou seja, de cadeia cinemática fechada, de dois graus de liberdade.
Assinale a opção que apresenta o número de atuadores que são necessários para movimentar esse robô de modo previsível e controlado.
Alternativas
Ano: 2026 Banca: FGV Órgão: AMAZUL Prova: FGV - 2026 - AMAZUL - Engenheiro Mecatrônico |
Q3851156 Engenharia Mecatrônica
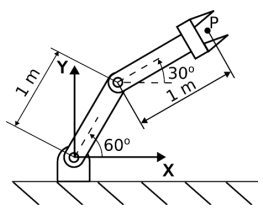
Na área da Robótica, a cinemática direta consiste na mudança da representação da posição do manipulador de uma descrição no espaço de juntas para uma descrição no espaço cartesiano. Na figura a seguir é mostrado um manipulador robótico planar do tipo RR.

Imagem associada para resolução da questão

Considerando que os elos móveis possuem comprimentos iguais a 1 m, obtenha a cinemática direta, ou seja, a posição do efetuador, ponto P, em coordenadas cartesianas para o instante mostrado na figura.
Alternativas
Q4213799 Engenharia Mecatrônica
O padrão GPIB (IEEE 488) foi desenvolvido para instrumentação eletrônica.
Qual é a principal característica que diferencia o barramento GPIB de outros protocolos de comunicação serial?
Alternativas
Q4093957 Engenharia Mecatrônica
Em um painel automatizado, foram identificados dois controladores lógicos programáveis (CLPs) configurados em modo de operação redundante. Para que essa configuração funcione corretamente, é necessário que os controladores estejam conectados na mesma rede e entre si. A comunicação entre os CLPs redundantes é realizada por meio de um módulo denominado
Alternativas
Q4093956 Engenharia Mecatrônica
Uma indústria está ampliando seu pátio produtivo com novos tanques de armazenamento de matériaprima. Para o gerenciamento do abastecimento e da transferência dos produtos armazenados, foi implantado um sistema de controle com painel automatizado, demandando um acompanhamento do técnico na programação do controlador. Nesse contexto, uma das linguagens mais utilizadas para a programação do CLP é 
Alternativas
Q4093947 Engenharia Mecatrônica
A característica de retroalimentação em um manipulador robótico reflete diretamente no seu sistema de controle no qual possui uma atuação que pode ser descrita como
Alternativas
Q4093946 Engenharia Mecatrônica
Um manipulador robótico é programado para executar ciclos com rotinas previamente definidas. Cada linha de comando contém o endereçamento dos pontos para os quais o manipulador deve se mover, de acordo com o número de eixos controlados. Para que o robô consiga retroalimentar o sistema de controle e confirmar se atingiu a posição correta, utilizam-se nos respectivos eixos
Alternativas
Q3781768 Engenharia Mecatrônica
Na programação de um robô industrial, é fundamental conhecer sua configuração física, com base na estrutura de seus eixos principais. O robô em questão apresenta exatamente três eixos: rotação da base (θ), translação vertical (Z) e translação radial (R). Desconsiderando os eixos de orientação do punho, a qual configuração pertence esse robô?
Alternativas
Q3781763 Engenharia Mecatrônica
Um motor de passo é amplamente utilizado em sistemas de automação e robótica por permitir controle preciso de movimento. Sobre o funcionamento desse tipo de motor, é correto afirmar que: 
Alternativas
Q3710930 Engenharia Mecatrônica
A prática mais alinhada à Robótica Desplugada é:
Alternativas
Q3677396 Engenharia Mecatrônica
Em robótica, existe um tipo especial de motor CC que utiliza um codificador para determinar a posição do eixo de saída, podendo mover o seu eixo para uma posição específica rapidamente, sendo que a amplitude total de giro de seu eixo, geralmente é de 180 graus, ou metade de uma rotação completa. Esses motores são muito utilizados em aeromodelismo e são conhecidos como:
Alternativas
Q3379083 Engenharia Mecatrônica
Em comparação com as redes de computadores, as redes industriais, em geral,
Alternativas
Q3315151 Engenharia Mecatrônica

Com relação a algoritmos de busca, simulação robótica, sistemas operacionais para robôs e ferramentas de depuração, julgue o item seguinte. 


O simulador Gazebo integra dados de sensores simulados, como LiDAR e câmeras, com motores de física avançados, o que permite a replicação realista do comportamento de sistemas robóticos em ambientes virtuais. 

Alternativas
Q3313478 Engenharia Mecatrônica
Julgue o item a seguir, em relação ao uso do sensoriamento remoto na agricultura combinado com os mecanismos de aprendizagem de máquina.  

As redes neurais artificiais são um algoritmo de aprendizagem de máquina não supervisionado que permitem a classificação categorizada de um grande volume de dados agrícolas oriundos do sensoriamento remoto.  
Alternativas
Q3313477 Engenharia Mecatrônica
Julgue o item a seguir, em relação ao uso do sensoriamento remoto na agricultura combinado com os mecanismos de aprendizagem de máquina.  

O coeficiente Kappa é uma métrica utilizada para analisar a acurácia de algoritmos de aprendizagem de máquinas, que corrige o efeito do acaso. 
Alternativas
Q3313445 Engenharia Mecatrônica

A respeito de segurança e manutenção de sistemas robóticos, julgue o item a seguir.  


Estando o robô em condições de operação, a manutenção corretiva inclui a realização de inspeções regulares, limpeza adequada, lubrificação, verificação de cabos e conexões e atualização de software. 

Alternativas
Q3313443 Engenharia Mecatrônica

A respeito de segurança e manutenção de sistemas robóticos, julgue o item a seguir.  


Os métodos clássicos de detecção e isolamento de falhas em manipuladores robóticos se baseiam no conhecimento prévio do respectivo modelo matemático dinâmico.  

Alternativas
Respostas
21: D
22: C
23: B
24: D
25: E
26: E
27: E
28: D
29: D
30: A
31: B
32: C
33: A
34: A
35: B
36: C
37: E
38: E
39: E
40: C