Questões de Concurso
Sobre sistemas de controle em engenharia eletrônica
Foram encontradas 647 questões


Ano: 2014
Banca:
IF-MT
Órgão:
IF-MT
Prova:
IF-MT - 2014 - IF-MT - Professor - Engenharia de Controle e Automoção |
Q540842
Engenharia Eletrônica
Observe parte de uma tabela de Routh-Hurwitz apresentada abaixo.

Qual o número de polos no semiplano da esquerda, no semiplano da direita e no eixo respectivamente,
usando como base a interpretação das duas primeiras colunas retiradas da tabela, levando em conta que uma
linha de zeros apareceu originalmente na linha s5
?
Qual o número de polos no semiplano da esquerda, no semiplano da direita e no eixo
respectivamente,
usando como base a interpretação das duas primeiras colunas retiradas da tabela, levando em conta que uma
linha de zeros apareceu originalmente na linha s5
?
Ano: 2014
Banca:
IF-MT
Órgão:
IF-MT
Prova:
IF-MT - 2014 - IF-MT - Professor - Engenharia de Controle e Automoção |
Q540841
Engenharia Eletrônica
Observe a função de transferência.

Qual o valor de K que leva a um erro de 20% em estado estacionário para um sistema com retroação unitária que possui a função de transferência no percurso direto?
Qual o valor de K que leva a um erro de 20% em estado estacionário para um sistema com retroação unitária que possui a função de transferência no percurso direto?
Ano: 2014
Banca:
CESGRANRIO
Órgão:
Petrobras
Prova:
CESGRANRIO - 2014 - Petrobras - Engenheiro(a) de Equipamentos Júnior - Eletrônica |
Q462958
Engenharia Eletrônica
Texto associado
A Figura abaixo representa a resposta ao degrau de um sistema de controle, em que as unidades dos eixos horizontal e vertical foram suprimidas por não interferirem na análise.
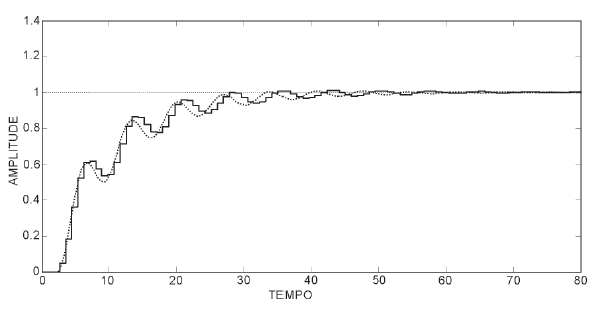
Com relação à sua natureza, os sinais referentes à resposta em linha pontilhada e em linha contínua, mostradas nessa Figura, são classificados, respectivamente, como
Ano: 2014
Banca:
CESGRANRIO
Órgão:
Petrobras
Prova:
CESGRANRIO - 2014 - Petrobras - Engenheiro(a) de Equipamentos Júnior - Eletrônica |
Q462957
Engenharia Eletrônica
Texto associado
As Figuras abaixo mostram dois sistemas (I e II), apresentados como resposta ao impulso.
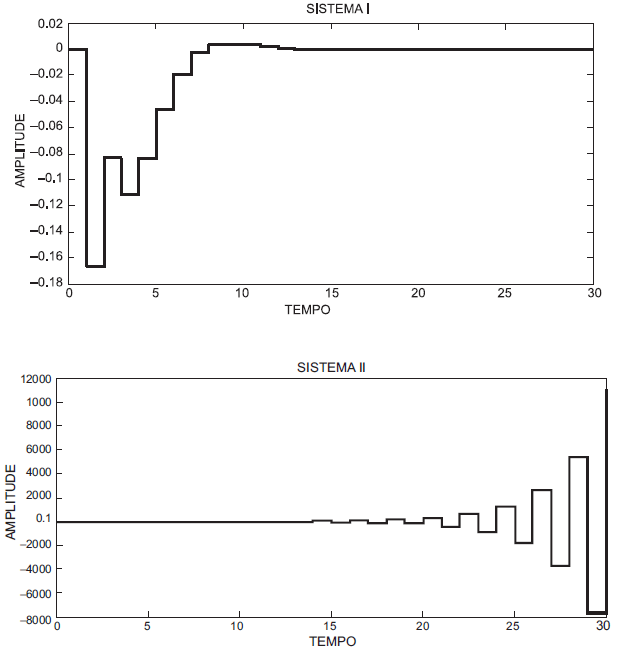
Após a análise dessas Figuras, constata-se que
Ano: 2014
Banca:
CESGRANRIO
Órgão:
Petrobras
Prova:
CESGRANRIO - 2014 - Petrobras - Engenheiro(a) de Equipamentos Júnior - Eletrônica |
Q462956
Engenharia Eletrônica
A estabilidade de um sistema de controle pode ser definida em termos de sua resposta ao impulso. As formas de onda mostradas abaixo representam a resposta ao impulso h(t) de cinco sistemas diferentes.
Entre esses sistemas, é instável o que está representado em:
Entre esses sistemas, é instável o que está representado em:
Ano: 2014
Banca:
CESGRANRIO
Órgão:
Petrobras
Prova:
CESGRANRIO - 2014 - Petrobras - Engenheiro(a) de Equipamentos Júnior - Eletrônica |
Q462955
Engenharia Eletrônica
Texto associado
A Figura abaixo mostra um diagrama que representa o mapa de polos e zeros de um sistema discreto no tempo, com três polos (representados por “x") e dois zeros (representados por “O") em um período de amostragem unitário.
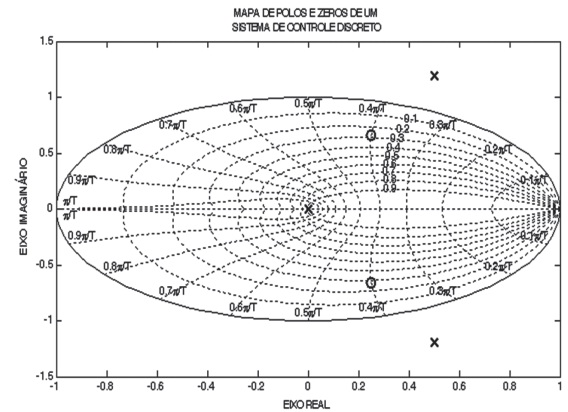
Analisando-se esse mapa, constata-se que
Ano: 2014
Banca:
CESGRANRIO
Órgão:
Petrobras
Prova:
CESGRANRIO - 2014 - Petrobras - Engenheiro(a) de Equipamentos Júnior - Eletrônica |
Q462954
Engenharia Eletrônica
Nos cinco mapas de polos e zeros, nos quais “x” representa polos e “o” representa zeros de diferentes funções de transferência de sistemas de controle, o eixo horizontal representa o eixo real, e o eixo vertical, o eixo imaginário.
Sendo assim, qual dos sistemas representados é BIBO (Bounded Input Bounded Output) estável?
Sendo assim, qual dos sistemas representados é BIBO (Bounded Input Bounded Output) estável?
Ano: 2014
Banca:
CESGRANRIO
Órgão:
Petrobras
Prova:
CESGRANRIO - 2014 - Petrobras - Engenheiro(a) de Equipamentos Júnior - Eletrônica |
Q462953
Engenharia Eletrônica
Texto associado
A Figura abaixo mostra um diagrama de fluxo de sinal que representa as equações simultâneas que descrevem um sistema de controle.

Sabendo-se que K é uma constante, qual é a função de transferência H(s) = O(s) / I(s) representada por esse diagrama?
Ano: 2014
Banca:
CESGRANRIO
Órgão:
Petrobras
Prova:
CESGRANRIO - 2014 - Petrobras - Engenheiro(a) de Equipamentos Júnior - Eletrônica |
Q462951
Engenharia Eletrônica
Texto associado
Os polos, representados por (x), e os zeros, representados por (o), de uma função de transferência podem ser distribuídos em um mapeamento chamado de diagrama do lugar das raízes. O eixo horizontal representa o eixo real, e o vertical, o imaginário. A Figura abaixo mostra um diagrama onde estão localizados um zero e quatro polos da função de transferência de um dado sistema de controle.
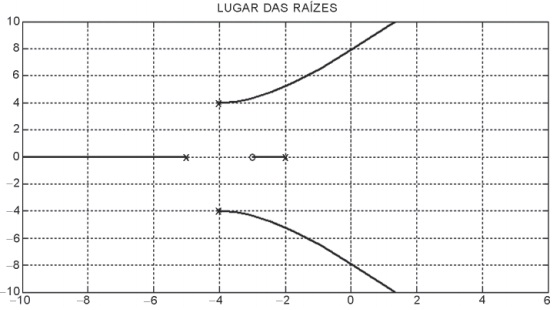
Qual é a função de transferência H(s) que representa o sistema de controle investigado?
Ano: 2014
Banca:
CESGRANRIO
Órgão:
Petrobras
Prova:
CESGRANRIO - 2014 - Petrobras - Engenheiro(a) de Equipamentos Júnior - Eletrônica |
Q462950
Engenharia Eletrônica
O critério de estabilidade de Routh é determinado em função das raízes da equação característica da equação diferencial que rege o sistema e que representa os polos da função de transferência.
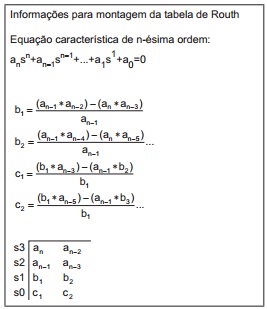
Assim, dada a equação característica, representada pelo polinômio p(s) =2s3 +2s2 +3s+6, verifica-se que, pelo critério da estabilidade, o sistema é
Assim, dada a equação característica, representada pelo polinômio p(s) =2s3 +2s2 +3s+6, verifica-se que, pelo critério da estabilidade, o sistema é
Ano: 2014
Banca:
CESGRANRIO
Órgão:
Petrobras
Prova:
CESGRANRIO - 2014 - Petrobras - Técnico(a) de Operação Júnior |
Q462084
Engenharia Eletrônica
A Figura abaixo ilustra duas possíveis estratégias de controle para garantir a composição desejada na saída de tanque de mistura. A corrente 1 se compõe de A e B, tem a vazão constante e conhecida, mas apresenta composição variável com o tempo; a corrente 2 contém apenas o composto A.
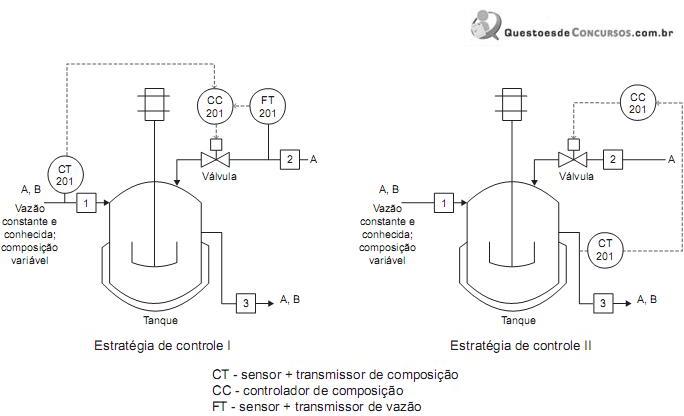
As estratégias de controle I e II apresentadas acima são tais que:
As estratégias de controle I e II apresentadas acima são tais que:
Ano: 2014
Banca:
CESGRANRIO
Órgão:
Petrobras
Prova:
CESGRANRIO - 2014 - Petrobras - Técnico(a) de Projetos, Construção e Montagem Júnior - Eletrônica |
Q460554
Engenharia Eletrônica
Para o controle de um processo industrial, usa-se um compensador em série com a planta. O compensador apresenta em sua função de transferência um zero e um polo, ambos reais e posicionados em -8 e -12, respectivamente. Composto de apenas um zero e um polo, esse compensador, com o ajuste do ganho de malha, vai posicionar os polos do sistema em malha fechada numa posição de interesse para o melhor desempenho do sistema.
A classificação desse tipo de compensador e a respectiva justificativa estão adequadamente apresentadas em
A classificação desse tipo de compensador e a respectiva justificativa estão adequadamente apresentadas em
Ano: 2014
Banca:
CESGRANRIO
Órgão:
Petrobras
Prova:
CESGRANRIO - 2014 - Petrobras - Técnico(a) de Projetos, Construção e Montagem Júnior - Eletrônica |
Q460553
Engenharia Eletrônica
Para o controle de processos industriais, utilizam-se, normalmente, compensadores ditos PID (Proporcional, Integral e Derivativo), com a finalidade de controlar e ajustar, automaticamente e em malha fechada, máquinas e equipamentos industriais.
Dentre os três componentes desse compensador, a parte integral tem como principal atribuição
Dentre os três componentes desse compensador, a parte integral tem como principal atribuição
Ano: 2014
Banca:
CESGRANRIO
Órgão:
Petrobras
Prova:
CESGRANRIO - 2014 - Petrobras - Engenheiro(a) de Equipamentos Júnior - Elétrica |
Q454079
Engenharia Eletrônica
Texto associado
O Gráfico abaixo mostra o diagrama de Bode do modelo malha aberta de uma planta linear de terceira ordem e sem zeros finitos.

Com base nas curvas de amplitude e fase, constata-se que o sistema em malha fechada será
Ano: 2014
Banca:
CESGRANRIO
Órgão:
Petrobras
Prova:
CESGRANRIO - 2014 - Petrobras - Engenheiro(a) de Equipamentos Júnior - Elétrica |
Q454078
Engenharia Eletrônica
Considere a função de transferência na variável de Laplace dada por  , que representa o modelo de um sistema linear a ser controlado. No domínio da frequência em que s = jω, para se calcular a margem de ganho em estabilidade, é necessário medir a frequência ωπ . Nessa frequência, a função G(jωπ) tem ângulo de fase igual a -180º.
Qual é o valor, em rad/s, dessa frequência ωπ?
, que representa o modelo de um sistema linear a ser controlado. No domínio da frequência em que s = jω, para se calcular a margem de ganho em estabilidade, é necessário medir a frequência ωπ . Nessa frequência, a função G(jωπ) tem ângulo de fase igual a -180º. Qual é o valor, em rad/s, dessa frequência ωπ?
Ano: 2014
Banca:
CESGRANRIO
Órgão:
Petrobras
Prova:
CESGRANRIO - 2014 - Petrobras - Engenheiro(a) de Equipamentos Júnior - Elétrica |
Q454068
Engenharia Eletrônica
Texto associado
A Figura abaixo mostra um circuito eletrônico.

Esse circuito é constituído de dois amplificadores operacionais considerados ideais, sendo que esse tipo de configuração ilustrado é usado na implementação de compensadores avanço/atraso para controle de sistemas.
Considerando-se que as duas frequências são definidas como: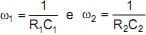 , qual é a expressão da função de transferência
 ?
Considerando-se que as duas frequências são definidas como:
, qual é a expressão da função de transferência ?
Ano: 2014
Banca:
FGV
Órgão:
DPE-RJ
Prova:
FGV - 2014 - DPE-RJ - Técnico Superior Especializado - Engenharia Elétrica |
Q422736
Engenharia Eletrônica
Considere as seguintes afirmativas a respeito de estabilidade de sistemas:
I. O sistema é estável se tiver qualquer polo na parte real positiva.
II. O sistema é estável se, quando sujeito a uma entrada impulso, a saída tende a zero à medida que o tempo tende ao infinito.
III. O sistema é criticamente estável se qualquer polo tiver a parte real nula.
Assinale - se
I. O sistema é estável se tiver qualquer polo na parte real positiva.
II. O sistema é estável se, quando sujeito a uma entrada impulso, a saída tende a zero à medida que o tempo tende ao infinito.
III. O sistema é criticamente estável se qualquer polo tiver a parte real nula.
Assinale - se
Ano: 2014
Banca:
CESPE / CEBRASPE
Órgão:
TJ-SE
Prova:
CESPE - 2014 - TJ-SE - Analista Judiciário - Engenharia Elétrica |
Q405642
Engenharia Eletrônica

No diagrama de blocos mostrado na figura acima, em que G1(s) = s+1, G2(s) = s2 , G3(s) = s, a entrada U(s) é nula no instante inicial. Julgue os próximos itens, a respeito da função de transferência G(s) = Y(s)/U(s).
A função de transferência G(s) apresenta dois polos complexos: – i e + i.
A função de transferência G(s) apresenta dois polos complexos: – i e + i.
Ano: 2014
Banca:
CESPE / CEBRASPE
Órgão:
TJ-SE
Prova:
CESPE - 2014 - TJ-SE - Analista Judiciário - Engenharia Elétrica |
Q405640
Engenharia Eletrônica
No diagrama de blocos mostrado na figura acima, em que G1(s) = s+1, G2(s) = s2 , G3(s) = s, a entrada U(s) é nula no instante inicial. Julgue os próximos itens, a respeito da função de transferência G(s) = Y(s)/U(s).
O sistema representado pela função G(s) é estável.
O sistema representado pela função G(s) é estável.
Ano: 2014
Banca:
CESPE / CEBRASPE
Órgão:
Polícia Federal
Prova:
CESPE - 2014 - Polícia Federal - Engenheiro Eletricista |
Q404915
Engenharia Eletrônica
Com relação aos conceitos de teoria de controle e técnicas de processamento de sinais, julgue os próximos itens.
Se a figura abaixo representa o mapa de polos (identificados por ‘x’) e zeros (identificados por ‘0’) de uma função de transferência em malha fechada de um sistema dinâmico linear, então o sistema é estável e gera uma saída com amplitude não nula, em regime permanente, quando a entrada é uma função do tipo degrau.
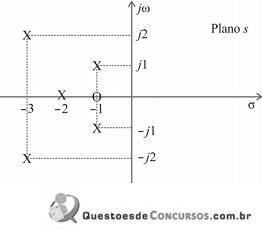
Se a figura abaixo representa o mapa de polos (identificados por ‘x’) e zeros (identificados por ‘0’) de uma função de transferência em malha fechada de um sistema dinâmico linear, então o sistema é estável e gera uma saída com amplitude não nula, em regime permanente, quando a entrada é uma função do tipo degrau.

 Conheça nossos planos