Questões de Concurso
Sobre controladores em engenharia de automação
Foram encontradas 107 questões


A lógica desejada requer que o motor deve ser acionado quando o botão de partida (START) for pressionado e o botão de parada (STOP) não estiver acionado. Além disso, o motor deve permanecer ligado (auto-retenção) até que o botão STOP seja pressionado.
Assinale a opção que apresenta corretamente essa lógica, em conformidade com os princípios da programação.
Com relação à automação industrial, julgue o item subsecutivo.
Nos sistemas de controle de malha aberta, a saída do sistema interfere na ação de controle.
Acerca de controle de processo e de operações unitárias, julgue o item a seguir.
A ação integral em um controlador é capaz de eliminar erro em regime permanente em várias aplicações de controle, porém pode aumentar a tendência a sobressinal e a oscilações.
Acerca de controle de processo e de operações unitárias, julgue o item a seguir.
Em uma malha de controle em retroalimentação negativa, o sinal de erro corresponde à diferença entre o valor de referência e a variável medida, e sua redução tende a promover a estabilização do processo.
Julgue o próximo item, a respeito do controle de processos e da sintonia do controlador PID (proporcional-integral-derivativo).
O método da curva de reação para determinar os parâmetros de um controlador PID utiliza, como sinal de ensaio, um sinal senoidal na entrada da planta a ser controlada.
Assinale a alternativa correta sobre essas estratégias.
(__)Aumentar a ação derivativa de um controlador Proporcional Integral Derivativo tende a tornar a resposta do sistema mais lenta, porém reduz significativamente as oscilações em alta frequência.
(__)No diagrama de Bode, a margem de fase é definida como a defasagem adicional necessária para que o sistema atinja cento e oitenta graus na frequência em que o ganho é de zero decibéis.
(__)No espaço de estados, um sistema é considerado completamente controlável se for possível transferir qualquer estado inicial para qualquer outro estado final em um intervalo de tempo finito.
(__)A estabilidade de um sistema discreto no plano Z é garantida se todos os polos da função de transferência estiverem localizados fora do círculo unitário centrado na origem.
Após análise, assinale a alternativa que apresenta a sequência correta dos itens acima, de cima para baixo:
I.O controle em cascata consiste em duas malhas de controle sobrepostas, onde a saída do controlador mestre define o set-point do controlador escravo.
II.O controle antecipativo utiliza a medição de distúrbios externos para agir preventivamente sobre a variável manipulada antes que o erro apareça na saída.
III.A estratégia de controle On-Off é recomendada para processos que exigem alta precisão e onde a variável manipulada deve variar suavemente entre zero e cem por cento.
Está correto o que se afirma em:
• LIGA o aquecedor quando T ≤ 58 °C.
• DESLIGA o aquecedor quando T ≥ 62 °C.
Assuma que:
• O sensor é adequado e sem falhas.
• O sistema térmico é lento (há inércia térmica).
• Não há modulação de potência: apenas ligado ou desligado.
Assinale a alternativa que descreve corretamente o efeito principal da histerese nesse controle.
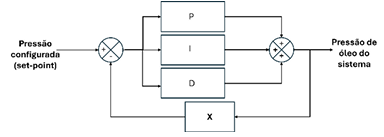
A partir do diagrama de blocos, de acordo com a teoria de controle PID, marque a opção que contém o componente correto a ser instalado no bloco indicado com a letra X.
O controlador PID é um popular sistema utilizado na indústria para controlar grandezas como pressão, temperatura, vazão, entre outras.
Esse tipo de controle ocorre comumente em malha fechada, através de uma linha de realimentação (feedback) que tem a função de
Sobre as ações do controlador PID, assinale a opção correta.

 Conheça nossos planos