Questões de Concurso
Sobre controladores em engenharia de automação
Foram encontradas 107 questões


ẋ = Ax + Bu
em que x é o vetor de estados, u é o vetor de entradas e A e B são as matrizes do modelo em espaço de estados.
Neste problema de controle ótimo, minimiza-se o funcional
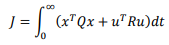
em que Q e R são matrizes de ponderação, a fim de obter a matriz de ganhos K da lei de controle por realimentação completa de estados u = −Kx.
A solução passa pela obtenção de uma matriz S, solução de uma equação de Riccati, extraída da formulação do problema.
Analise os itens a seguir relacionados à solução do problema de controle do regulador ótimo quadrático:
I. O ganho K é igual a R −1B TS. II. As matrizes Q, R e S devem ser positivas semidefinidas. III. O sistema em malha fechada é estável se o par (A,B) for controlável.
Está correto o que se afirma em
Um sistema com equação de estados:
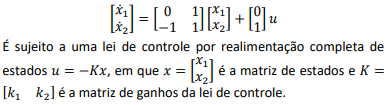
Os valores dos ganhos k1 e k2 para que o sistema em malha fechada tenha polos duplos em −2 são, respectivamente
O ponto de encontro das assíntotas do lugar das raízes encontra-se em
O valor do ganho kp para o qual a resposta livre do correspondente sistema em malha fechada apresente um comportamento oscilatório de amplitude constante é
No cenário, foi descrito o sistema de controle
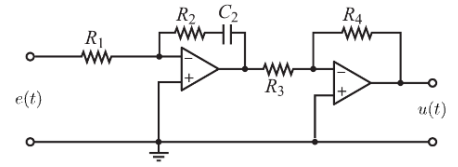
Sabendo que a função de transferência do circuito é dada por
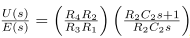 , assinale a
alternativa que apresenta a relação correta entre os elementos de circuito e os ganhos Proporcional ( kp)
e Integral ( ki):
(__) É como um computador pessoal, PC, podendo-se usar sistema operacional baseado em Windows ou Linux, como o Ubuntu.
(__) É equipado com interfaces de entrada e saída especiais para a conexão de sensores e atuadores industriais.
(__) Por ser um dispositivo digital, não é capaz de processar sinais analógicos.
(__) Para controlar processos industriais, o CLP requer um grande número de relés para a realização de comparações e análises lógicas.
(__) Os programas ou softwares de controle gravados em um CLP devem ser regravados no caso de o dispositivo ter permanecido desligado por vários dias.
A sequência correta é

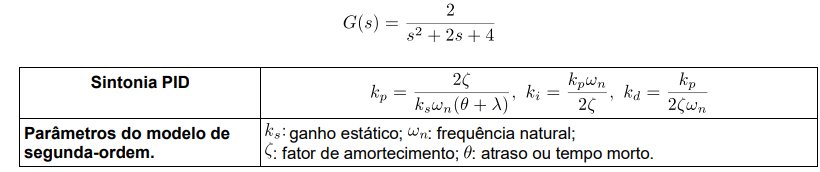
Os ganhos kp, ki, kd, que sintonizam esse controlador PID são:
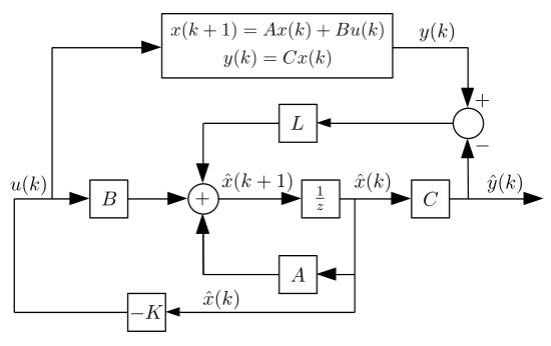
Em relação ao diagrama, assinale V (verdadeiro) ou F (falso) nas alternativas seguintes.
(__) A dinâmica de malha fechada pode ser descrita por x (k +1) = Ax (k) - BK x̂ (k).
(__) O estimador de estado é descrito por x̂ (k) = (A - LC) x̂ (k - 1) + Bu (k - 1).
(__) Os autovalores da matriz A devem estar contidos no círculo unitário do plano z.
A sequência correta é
Considere o controlador Proporcional-Integral mostrado a seguir.

Operando com um período de amostragem Ts, a síntese digital desse controlador obtida pela
aproximação Backward,  é descrita pela seguinte equação a diferenças no tempo discreto K:
Considere o sistema discreto no tempo descrito por:
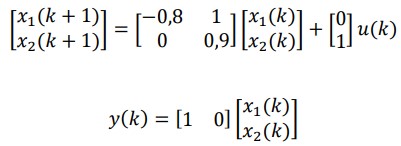
Sobre esse sistema, é correto afirmar que é:
Considere o sistema de controle apresentado na figura abaixo.
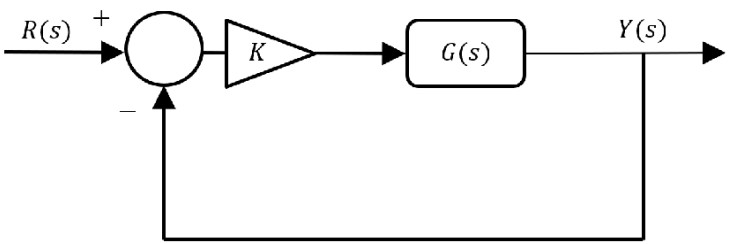
O diagrama de Bode do sistema com função de transferência G(s) é exibido na figura a seguir.
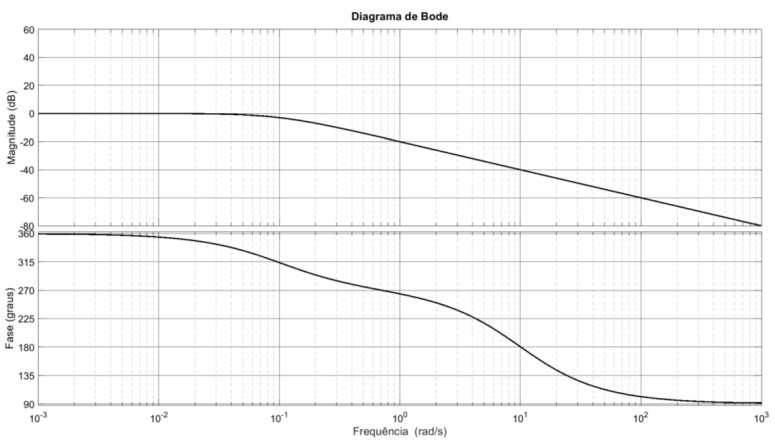
Considerando-se que o ganho K do controlador proporcional foi projetado para que o erro em regime permanente para uma entrada R(s) em degrau unitário seja menor que 10%, assinale a alternativa cujos valores das margens de fase e de ganho de KG(s) mais se aproximam dos valores corretos.
Considere o sistema de controle apresentado na figura abaixo.
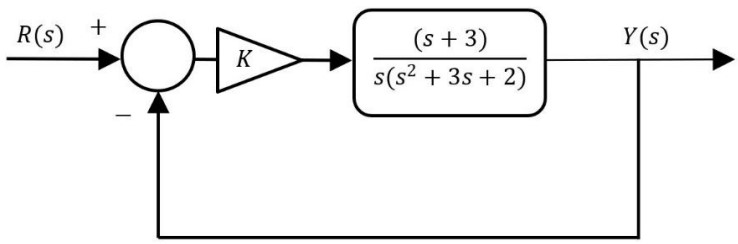
O gráfico do Lugar das Raízes referente ao sistema, para K > 0, representado na figura acima é:

 Conheça nossos planos