Questões de Concurso
Sobre controladores em engenharia de automação
Foram encontradas 107 questões


Ano: 2022
Banca:
FEPESE
Órgão:
CASAN-SC
Prova:
FEPESE - 2022 - CASAN-SC - Engenheiro - Engenharia de Controle e Automação Industrial |
Q4149215
Engenharia de Automação
Considere um sistema de controle com ganho
proporcional Kp
cuja função de transferência em
malha fechada seja dada por:

Onde C(s) e R(s) correspondem à entrada e à saída do sistema, respectivamente.
Assinale a alternativa que representa a faixa de valores do ganho Kp para que o sistema seja estável.
Onde C(s) e R(s) correspondem à entrada e à saída do sistema, respectivamente.
Assinale a alternativa que representa a faixa de valores do ganho Kp para que o sistema seja estável.
Ano: 2022
Banca:
FEPESE
Órgão:
CASAN-SC
Prova:
FEPESE - 2022 - CASAN-SC - Engenheiro - Engenharia de Controle e Automação Industrial |
Q4149212
Engenharia de Automação
Assinale a alternativa correta sobre os módulos
de entradas e saídas utilizados na integração dos Controladores Lógicos Programáveis (CLP) com os processos industriais.
Ano: 2022
Banca:
FEPESE
Órgão:
CASAN-SC
Prova:
FEPESE - 2022 - CASAN-SC - Engenheiro - Engenharia de Controle e Automação Industrial |
Q4149211
Engenharia de Automação
O programa Ladder exibido na figura está programado em um CLP. A ligação física do CLP inclui um
atuador conectado à saída digital Q0.1 e um botão do
tipo impulso que, ao ser pressionado, ativa a entrada
digital I0.1. A programação inclui ainda um temporizador T1 com atraso na ligação.
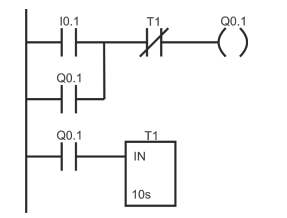
Considerando que após iniciar o sistema o operador manteve o botão acionado por 2 segundos e depois o liberou definitivamente, assinale a alternativa que descreve corretamente o comportamento do sistema.
Considerando que após iniciar o sistema o operador manteve o botão acionado por 2 segundos e depois o liberou definitivamente, assinale a alternativa que descreve corretamente o comportamento do sistema.
Ano: 2022
Banca:
FEPESE
Órgão:
CASAN-SC
Prova:
FEPESE - 2022 - CASAN-SC - Engenheiro - Engenharia de Controle e Automação Industrial |
Q4149189
Engenharia de Automação
Circuitos pneumáticos apresentam uma série de
vantagens e podem ser integrados com controladores
lógicos programáveis (CLP) devido às válvulas comandadas eletricamente, permitindo a obtenção de circuitos eletropneumáticos como os da figura a seguir.

Assinale a alternativa correta sobre os circuitos eletropneumáticos apresentados e sua forma de integração com CLPs.
Assinale a alternativa correta sobre os circuitos eletropneumáticos apresentados e sua forma de integração com CLPs.
Q4148961
Engenharia de Automação
Assinale a alternativa correta sobre a parametrização de inversores de frequência.
Q4148958
Engenharia de Automação
O software de um Sistema de Supervisão e Aquisição de Dados (SCADA), que opera em modo de execução, exibe para o usuário um ambiente gráfico que
permite:
Ano: 2022
Banca:
Instituto UniFil
Órgão:
Prefeitura de Maricá - RJ
Prova:
Instituto UniFil - 2022 - Prefeitura de Maricá - RJ - Engenheiro Mecânico |
Q4148410
Engenharia de Automação
A qualidade de um produto, entre outros
parâmetros, está ligada ao controle automatizado
dos equipamentos e processos aplicados na obtenção
do produto desejado. Sobre o erro da variável do
processo em relação ao valor desejado em controle de
processo, analise as assertivas e assinale a alternativa
correta.
I. O controlador Proporcional, Integral e Derivativo (PID) gera a sua saída proporcionalmente ao erro, bem como também proporcionalmente à integral e à derivada do erro.
II. O controlador Proporcional e Integral (PI) gera a sua saída proporcionalmente ao erro e proporcionalmente à integral do erro, não aceitando assim um erro em regime permanente.
III. O controlador proporcional (P) gera a sua saída proporcionalmente ao erro e este erro é em regime permanente.
IV. A ação integral nos controladores quando aplicada conjuntamente com a ação proporcional, converge o erro em regime permanente.
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081691
Engenharia de Automação
O controlador do tipo PD é comumente usado no
controle desacoplado de manipuladores robóticos.
Com relação à função de transferência ideal desse
tipo de controlador, é correto afirmar que se introduz
no ramo direto da malha de controle um
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081679
Engenharia de Automação
Com relação à estratégia de controle via torque computado NÃO é correto afirmar que
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081675
Engenharia de Automação
Considere o programa em Ladder apresentado a seguir.
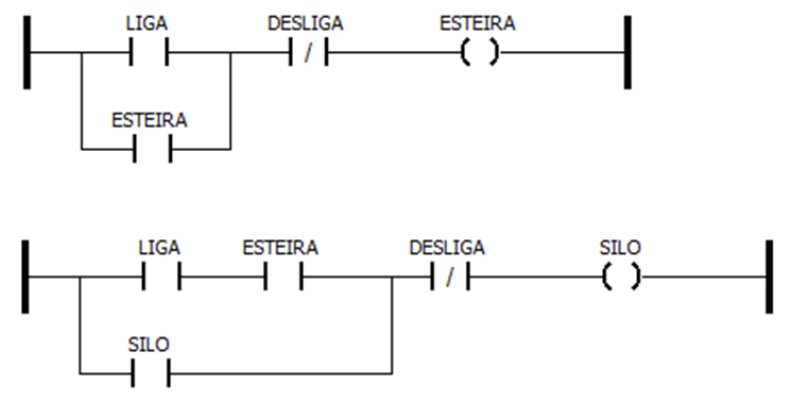
É correto afirmar que assim que o
É correto afirmar que assim que o
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081662
Engenharia de Automação
Assinale a alternativa que contém linguagens de programação de CLPs definidas pela norma IEC 61131-3.
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081661
Engenharia de Automação
Assinale a alternativa que descreve o funcionamento de um Controlador Lógico Programável (CLP), considerando-se o seu ciclo de varredura (scan).
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081658
Engenharia de Automação
Considere o diagrama de Bode apresentado na figura
a seguir.
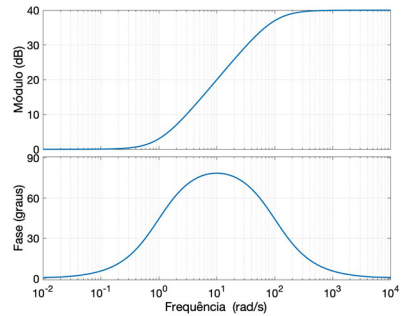
Esse diagrama de Bode apresenta a resposta em frequência de qual tipo de controlador?
Esse diagrama de Bode apresenta a resposta em frequência de qual tipo de controlador?
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081655
Engenharia de Automação
Sobre controladores é INCORRETO afirmar que
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação/Controle |
Q4081654
Engenharia de Automação
É INCORRETO afirmar que
Ano: 2022
Banca:
Instituto Consulplan
Órgão:
Itaipu Parquetec
Prova:
Instituto Consulplan - 2022 - Itaipu Parquetec - Profissional de Engenharia Jr - Automação |
Q4050440
Engenharia de Automação
Uma vantagem do método de controle quadrático é fornecer um modo sistemático de cálculo da matriz de ganho de
controle por realimentação de estado. Sobre os sistemas
reguladores ótimos, assinale a afirmativa INCORRETA.
Ano: 2022
Banca:
Instituto Consulplan
Órgão:
Itaipu Parquetec
Prova:
Instituto Consulplan - 2022 - Itaipu Parquetec - Profissional de Engenharia Jr - Automação |
Q4050431
Engenharia de Automação
A imagem a seguir ilustra uma malha de controle de pressão:
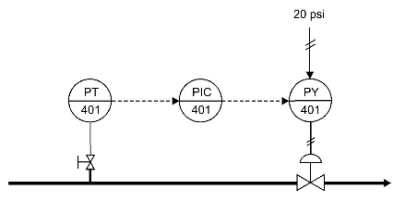
Considerando o exposto, assinale a afirmativa INCORRETA.
Ano: 2015
Banca:
IF-RS
Órgão:
IF-RS
Prova:
IF-RS - 2015 - IF-RS - Professor - Automação e Controle |
Q541195
Engenharia de Automação
Em relação às afirmativas sobre o controle Proporcional-Derivativo (PD) com compensação da gravidade:
I. Sua estabilidade global em relação a uma postura de equilíbrio é provada através do método de Lyapunov.
II. A técnica pode ser empregada para controle tanto no espaço das juntas quanto no espaço operacional.
III. Ela é uma técnica de controle centralizado, que considera o manipulador como um sistema de múltiplas entradas e múltiplas saídas, dinamicamente acoplado.
Assinale a alternativa em que toda(s) a(s) afirmativa(s) está(ão) CORRETA(S):
Q1209459
Engenharia de Automação
Assinale a alternativa que NÃO apresenta uma característica relacionada aos controlados lógicos programáveis (CLP´s):
Ano: 2014
Banca:
CETRO
Órgão:
AEB
Prova:
CETRO - 2014 - AEB - Tecnologista Júnior - Desenvolvimento Tecnológico |
Q483870
Engenharia de Automação
Quando se utiliza um controlador proporcional, integrativo e derivativo PID (Proporcional Integrativo Derivativo), cada parcela deve ser ajustada aumentando ou diminuindo seu fator de ganho. Imagine um veículo que deve seguir um curso estável. Ele apresenta um deslocamento em relação à posição desejada, mantendo um erro estacionário. Assinale a alternativa que apresenta a alteração que deve ser realizada no PID para reduzir esse tipo de erro.

 Conheça nossos planos