Questões de Concurso Sobre engenharia mecatrônica

Foram encontradas 459 questões

Q2287656 Engenharia Mecatrônica
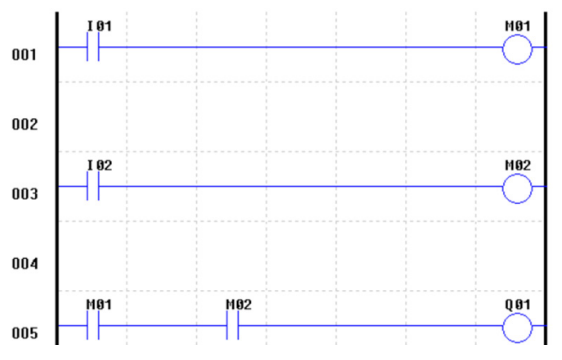
Analise o circuito LADDER a seguir e assinale a alternativa correta

Imagem associada para resolução da questão

Fonte: IFSP, 2023.
Alternativas
Q2287655 Engenharia Mecatrônica
A protoboard, também conhecida por matriz de contatos ou placa de prototipagem é uma placa plástica furada com conexões metálicas internas que propiciam a montagem de circuitos com componentes elétricos em testes de bancada. Nas imagens mostradas a seguir, os pontos circulares indicam os furos na parte plástica e as barras entre eles indicam as ligações metálicas internas. Assinale a alternativa que indica a ligação metálica interna correta:
Alternativas
Q2287652 Engenharia Mecatrônica
Analise o circuito eletropneumático e o diagrama trajeto/passo a seguir. Assinale a alternativa que contenha a montagem correta dos sensores para que o circuito funcione segundo o diagrama trajeto/passo:

Imagem associada para resolução da questão

Imagem associada para resolução da questão


Fonte: IFSP, 2023.
Alternativas
Q2287651 Engenharia Mecatrônica
Um técnico de uma grande indústria de motores elétricos é encarregado de verificar o funcionamento de motores recém-produzidos. Antes de os motores serem despachados para os distribuidores, é essencial assegurar que funcionem adequadamente. Para isso, um dos principais ensaios realizados é o ensaio a vazio.  

Considerando essa situação, qual das afirmações sobre o ensaio a vazio é verdadeira?
Alternativas
Q2284352 Engenharia Mecatrônica

Acerca de projetos de sala de controle voltados para sistemas de rede, julgue o item a seguir. 


A norma ISO 11064 fornece diretrizes específicas para o design ergonômico de salas de controle, incluindo-se recomendações para leiaute de telas, consoles, equipamentos e detalhamentos de aspectos relevantes para sistemas de rede. 

Alternativas
Q2284351 Engenharia Mecatrônica

Acerca de projetos de sala de controle voltados para sistemas de rede, julgue o item a seguir. 


Ao se projetar uma sala de controle para sistemas em rede, é importante considerar a redundância de todas as conexões e circuitos de rede para garantir alta disponibilidade e minimizar interrupções em caso de falhas. 

Alternativas
Q4081704 Engenharia Mecatrônica
Seja um robô móvel cuja configuração ao longo do tempo é dada pela tupla q = (x, y, θ).


Considerando-se o espaço de configurações Q desse robô, é correto afirmar que
Alternativas
Q4081694 Engenharia Mecatrônica
Em robótica, o problema de localização é fundamental e consiste em determinar a posição e orientação de um robô em relação a um referencial determinado.

Considere as seguintes afirmações sobre o problema de localização para robôs móveis.

I - Usar isoladamente as informações de encoders, medindo o giro das rodas, é suficiente para evitar erros de localização.
II - Um modelo de localização que leva em conta entradas de comando é melhor que um modelo que não incorpora tais dados.
III - O Filtro de Kalman é um algoritmo recursivo que pode ser usado para produzir uma estimativa da localização.
IV - O filtro de partículas é um método determinístico, que aponta uma localização única dentre um conjunto de possibilidades.

Está correto apenas o que se afirma em
Alternativas
Q4081693 Engenharia Mecatrônica
Complete, corretamente, as lacunas do texto a seguir sobre o problema de cinemática de manipuladores.

Considerando-se um robô industrial, o problema de cinemática direta está interessado em determinar ____________ de ____________, com base em ____________ de ____________.

A sequência que preenche as lacunas de forma correta é
Alternativas
Q1935571 Engenharia Mecatrônica
Imagens obtidas pela câmera multiespectral (MUX) do satélite sino-brasileiro de recursos terrestres (CBERS-4) são principalmente sensíveis
Alternativas
Ano: 2021 Banca: IDECAN Órgão: PEFOCE Prova: IDECAN - 2021 - PEFOCE - Engenharia Mecânica |
Q1830194 Engenharia Mecatrônica

Quantos são os graus de liberdade da barra B mostrada na figura? 
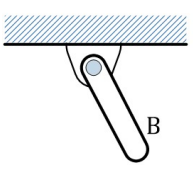

Imagem associada para resolução da questão

Alternativas
Ano: 2021 Banca: FGV Órgão: IMBEL Prova: FGV - 2021 - IMBEL - Engenheiro Mecatrônico |
Q1755639 Engenharia Mecatrônica
Um vapor passa por uma turbina adiabática. Sabendo-se que o vapor se expande para gerar 1000 kW, a vazão do vapor, em kg/s, deve ser igual a: Dados: • 1 kW = 1kJ/s (para o vapor:) • nas condições iniciais, H1 = 4800 kJ/kg; • nas condições finais, H2 = 2300 kJ/kg.
Alternativas
Ano: 2021 Banca: FGV Órgão: IMBEL Prova: FGV - 2021 - IMBEL - Engenheiro Mecatrônico |
Q1755637 Engenharia Mecatrônica
A linearização de sistemas dinâmicos não lineares é importante, tendo em vista que grande parte das teorias de projeto de sistemas de controle foram desenvolvidas para sistemas lineares. Para a realização da linearização algumas condições devem ser atendidas. A esse respeito, analise as afirmativas a seguir.
I. O vetor de entrada na condição de linearização não pode ser variável no tempo.
II. A condição de linearização deve satisfazer as equações de estado.
III. A condição de linearização deve ser um ponto de equilíbrio do sistema.
Está correto o que se apresenta em
Alternativas
Ano: 2021 Banca: FGV Órgão: IMBEL Prova: FGV - 2021 - IMBEL - Engenheiro Mecatrônico |
Q1755636 Engenharia Mecatrônica
Considere a função de transferência a seguir.
G(s) = - k0 / T.s + 1 A resposta em frequência dessa função mostra que a defasagem da saída em relação à entrada, para baixas frequências (ω << 1/T) e para altas frequências (ω >> 1/T), são respectivamente iguais a 
Alternativas
Ano: 2021 Banca: FGV Órgão: IMBEL Prova: FGV - 2021 - IMBEL - Engenheiro Mecatrônico |
Q1755635 Engenharia Mecatrônica

A figura a seguir apresenta um diagrama em blocos de um sistema.
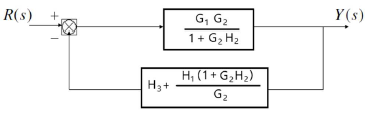
Imagem associada para resolução da questão A função de transferência desse sistema é apresentada em
Alternativas
Ano: 2021 Banca: FGV Órgão: IMBEL Prova: FGV - 2021 - IMBEL - Engenheiro Mecatrônico |
Q1755630 Engenharia Mecatrônica
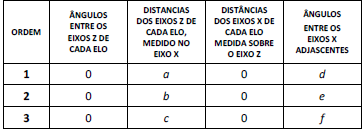
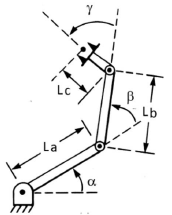
O Modelo de Denavit-Hartenberg (D-H) mostra que um robô pode ser especificado ao se descrever os valores dos parâmetros para cada elo. A figura a seguir apresenta o braço de robô manipulador RRR. Imagem associada para resolução da questão
Imagem associada para resolução da questão De acordo com o Modelo D-H, considerando que os eixos X e Y estão no plano das articulações do braço do robô, as letras a, b, c, d, e, f da tabela são, respectivamente,
Alternativas
Ano: 2021 Banca: FGV Órgão: IMBEL Prova: FGV - 2021 - IMBEL - Engenheiro Mecatrônico |
Q1755629 Engenharia Mecatrônica
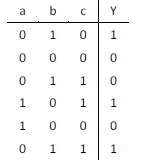
Considere a tabela verdade a seguir, que apresenta o estado da saída Y em função das variáveis binárias independentes a, b e c: Imagem associada para resolução da questão A expressão da saída (Y) na 1ª forma canônica é o que se apresenta em
Alternativas
Ano: 2021 Banca: FGV Órgão: IMBEL Prova: FGV - 2021 - IMBEL - Engenheiro Mecatrônico |
Q1755628 Engenharia Mecatrônica
O robô industrial que possui em sua estrutura, eixos de movimento que formam um sistema de coordenadas de referência polar, por meio de uma junta prismática e duas de rotação (PRR), compondo movimentos de uma translação e duas rotações, é classificado como
Alternativas
Ano: 2021 Banca: FGV Órgão: IMBEL Prova: FGV - 2021 - IMBEL - Engenheiro Mecatrônico |
Q1755627 Engenharia Mecatrônica
46 A figura a seguir apresenta um dispositivo de disparo utilizando o SCR com máxima tensão de gatilho igual a 2,0 V. Imagem associada para resolução da questão Sabendo-se que a tensão de U é igual a 20 V e que o resistor R é de 200 Ω, a corrente de gatilho é, em mA, igual a
Alternativas
Q1714480 Engenharia Mecatrônica

Tempo verificado entre a ocorrência de uma alteração no processo e a sua percepção pelo elemento sensor:

Alternativas
Respostas
221: D
222: B
223: D
224: B
225: C
226: E
227: D
228: E
229: A
230: C
231: A
232: D
233: B
234: C
235: A
236: D
237: C
238: C
239: C
240: A