Questões de Concurso
Sobre sistemas de controle em engenharia eletrônica
Foram encontradas 647 questões


Considere as informações a seguir para responder à questão.
O controle de atitude de um satélite em órbita consiste em ajustar, automaticamente, o ângulo de seu eixo, de modo a direcionar sua antena para a região desejada na superfície da Terra. O modelo simplificado desse sistema consta de um sinal de entrada, que é o torque τ(t), e de um sinal de saída, que é o ângulo θ(t). Considerando o vetor de estado X(t)=  definido com x1(t) =
 (t) , posição angular e x2(t) = (t) = dθ / dt , a velocidade angular, obtém-se o seguinte modelo em espaço de estado.
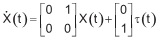 e y(t) = [1,0] x(t)
Aplicando uma realimentação de estado, com a lei de controle dada por τ(t)= - KX(t)= -[k1 k2] X(t), o valor do vetor de ganhos K, que conduz os polos em malha fechada para as posições -2 e -3, é
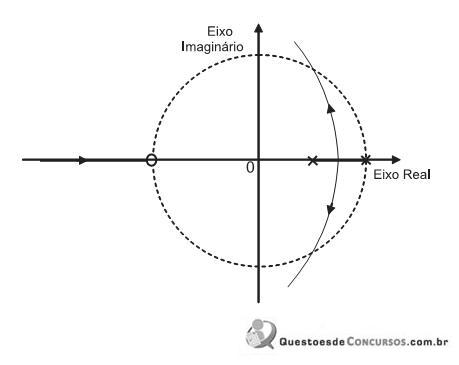
O modelo discreto de um sistema, em malha aberta, é representado pela função de transferência G(z) = K(z +1) / z2 -1,5z + 0,5. A figura acima mostra o esboço do lugar das raízes, no plano Z, para esse sistema, em malha fechada, com realimentação de saída e com o ganho variando no intervalo 0 ≤ k < + ∞ . O circulo unitário está traçado com linha pontilhada. O valor do ganho K, para que o sistema em malha fechada esteja no limiar da instabilidade, é
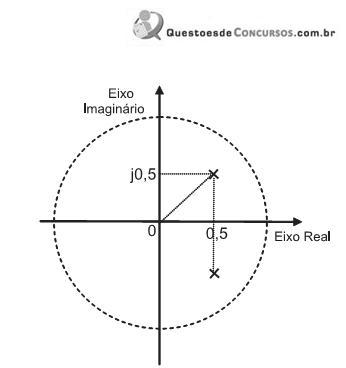
Um sistema discreto de 2ª ordem é composto por dois polos complexos, conjugados, que estão representados no diagrama de polos e zeros da figura acima. O círculo unitário está traçado com linha pontilhada. A resposta ao impulso desse sistema gera um sinal, discreto, senoidal amortecido e que oscila na frequência de 25π rad/s. Nessas condições, o período de amostragem, em ms, usado na discretização desse sistema, é
G(s) = K
s² + as + b
Esse sistema opera com razão de amortecimento 0,7 e frequência natural não amortecida de 15 rad/s. Quando alimentado por um degrau unitário em sua entrada, a saída, em regime permanente, atinge o valor 0,4. Os valores de a e K, respectivamente, são


Os valores de p e z são, respectivamente,
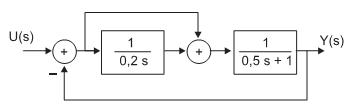
O diagrama em blocos da figura acima mostra um sistema linear com entrada U(s) e saída Y(s). Com base nos dados do diagrama, os polos desse sistema em malha fechada são
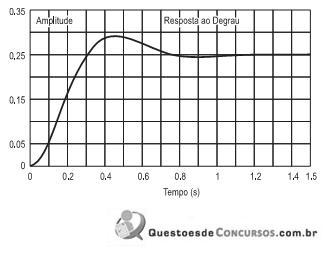
O gráfico da figura acima corresponde à resposta ao degrau unitário de um sistema de 2ª ordem, cuja função de transferência é
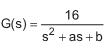 . Com base nos dados da figura, o valor da Frequência Natural Não Amortecida é


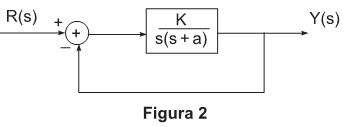

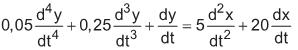
A função de transferência que liga a saída Y(s) à entrada X(s) é

O polinômio do denominador da função de transferência de um sistema em malha fechada é dado por
s³ + 12 s² + 44 s + 48 + K.
Variando positivamente o valor de K até o sistema entrar em oscilação pura (limiar da instabilidade), o valor da frequência de oscilação, em rad/s, é

O circuito da figura acima é composto por um amplificador operacional considerado ideal. Para que a função de transferência desse circuito seja
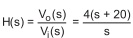 , os valores de R, em O, e C, em F, devem ser, respectivamente
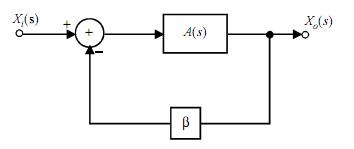
Considere a figura acima, que representa o diagrama de um sistema linear com realimentação, cuja função de transferência em malha aberta é A(s), em que a frequência no domínio da transformada de Laplace é s, e a entrada e a saída desse sistema são representadas, respectivamente, por
 Considerando essas informações, julgue o próximo item.
A função de transferência,
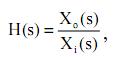 do sistema acima representado é dada por
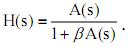

 Conheça nossos planos