Questões de Concurso
Sobre modelagem de sistemas dinâmicos em engenharia de automação
Foram encontradas 61 questões


Em uma atividade prática de Controle de Sistemas, um docente utiliza um sistema de posicionamento eletromecânico para demonstrar o projeto de controladores por realimentação de estados. A dinâmica linearizada do sistema, em torno de um ponto de operação, é representada no espaço de estados por:
ẋ = Ax + Bu,
em que:
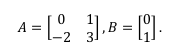
Em seguida, adotou-se um controlador por realimentação de estados, utilizando a técnica de posicionamento de polos, na forma u = −Kx, com K = [k₁ k₂]. O objetivo do projeto é posicionar os polos de malha fechada em:
s₁ = −1 e s₂ = −2.
Com base nessas informações, analise as afirmações a seguir.
I - O sistema em malha aberta é instável, pois a matriz A possui pelo menos um autovalor com parte real positiva.
II - A matriz do sistema em malha fechada (A), com realimentação de estados, é dada por 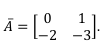
III - Para posicionar os polos de malha fechada em s₁ = −1 e s₂ = −2, deve-se utilizar K = [0 6].
IV - Como a matriz B possui um elemento nulo, o sistema não é completamente controlável.
Quais estão corretas?
Considere o sistema contínuo representado pelo diagrama de blocos da Figura 4, com realimentação unitária negativa. Sejam U(s), X₁(s), X₂(s) e Y(s) as transformadas de Laplace dos sinais u(t), x₁(t), x₂(t) e y(t), respectivamente. Considere ainda que x₁(t) e x₂(t) representam as variáveis de estado do sistema, enquanto u(t) e y(t) representam, respectivamente, a entrada e a saída.
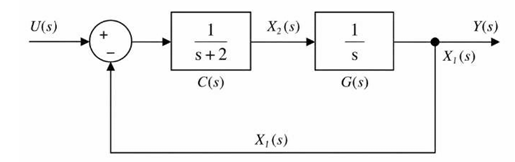
Figura 4 – Diagrama de blocos de um sistema de controle.
Assinale a alternativa que determina as matrizes A, B, C e D da representação em espaço de estados do sistema, na forma:
ẋ = Ax + Bu, y = Cx + Du.
Considere um sistema dinâmico cuja entrada u(t) é uma tensão elétrica e a saída y(t) é uma variável de processo em velocidade. Para identificar a dinâmica desse sistema, foi realizado um ensaio em malha aberta, aplicando-se um degrau de amplitude 40 V no instante t = 15 s. A resposta temporal da saída é apresentada na Figura 3.
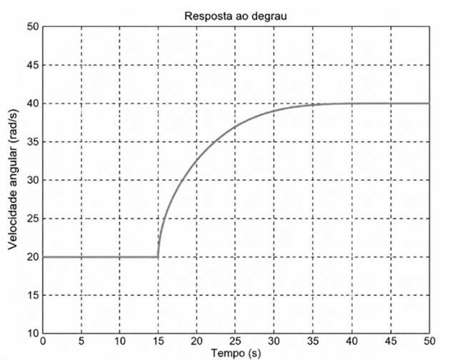
Figura 3 – Resposta ao degrau do sistema.
Considere ainda que:
1) O sistema pode ser representado por um modelo linear de primeira ordem;
2) Observa-se, na Figura 3, que o valor final da saída é de 40 rad/s;
3) O sistema atinge o tempo de assentamento, segundo o critério de 2%, no instante t = 35 s.
Assinale a alternativa que determina a função de transferência em malha aberta que relaciona Y(s) à entrada U(s).
Pesquisadores da UNIFAP estão desenvolvendo um sistema de controle para regular a velocidade de uma bomba de água utilizada no abastecimento de comunidades ribeirinhas da região do Bailique. O comportamento dinâmico simplificado do sistema pode ser representado pelo modelo em variáveis de estado:
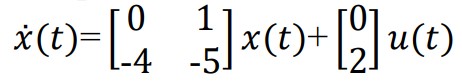
Em que:
• x1(t) representa o nível de água no reservatório;
• x2(t) representa a taxa de variação do nível;
• u(t) representa o sinal de controle aplicado à bomba.
Considerando operação em malha aberta e entrada constante u(t)= 0, determine os autovalores da matriz de estados e avalie a estabilidade do sistema.
Considere os circuitos 1 e 2 representados a seguir:
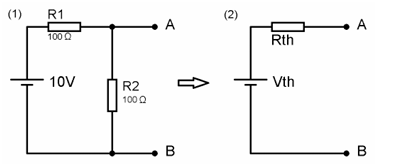
Calcule os parâmetros de equivalência de Thévenin do circuito 2, tensão e resistência de Thévenin (Vth e Rth), que uma carga perceberia se conectada entre os pontos A e B.
A análise de circuitos elétricos e eletrônicos utiliza de diversas ferramentas para a solução de problemas. Dentre elas há um teorema que permite substituir um circuito linear de dois terminais por um circuito simplificado equivalente que se reduz a uma fonte de corrente e um resistor em paralelo.
O teorema descrito é conhecido por
Observe o circuito resistivo a seguir.
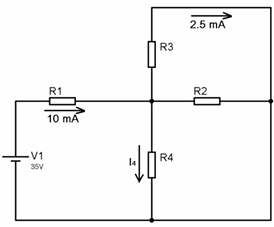
As correntes que atravessam os resistores R1 e R3 são conhecidas e estão indicadas no circuito.
Sabendo que R2 = 10R1 e R2 = R3, determine a corrente elétrica I4 que atravessa o resistor R4.
O módulo da corrente que passa pelo resistor R no instante imediatamente após a abertura da chave e 6s após a abertura, respectivamente, são, aproximadamente
Observe a seguinte equação.

Para o sistema dinâmico mostrado na equação acima, assinale a alternativa que representa uma
realização de estado válida para quando o vetor de estado é definido como: 
Observe a equação abaixo.

Em relação ao sistema dinâmico mostrado na equação, assinale V (verdadeiro) ou F (falso) nas afirmativas a seguir.
(__) É assintoticamente estável.
(__) Sua resposta ao degrau é sobreamortecida.
(__) É de fase mínima.
(__) Não é causal.
A sequência correta é
Considere o sistema discreto no tempo descrito por:
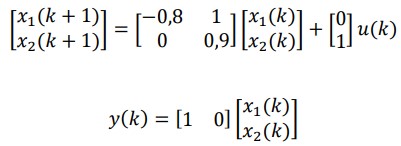
Sobre esse sistema, é correto afirmar que é:
A Figura abaixo ilustra o plano de Argand-Gauss onde os pólos A, B e C (assinalados com X) se encontram representados. Esses polos são dados pela expressão s = σ + jω.
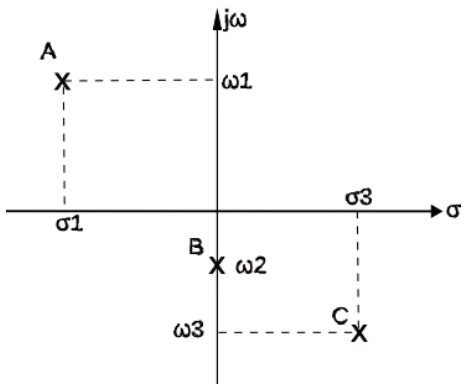
Ao se realizar a Transformada Z, em que z = eTs e T é o período de amostragem, o mapeamento desses polos no novo plano complexo é tal que:
O gráfico abaixo ilustra um degrau unitário u(t).
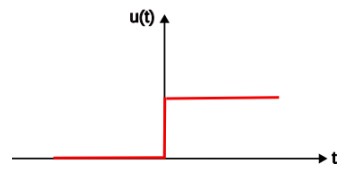
Modificações nessa função resultam em novos sinais, representados a seguir:
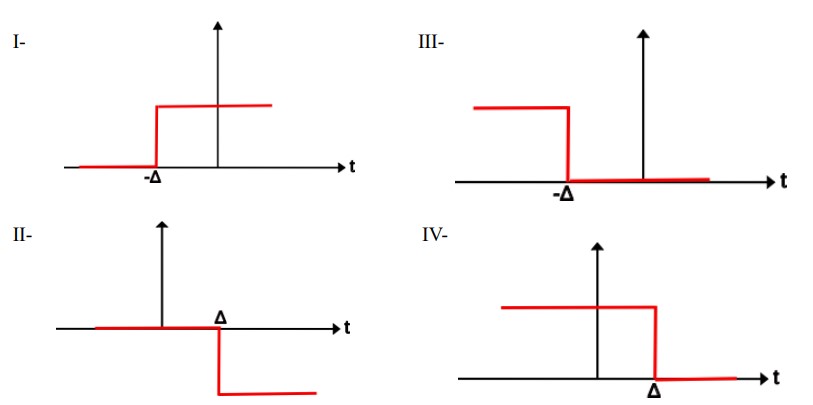
Marque a opção correta:

 Conheça nossos planos