Em uma aula prática de Análise e Implementação de Controlado...
Em uma aula prática de Análise e Implementação de Controladores Discretos, um docente apresenta aos estudantes o projeto de um controlador digital utilizando a técnica de projeto discreto direto no plano z. Para representar adequadamente a interface física entre o computador e o processo, a planta contínua foi discretizada utilizando o método do segurador de ordem zero (ZOH), obtendo-se o equivalente discreto:
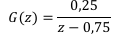
A partir desse modelo, projetou-se um controlador digital para satisfazer requisitos de estabilidade e desempenho transitório. A lei de controle resultante, pronta para ser programada em um microcontrolador com período de amostragem T = 0,5s, é dada pela seguinte equação a diferenças:
u[k] = u[k − 1] + 3e[k] − e[k − 1],
em que e[k] representa o sinal de erro amostrado e u[k] o sinal de controle aplicado à planta no instante atual.
Considerando que a malha de controle possui realimentação unitária negativa, analise as seguintes afirmações.
I - A função de transferência do controlador no domínio z é
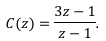
II - O controlador apresenta um polo em z = 1, o que indica que ele é assintoticamente estável, pois a condição de estabilidade é |zp| ≤ 1.
III - O uso do ZOH na discretização da planta é importante porque modela o comportamento do conversor digital-analógico (D/A), que mantém a tensão constante entre os instantes de amostragem.
IV - Como a planta discretizada possui polo em z = 0,75, o sistema em malha fechada terá erro estacionário nulo para uma entrada em degrau, independentemente da ação do controlador.
Quais estão corretas?
 Conheça nossos planos