Em uma atividade prática de Controle de Sistemas, um docente...
Em uma atividade prática de Controle de Sistemas, um docente utiliza um sistema de posicionamento eletromecânico para demonstrar o projeto de controladores por realimentação de estados. A dinâmica linearizada do sistema, em torno de um ponto de operação, é representada no espaço de estados por:
ẋ = Ax + Bu,
em que:
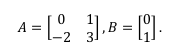
Em seguida, adotou-se um controlador por realimentação de estados, utilizando a técnica de posicionamento de polos, na forma u = −Kx, com K = [k₁ k₂]. O objetivo do projeto é posicionar os polos de malha fechada em:
s₁ = −1 e s₂ = −2.
Com base nessas informações, analise as afirmações a seguir.
I - O sistema em malha aberta é instável, pois a matriz A possui pelo menos um autovalor com parte real positiva.
II - A matriz do sistema em malha fechada (A), com realimentação de estados, é dada por 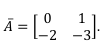
III - Para posicionar os polos de malha fechada em s₁ = −1 e s₂ = −2, deve-se utilizar K = [0 6].
IV - Como a matriz B possui um elemento nulo, o sistema não é completamente controlável.
Quais estão corretas?
 Conheça nossos planos