Questões de Concurso
Comentadas para professor - automação
Foram encontradas 108 questões
Resolva questões gratuitamente!
Junte-se a mais de 4 milhões de concurseiros!


Ano: 2023
Banca:
UFPR
Órgão:
IF-PR
Provas:
UFPR - 2023 - IF-PR - Administração
|
UFPR - 2023 - IF-PR - Agronomia |
UFPR - 2023 - IF-PR - Automação Industrial |
UFPR - 2023 - IF-PR - Biologia |
UFPR - 2023 - IF-PR - Ciências Contábeis |
UFPR - 2023 - IF-PR - Comércio Exterior |
UFPR - 2023 - IF-PR - Economia |
UFPR - 2023 - IF-PR - Educação Física |
UFPR - 2023 - IF-PR - Engenharia Ambiental |
UFPR - 2023 - IF-PR - Engenharia de Materiais |
UFPR - 2023 - IF-PR - Engenharia Elétrica |
UFPR - 2023 - IF-PR - Engenharia Eletrônica |
UFPR - 2023 - IF-PR - Física |
UFPR - 2023 - IF-PR - Goegrafia |
UFPR - 2023 - IF-PR - Informática |
UFPR - 2023 - IF-PR - Letras Português |
UFPR - 2023 - IF-PR - Letras Portugês/Libras |
UFPR - 2023 - IF-PR - Letras Poruguês/Espanhol |
UFPR - 2023 - IF-PR - Letras Português/Inglês |
UFPR - 2023 - IF-PR - Redes de Computadores |
UFPR - 2023 - IF-PR - Zootecnia |
UFPR - 2023 - IF-PR - Química |
UFPR - 2023 - IF-PR - Prótese Dentária |
UFPR - 2023 - IF-PR - Enhenharia de Alimentos/Tecnoliga de Alimentos |
UFPR - 2023 - IF-PR - Matemática |
UFPR - 2023 - IF-PR - Médico Veterinário/Aquicultura |
UFPR - 2023 - IF-PR - Odontologia |
UFPR - 2023 - IF-PR - Produçao de Áudio e Vídeo |
UFPR - 2023 - IF-PR - Pedagogia |
Q2182347
Legislação Federal
A Resolução IFPR n.º 50, de 14 de julho de 2017, estabelece as normas de avaliação dos processos de ensino-aprendizagem no âmbito do IFPR. Com base nessa resolução, assinale a alternativa que relaciona corretamente o
conceito e sua respectiva expressão dos resultados obtidos no processo de avaliação.
Ano: 2023
Banca:
UFPR
Órgão:
IF-PR
Provas:
UFPR - 2023 - IF-PR - Administração
|
UFPR - 2023 - IF-PR - Agronomia |
UFPR - 2023 - IF-PR - Automação Industrial |
UFPR - 2023 - IF-PR - Biologia |
UFPR - 2023 - IF-PR - Ciências Contábeis |
UFPR - 2023 - IF-PR - Comércio Exterior |
UFPR - 2023 - IF-PR - Economia |
UFPR - 2023 - IF-PR - Educação Física |
UFPR - 2023 - IF-PR - Engenharia Ambiental |
UFPR - 2023 - IF-PR - Engenharia de Materiais |
UFPR - 2023 - IF-PR - Engenharia Elétrica |
UFPR - 2023 - IF-PR - Engenharia Eletrônica |
UFPR - 2023 - IF-PR - Física |
UFPR - 2023 - IF-PR - Goegrafia |
UFPR - 2023 - IF-PR - Informática |
UFPR - 2023 - IF-PR - Letras Português |
UFPR - 2023 - IF-PR - Letras Portugês/Libras |
UFPR - 2023 - IF-PR - Letras Poruguês/Espanhol |
UFPR - 2023 - IF-PR - Letras Português/Inglês |
UFPR - 2023 - IF-PR - Redes de Computadores |
UFPR - 2023 - IF-PR - Zootecnia |
UFPR - 2023 - IF-PR - Química |
UFPR - 2023 - IF-PR - Prótese Dentária |
UFPR - 2023 - IF-PR - Enhenharia de Alimentos/Tecnoliga de Alimentos |
UFPR - 2023 - IF-PR - Matemática |
UFPR - 2023 - IF-PR - Médico Veterinário/Aquicultura |
UFPR - 2023 - IF-PR - Odontologia |
UFPR - 2023 - IF-PR - Produçao de Áudio e Vídeo |
UFPR - 2023 - IF-PR - Pedagogia |
Q2182344
Português
Texto associado
O texto a seguir é referência para a questão.
Violência e culpa Natalia
Pasternak
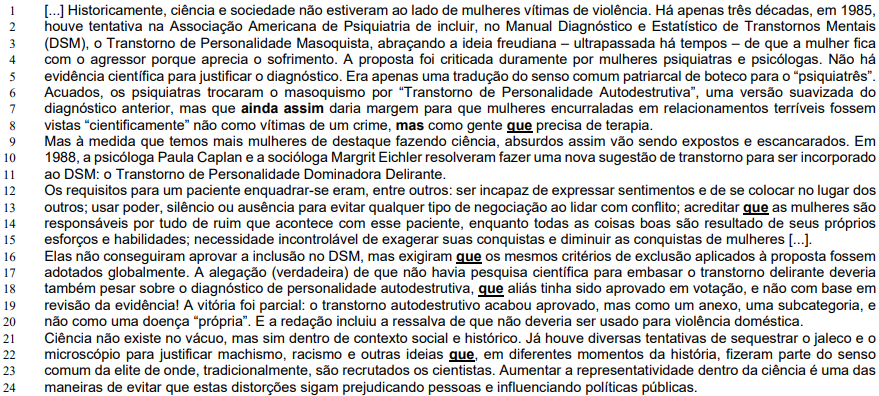
Disponível em: https://oglobo.globo.com/blogs/a-hora-da-ciencia/post/2023/03/violencia-e-culpa.ghtml. Adaptado.
No que diz respeito à pontuação do texto, a vírgula pode ser corretamente suprimida, mantendo-se os demais sinais
de pontuação, depois de:
Ano: 2023
Banca:
UFPR
Órgão:
IF-PR
Provas:
UFPR - 2023 - IF-PR - Administração
|
UFPR - 2023 - IF-PR - Agronomia |
UFPR - 2023 - IF-PR - Automação Industrial |
UFPR - 2023 - IF-PR - Biologia |
UFPR - 2023 - IF-PR - Ciências Contábeis |
UFPR - 2023 - IF-PR - Comércio Exterior |
UFPR - 2023 - IF-PR - Economia |
UFPR - 2023 - IF-PR - Educação Física |
UFPR - 2023 - IF-PR - Engenharia Ambiental |
UFPR - 2023 - IF-PR - Engenharia de Materiais |
UFPR - 2023 - IF-PR - Engenharia Elétrica |
UFPR - 2023 - IF-PR - Engenharia Eletrônica |
UFPR - 2023 - IF-PR - Física |
UFPR - 2023 - IF-PR - Goegrafia |
UFPR - 2023 - IF-PR - Informática |
UFPR - 2023 - IF-PR - Letras Português |
UFPR - 2023 - IF-PR - Letras Portugês/Libras |
UFPR - 2023 - IF-PR - Letras Poruguês/Espanhol |
UFPR - 2023 - IF-PR - Letras Português/Inglês |
UFPR - 2023 - IF-PR - Redes de Computadores |
UFPR - 2023 - IF-PR - Zootecnia |
UFPR - 2023 - IF-PR - Química |
UFPR - 2023 - IF-PR - Prótese Dentária |
UFPR - 2023 - IF-PR - Enhenharia de Alimentos/Tecnoliga de Alimentos |
UFPR - 2023 - IF-PR - Matemática |
UFPR - 2023 - IF-PR - Médico Veterinário/Aquicultura |
UFPR - 2023 - IF-PR - Odontologia |
UFPR - 2023 - IF-PR - Produçao de Áudio e Vídeo |
UFPR - 2023 - IF-PR - Pedagogia |
Q2182343
Português
Texto associado
O texto a seguir é referência para a questão.
Violência e culpa Natalia
Pasternak
Disponível em: https://oglobo.globo.com/blogs/a-hora-da-ciencia/post/2023/03/violencia-e-culpa.ghtml. Adaptado.
Os termos “ainda assim” e “mas”, destacados no texto, estabelecem respectivamente relações de:
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081705
Engenharia de Automação
O escorregamento nas rodas de um robô móvel diferencial pode acarretar qual problema?
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081702
Engenharia de Automação
Um robô manipulador do tipo cartesiano é normalmente definido pela caraterística geométrica
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081701
Engenharia de Automação
Sobre a aplicação do Filtro de Partículas (FP) no contexto da localização de robôs móveis, é correto afirmar que(,)
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081700
Engenharia de Automação
A principal função de um Filtro de Kalman Estendido é
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081699
Matemática
Considerando-se o quatérnio de rotação Q = (q0, q1,
q2, q3), é correto dizer que o seu conjugado é igual a
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081698
Engenharia de Automação
Em robótica, existe um conjunto de doze possíveis representações de ângulos de Euler.
Qual representação a seguir pertence a esse conjunto?
Qual representação a seguir pertence a esse conjunto?
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081697
Engenharia de Automação
Um algoritmo de planejamento de movimentos baseado em amostragem é dito ser probabilisticamente
completo se(,)
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081696
Engenharia de Automação
Há vários tipos de robôs aéreos. NÃO são capazes de
realizar voo pairado aqueles baseados em
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081695
Eletrônica
Em um sistema de navegação autônoma, é necessário fazer a amostragem e quantização de três sinais
analógicos, obtidos a partir de sensores distintos.
Está disponível um conversor analógico-digital de
16 bits, com quatro canais e taxa de amostragem
de 50 amostras/s para leitura destes dados. A banda passante do sensor 1 é 1Hz, do sensor 2 é 5Hz e
do sensor 3 é 10Hz. Considerando-se o Teorema da
Amostragem (Nyquist/Shannon) para amostragem
dos dados, é correto afirmar que poderá ser feita a
conexão entre o conversor e o(s) sensor(es)
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081694
Engenharia Mecatrônica
Em robótica, o problema de localização é fundamental
e consiste em determinar a posição e orientação de
um robô em relação a um referencial determinado.
Considere as seguintes afirmações sobre o problema de localização para robôs móveis.
I - Usar isoladamente as informações de encoders, medindo o giro das rodas, é suficiente para evitar erros de localização.
II - Um modelo de localização que leva em conta entradas de comando é melhor que um modelo que não incorpora tais dados.
III - O Filtro de Kalman é um algoritmo recursivo que pode ser usado para produzir uma estimativa da localização.
IV - O filtro de partículas é um método determinístico, que aponta uma localização única dentre um conjunto de possibilidades.
Está correto apenas o que se afirma em
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081693
Engenharia Mecatrônica
Complete, corretamente, as lacunas do texto a seguir
sobre o problema de cinemática de manipuladores.
Considerando-se um robô industrial, o problema de cinemática direta está interessado em determinar ____________ de ____________, com base em ____________ de ____________.
A sequência que preenche as lacunas de forma correta é
Considerando-se um robô industrial, o problema de cinemática direta está interessado em determinar ____________ de ____________, com base em ____________ de ____________.
A sequência que preenche as lacunas de forma correta é
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081691
Engenharia de Automação
O controlador do tipo PD é comumente usado no
controle desacoplado de manipuladores robóticos.
Com relação à função de transferência ideal desse
tipo de controlador, é correto afirmar que se introduz
no ramo direto da malha de controle um
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081689
Engenharia de Automação
Considere o seguinte algoritmo de planejamento de
caminhos:
1 - Siga em direção à posição alvo.
2 - Caso um obstáculo seja encontrado:
a. Contorne o obstáculo por completo;
b. Lembre o ponto mais próximo do alvo.
3 - Retorne usando a menor rota ao ponto mais próximo guardado e continue em direção ao alvo.
Em termos gerais, é correto afirmar que esse algoritmo representa
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081688
Engenharia Elétrica
Considere um potenciômetro de precisão multivoltas, utilizado para medir o ângulo em uma junta. Um
conversor AD (analógico/digital) de 4 bits é usado
para leitura deste sensor.
Neste caso, a resolução da medição será, em graus, de
Neste caso, a resolução da medição será, em graus, de
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081687
Engenharia de Automação
Quais dos elementos sensores a seguir NÃO são utilizados para se estimar a orientação do robô no espaço?
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081686
Engenharia de Automação
Numere os eventos sequencialmente, do primeiro ao
último passo, usados no algoritmo de planejamento
2D utilizando grafo de visibilidade.
( ) Aplique o algoritmo A* .
( ) Determine o espaço de configurações livres.
( ) Trace linhas de visibilidade entre a configuração alvo e os obstáculos visíveis.
( ) Trace linhas de visibilidade entre a configuração inicial e os obstáculos visíveis.
( ) Trace linhas de visibilidade entre todos os obstáculos.
A sequência correta de eventos é
Ano: 2022
Banca:
FCM
Órgão:
IF-AM
Prova:
FCM - 2022 - IF-AM - Professor PEBTT - Automação Industrial |
Q4081685
Engenharia de Automação
Preencha corretamente as lacunas do texto a seguir
com relação às características dos sensores presentes
em robôs.
Em um manipulador industrial, o encoder óptico é um sensor usado para medir ___________, sendo qualificado como ___________. Já o laser é um sensor usado para medir ___________, sendo classificado como ___________.
Em um manipulador industrial, o encoder óptico é um sensor usado para medir ___________, sendo qualificado como ___________. Já o laser é um sensor usado para medir ___________, sendo classificado como ___________.

 Conheça nossos planos