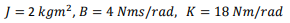Questões de Concurso Sobre engenharia mecatrônica

Foram encontradas 459 questões

Ano: 2026 Banca: FGV Órgão: AMAZUL Prova: FGV - 2026 - AMAZUL - Engenheiro Mecatrônico |
Q3851167 Engenharia Mecatrônica
Considere duas engrenagens simples sem perdas, que estão diretamente engrenadas uma na outra. A engrenagem motora possui N1dentes e a engrenagem movida possui N2 dentes. A relação entre suas velocidades angulares ω1e ω2 é dada por
Alternativas
Ano: 2026 Banca: FGV Órgão: AMAZUL Prova: FGV - 2026 - AMAZUL - Engenheiro Mecatrônico |
Q3851166 Engenharia Mecatrônica

Considere o diagrama Ladder abaixo com entradas digitais X1, X2, X3 e saídas digitais Y1, Y2, Y3
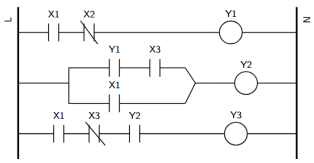


Imagem associada para resolução da questão


Analise os itens a seguir:


I. Se X1 = 1 e X3 = 0, então a saída Y3 será acionada independentemente do valor de X2.


II. Se X2 = 1, a saída Y1 estará necessariamente desligada.


III. A saída Y2 só pode ser acionada se pelo menos uma das saídas Y1 ou Y3 estiver acionada.


IV. A saída Y3 só será acionada se a saída Y2 também estiver acionada.


Está correto o que se afirma em

Alternativas
Ano: 2026 Banca: FGV Órgão: AMAZUL Prova: FGV - 2026 - AMAZUL - Engenheiro Mecatrônico |
Q3851165 Engenharia Mecatrônica

Considere o sistema de controle em malha fechada a seguir.
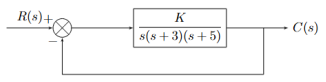


Imagem associada para resolução da questão


É correto afirmar que o sistema

Alternativas
Ano: 2026 Banca: FGV Órgão: AMAZUL Prova: FGV - 2026 - AMAZUL - Engenheiro Mecatrônico |
Q3851164 Engenharia Mecatrônica

A dinâmica aproximada de uma junta de robô é descrita por: 
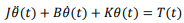

Imagem associada para resolução da questão


com os parâmetros numéricos:


Imagem associada para resolução da questão


Assinale a opção correta.


Alternativas
Ano: 2026 Banca: FGV Órgão: AMAZUL Prova: FGV - 2026 - AMAZUL - Engenheiro Mecatrônico |
Q3851163 Engenharia Mecatrônica
Um motor de indução trifásico de 4 polos alimentado por um inversor opera com frequência de 40 Hz. O escorregamento em regime é 3%.
A velocidade aproximada do rotor é 
Alternativas
Ano: 2026 Banca: FGV Órgão: AMAZUL Prova: FGV - 2026 - AMAZUL - Engenheiro Mecatrônico |
Q3851162 Engenharia Mecatrônica

Considere o modelo de um motor CC com excitação independente:
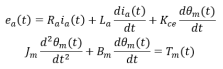

 Imagem associada para resolução da questão


Analise os itens a seguir:


I. A constante Kce relaciona a velocidade de rotação com a força contra-eletromotriz.


II. O aumento do atrito viscoso Bm reduz a velocidade de regime de armadura.


III. O torque eletromagnético é diretamente proporcional à corrente de armadura.


Está correto o que se afirma em
Alternativas
Ano: 2026 Banca: FGV Órgão: AMAZUL Prova: FGV - 2026 - AMAZUL - Engenheiro Mecatrônico |
Q3851161 Engenharia Mecatrônica
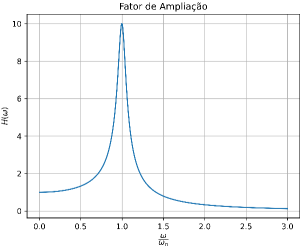
No estudo de Vibrações Mecânicas, o fator de ampliação dinâmica, ou coeficiente de amplitude, é um importante parâmetro para se analisar a severidade da vibração do sistema para diferentes frequências de excitação. Na figura a seguir, é mostrado o gráfico do fator de ampliação pela razão entre a frequência de excitação e a frequência natural de um sistema com fator de amortecimento igual a 0,05. 

Imagem associada para resolução da questão

Ao se analisar esse gráfico, é correto concluir que
Alternativas
Ano: 2026 Banca: FGV Órgão: AMAZUL Prova: FGV - 2026 - AMAZUL - Engenheiro Mecatrônico |
Q3851160 Engenharia Mecatrônica
Um engenheiro mecatrônico precisa especificar uma caixa de redução de engrenagens para o sistema de locomoção de um robô móvel. Esse trem de engrenagens deverá ter uma razão de velocidades de -0,05.
Considerando-se que a maior razão de transmissão admissível para um par de engrenagens é de 10:1, assinale a opção que se mostra mais viável.
Alternativas
Ano: 2026 Banca: FGV Órgão: AMAZUL Prova: FGV - 2026 - AMAZUL - Engenheiro Mecatrônico |
Q3851158 Engenharia Mecatrônica
Um engenheiro mecatrônico precisa projetar um manipulador robótico do tipo paralelo, ou seja, de cadeia cinemática fechada, de dois graus de liberdade.
Assinale a opção que apresenta o número de atuadores que são necessários para movimentar esse robô de modo previsível e controlado.
Alternativas
Ano: 2026 Banca: FGV Órgão: AMAZUL Prova: FGV - 2026 - AMAZUL - Engenheiro Mecatrônico |
Q3851156 Engenharia Mecatrônica
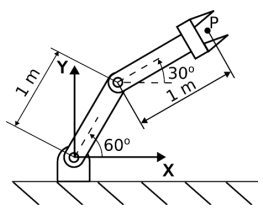
Na área da Robótica, a cinemática direta consiste na mudança da representação da posição do manipulador de uma descrição no espaço de juntas para uma descrição no espaço cartesiano. Na figura a seguir é mostrado um manipulador robótico planar do tipo RR.

Imagem associada para resolução da questão

Considerando que os elos móveis possuem comprimentos iguais a 1 m, obtenha a cinemática direta, ou seja, a posição do efetuador, ponto P, em coordenadas cartesianas para o instante mostrado na figura.
Alternativas
Ano: 2026 Banca: FGV Órgão: AMAZUL Prova: FGV - 2026 - AMAZUL - Engenheiro Mecatrônico |
Q3851155 Engenharia Mecatrônica
Uma barra de aço, com módulo de elasticidade E igual a 200 GPa, com seção quadrada de lado igual a 40 mm e comprimento igual a 1 m, é submetida a uma força axial de 160 kN.
O alongamento total da barra é
Alternativas
Ano: 2026 Banca: FGV Órgão: AMAZUL Prova: FGV - 2026 - AMAZUL - Engenheiro Mecatrônico |
Q3851152 Engenharia Mecatrônica
Um engenheiro mecatrônico precisa projetar um eixo para um manipulador robótico. Este eixo, circular e sólido, deverá transmitir 900 W enquanto gira a 60 rpm (rev/min). A tensão de cisalhamento admissível é de 100 MPa. Assinale a opção que apresenta o menor diâmetro admissível para esse eixo.
Considere π = 3.
Alternativas
Q4213799 Engenharia Mecatrônica
O padrão GPIB (IEEE 488) foi desenvolvido para instrumentação eletrônica.
Qual é a principal característica que diferencia o barramento GPIB de outros protocolos de comunicação serial?
Alternativas
Q4213797 Engenharia Mecatrônica
O protocolo RS232 é amplamente utilizado para comunicação serial entre microcontroladores e computadores.
Qual é a faixa de tensão padrão utilizada para representar os níveis lógicos no protocolo RS232?
Alternativas
Q4213796 Engenharia Mecatrônica
Em projetos com microcontroladores, LEDs são frequentemente utilizados para indicação visual. Um LED típico requer corrente de 20 mA para operação nominal. Se conectado diretamente a um pino de microcontrolador que fornece máximo 25 mA, qual componente adicional é recomendado?
Alternativas
Q4213795 Engenharia Mecatrônica
Os microcontroladores possuem diferentes tipos de memória para armazenamento de programas e dados. Qual tipo de memória é utilizado para armazenar o programa principal (firmware) em um microcontrolador moderno? 
Alternativas
Q4213794 Engenharia Mecatrônica
Os microcontroladores são amplamente utilizados em aplicações de automação industrial devido à sua versatilidade e facilidade de programação.
Qual é a principal característica que diferencia um microcontrolador de um microprocessador convencional?
Alternativas
Q4213790 Engenharia Mecatrônica
Durante a digitalização de um sinal de áudio, observa-se distorção por aliasing.
Qual é a solução mais adequada para eliminar esse problema? 
Alternativas
Q4213789 Engenharia Mecatrônica
Em um conversor D/A de 10 bits com tensão de referência de 5 V, qual é a resolução (menor variação de tensão) na saída?
Alternativas
Q4213788 Engenharia Mecatrônica
Um sinal analógico com frequência máxima de 5 kHz deve ser digitalizado adequadamente.
Segundo o teorema da amostragem de Nyquist, qual é a frequência mínima de amostragem?

Alternativas
Respostas
61: C
62: D
63: C
64: B
65: A
66: D
67: E
68: C
69: D
70: E
71: A
72: B
73: E
74: B
75: C
76: C
77: B
78: C
79: C
80: D