Questões de Concurso Sobre controladores (proporcional, pi e pid) em engenharia eletrônica

Foram encontradas 152 questões

Ano: 2017 Banca: IFB Órgão: IFB Prova: IFB - 2017 - IFB - Professor - Mecatrônica |
Q807560 Engenharia Eletrônica

Dada a resposta ao degrau de um sistema dinâmico, determine os valores do sobressinal (Mp) e do tempo de acomodação (ta) para um critério de erro de 5%.
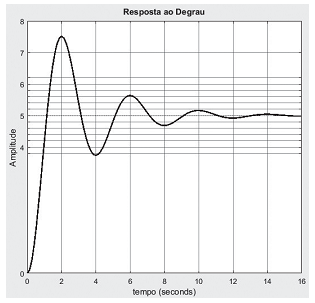
Imagem associada para resolução da questão

Alternativas
Ano: 2017 Banca: IFB Órgão: IFB Prova: IFB - 2017 - IFB - Professor - Mecatrônica |
Q807559 Engenharia Eletrônica

Utilize o método de Routh-Hurwitz para determinar os valores de a, b e c que garantem a estabilidade do sistema:
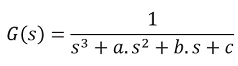
Imagem associada para resolução da questão

Alternativas
Q796945 Engenharia Eletrônica
Sobre os tipos de controle, é CORRETO afirmar que
Alternativas
Ano: 2017 Banca: Quadrix Órgão: SEDF Prova: Quadrix - 2017 - SEDF - Professor - Eletrônica |
Q779135 Engenharia Eletrônica

Em relação a controles e sistemas lineares, não lineares e digitais, julgue o seguinte item.

No projeto de controle por realimentação do vetor de estados, os polos do sistema não podem ser alocados em qualquer local, sendo restringidos pelo lugar geométrico das raízes.

Alternativas
Ano: 2017 Banca: Quadrix Órgão: SEDF Prova: Quadrix - 2017 - SEDF - Professor - Eletrônica |
Q779134 Engenharia Eletrônica

Em relação a controles e sistemas lineares, não lineares e digitais, julgue o seguinte item.

Um sistema de tipo 0 apresenta erro constante, em regime permanente, em resposta a uma entrada em degrau.

Alternativas
Q777232 Engenharia Eletrônica

Acerca de controle linear, julgue o item a seguir.

O controle derivativo deve ser usado sozinho para evitar-se o incremento do erro atuante.
Alternativas
Ano: 2017 Banca: IFB Órgão: IFB Prova: IFB - 2017 - IFB - Professor - Engenharia Elétrica |
Q773243 Engenharia Eletrônica

Qual é o erro em regime permanente do sistema de controle a seguir se o controlador utilizado for um do tipo Proporcional-Integral (PI) com constantes KP = 12, KI = 2, e a entrada for do tipo degrau?
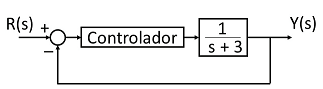
Imagem associada para resolução da questão

Alternativas
Q772397 Engenharia Eletrônica
Segundo a Associação Brasileira de Normas Técnicas (ABNT), CLP (Controlador Lógico Programável) é um “equipamento eletrônico digital com hardware e software compativeis com aplicações industriais”. Já para a National Electrical Manufacturers Association (NEMA), trata-se de um “aparelho eletrônico digital que utiliza uma memória programável para o armazenamento interno de instruções para implementações específicas, tais como lógica, sequenciamento, temporização, contagem e aritmética, para controlar através de módulos de entrada e saida para vários tipos de máquinas e processos”. Dessa forma, identifique a opção abaixo que apresenta um componente que não pertence à estrutura física do CLP. 
Alternativas
Q741250 Engenharia Eletrônica
A questão refere-se ao sistema representado pelo diagrama de blocos, mostrado na figura seguinte. A resposta em frequência desse sistema é ilustrada pelo diagrama de Bode, construído com o auxílio do Matlab, considerando o valor de K=5.

Se o ganho K for alterado para 20, I- o sistema tende à estabilidade. II- as curvas de ganho e de fase se alteram. III- as margens de ganho e de fase se alteram. Analise as afirmativas acima e marque (V) para verdadeiro ou (F) para falso. A sequência correta é
Alternativas
Q741246 Engenharia Eletrônica

Considere o sistema de controle em malha fechada, representado pelo diagrama de blocos, mostrado na figura seguinte.
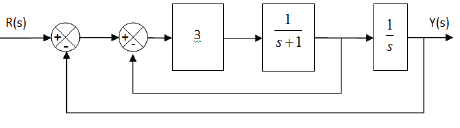
Imagem associada para resolução da questão

A função de transferência global Y(s)/R(s) pode ser representada por

Alternativas
Q741245 Engenharia Eletrônica
O valor da constante M, na expressão da resposta y(t) em função do ganho K, é
Alternativas
Q741244 Engenharia Eletrônica

A questão refere-se ao sistema linear em malha fechada, representado na figura seguinte: 
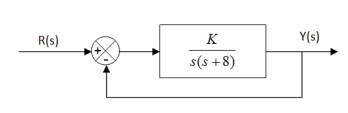
Imagem associada para resolução da questão

Quando é aplicado um impulso unitário, na entrada desse sistema, o sinal de saída y(t) assume a forma

y(t) = Me-σ t sen(ωt).


Assumindo que ω = 5 rad/s, o valor do ganho K será igual a


Alternativas
Q1393630 Engenharia Eletrônica
Quando o controlador de disco solicita os dados do disco, ele recebe um fluxo serial de bits que começa pelo preâmbulo, seguido pelos dados do setor e um dado de verificação (checksum). Assinale a alternativa que apresenta quando esse preâmbulo é criado e o que ele apresenta de informação para o controlador de disco.
Alternativas
Ano: 2015 Banca: CETRO Órgão: AMAZUL Prova: CETRO - 2015 - AMAZUL - Engenheiro Eletrônico |
Q1393558 Engenharia Eletrônica
Os sinais podem ser divididos em categorias diferentes e, dependendo do tipo de sinal, pode-se utilizar a Série ou a Transformada de Fourier para fins de análise espectral. Considerando isso, sobre a Série de Fourier, assinale a alternativa incorreta.
Alternativas
Ano: 2015 Banca: CETRO Órgão: AMAZUL Prova: CETRO - 2015 - AMAZUL - Engenheiro Eletricista |
Q1384776 Engenharia Eletrônica
Um sistema de controle é a combinação de processos, sensores, atuadores e sistemas de computadores projetados e ajustados para realizar uma operação segura e rentável. Sobre os componentes de um sistema de controle, é correto afirmar que o servomecanismo
Alternativas
Ano: 2015 Banca: CETRO Órgão: AMAZUL Prova: CETRO - 2015 - AMAZUL - Engenheiro Eletricista |
Q1384748 Engenharia Eletrônica
Considerando os controladores PID, no que diz respeito aos controladores por realimentação e série, é correto afirmar que
Alternativas
Ano: 2015 Banca: CETRO Órgão: AMAZUL Prova: CETRO - 2015 - AMAZUL - Engenheiro Eletricista |
Q1384746 Engenharia Eletrônica
A palavra “controle” pode assumir vários e diferentes significados. Considerando os significados mais comuns de controle, sobre o controle como função restritiva e coercitiva, é correto afirmar que é
Alternativas
Q843533 Engenharia Eletrônica
Dispositivos controladores são utilizados com o objetivo de estabilizar e melhorar o desempenho de plantas e processos industriais. O controlador proporcional integrador (PI) é muito utilizado com o objetivo de reduzir o erro com maior rapidez. Ao utilizar um amplificador operacional na configuração de um controlador PI, é correto afirmar que o circuito pode operar como um filtro ativo tipo
Alternativas
Q596469 Engenharia Eletrônica
Com relação aos sistemas de controle, julgue o item subsequente.

Em um controlador proporcional-derivativo, a magnitude da saída do controlador é proporcional à taxa de variação do sinal de erro na entrada.
Alternativas
Q592107 Engenharia Eletrônica

Considerando o sistema de controle ilustrado na figura apresentada, em que C(s) representa um controlador, julgue o próximo item com referência à análise de estabilidade.

Ao se utilizar um controlador C(s) do tipo proporcional-integral, o sistema em malha fechada será de segunda ordem.
Alternativas
Respostas
61: C
62: E
63: C
64: E
65: C
66: E
67: B
68: A
69: B
70: D
71: E
72: C
73: E
74: A
75: E
76: C
77: A
78: B
79: E
80: E