Questões de Concurso
Sobre controladores (proporcional, pi e pid) em engenharia eletrônica
Foram encontradas 152 questões


A respeito dos controladores PID, pode-se dizer que:
I. Usualmente, as perturbações no carregamento são de baixa frequência, já os sensores de ponta são de alta frequência.
II. O controle PID geralmente traz bons resultados se a planta dinâmica dominante é de segunda ordem.
III. A antecipação da ação derivativa reage à taxa rápida de variação do erro.
Assinale:
utilizadas em processos industriais operem com controladores
proporcional-integral-derivativo (PID). Acerca de controlador PID,
julgue os itens a seguir.
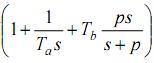 , em que K é o ganho do controlador,
 são as constantes de tempo integral e derivativo, respectivamente, e p é um polo para limitação de ganho em altas frequências.
utilizadas em processos industriais operem com controladores
proporcional-integral-derivativo (PID). Acerca de controlador PID,
julgue os itens a seguir.
utilizadas em processos industriais operem com controladores
proporcional-integral-derivativo (PID). Acerca de controlador PID,
julgue os itens a seguir.
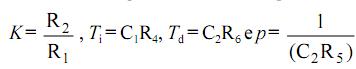 , respectivamente.

I. Sistema de controle proporcional-integral de velocidade de um motor DC:
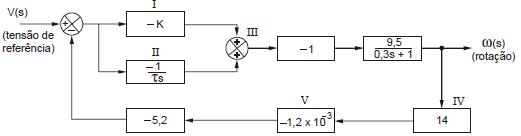
II. Circuito integrador:
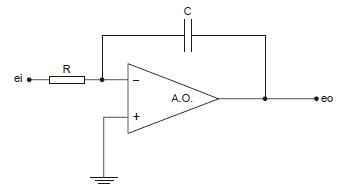
No sistema, o circuito integrador está representado pelo bloco
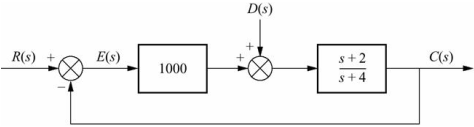
A componente do erro de estado estacionário devido a uma perturbação em degrau, para o sistema abaixo é:
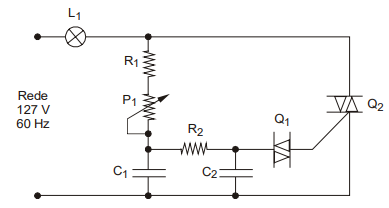
Um circuito digital de controle deve acionar uma carga AC por meio de uma interface de potência com relé, conforme o circuito abaixo:
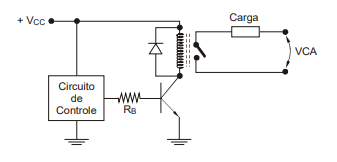
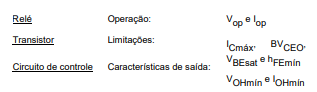
Especificações do relé, transistor e circuito de controle:
A função de transferência de um controlador PI é dada
por: 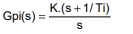
Um zero nesta função vale
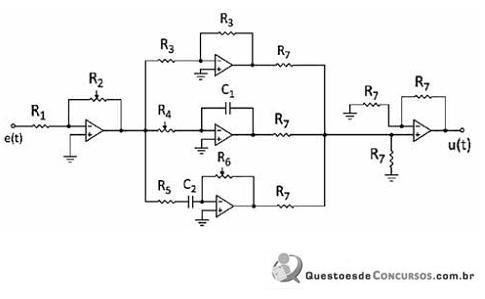
Considere o circuito abaixo.
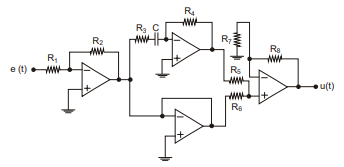
Este circuito é um controlador do tipo

 Conheça nossos planos