Questões de Concurso
Sobre controladores (proporcional, pi e pid) em engenharia eletrônica
Foram encontradas 152 questões


Em sistemas de controle lineares e contínuos no tempo, o controlador PID produz o sinal de controle u(t), a partir do sinal de erro e(t), através da seguinte equação:

Uma forma prática de se construir um controlador eletrônico do tipo PID é mostrada no diagrama de circuito abaixo.

Considerando-se os amplificadores operacionais ideais, o
ganho integral Ki
desse controlador PID, expresso em s-1
,
é igual a
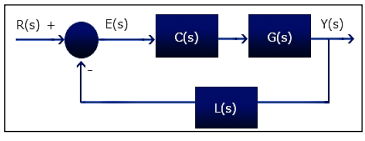
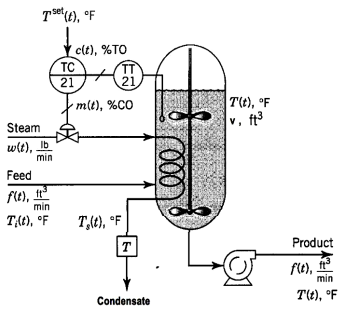
O tipo de controle no qual a saída é um sinal K vezes maior do que a entrada e que os limites superior e inferior ao serem atingidos (saturação do sistema) são controlados, mas sem rejeitar completamente distúrbios e erros, é o controle
Analise os Sistemas Dinâmicos a seguir.
SISTEMA I: 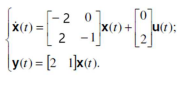
SISTEMA II: 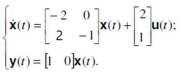
Sobre a controlabilidade e a observalidade desses sistemas, é correto afirmar que são, respectivamente,

O baixo custo é uma das vantagens do controlador 1, que pode ser amplamente utilizado tanto em sistemas de controle industriais quanto domésticos.
A ação de controle do controlador 2 é denominada controle de taxa, visto que é proporcional à taxa de variação do sinal de erro atuante.
O controlador automático determina o desvio entre a saída do processo e o valor de referência, produzindo um sinal de controle que reduz o desvio a zero ou a um pequeno valor.
Julgue o próximo item, considerando a teoria de controle.
É correto considerar o controlador proporcional como um
amplificador com ganho ajustável.
Julgue o próximo item, considerando a teoria de controle.
O controle derivativo produz uma ação de correção
significativa por antecipação do erro atuante no sistema.
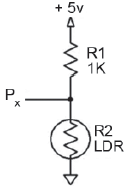
Se é do interesse escolher um nível de luminosidade específico, não bastando saber se tem luz ambiente ou não, qual tipo de porta desse controlador deve ser utilizado?
Um dos modos de atuação é no controle dos bicos injetores de combustível, que trabalham sob comando elétrico, podendo estar em 2 estados: aberto (injeta combustível) e fechado (não injeta combustível).
Assumindo que as saídas dos bicos injetores são abertas uma vez a cada rotação do eixo do motor, que o motor gira a 2.400 rpm, e que essa injeção é feita durante 20% do tempo, qual é o tempo em que a UCE deve comandar a abertura dos bicos injetores a cada rotação do motor?
Se esse equipamento de medição tem erro máximo de 1 cm numa medição de uma distância de 100 m, qual é o valor percentual de erro máximo associado a essa distância?
Um determinado historiador coleta dados de 1.000 sensores; cada sensor envia dados a cada 50 ms; cada pacote de dados consiste de 10 bytes; e consegue armazenar os dados à taxa de compressão média de 2:1.
Qual é o espaço aproximado em disco necessário para se armazenarem os dados coletados por esse historiador durante 5 anos?
Dado 1 ano = 360 dias 1MB(megabyte) = 1.000.000 bytes 1GB(gigabyte) = 1.000MB 1TB(terabyte) = 1.000GB

Assume-se que: • os sinais SDA e SCL são gerados a partir de saídas do tipo “open-drain”; • não existem resistores de “pull-up” internos aos dispositivos (controlador e sensor), existem somente os resistores de “pull-up” externos R1 e R2; • no controlador e no sensor, a corrente máxima com a saída ativada (tensão baixa) para SDA e SCL é 5 mA cada; • no controlador e no sensor, a corrente de entrada quando a saída não está ativada, (tensão baixa) para SDA e SCL, pode ser considerada desprezível.
Se VCC = +5 V, e a tensão máxima para se considerar o zero lógico é +0,4 V, quais são os valores mínimos, em ohm, de R1 e R2, respectivamente?

 Conheça nossos planos