Questões de Concurso
Sobre robótica e automação em engenharia de automação
Foram encontradas 288 questões


• encoder #1: fornece pulsos elétricos proporcionais ao deslocamento do eixo e necessita de procedimento de referência (homing) sempre que o sistema é energizado;
• encoder #2: fornece diretamente a posição angular codificada em cada instante, mantendo a informação de posição mesmo após desligamento do sistema.
Considerando a classificação dos dois encoders encontrados pelo engenheiro, quanto ao modo de determinação da posição, assinale a alternativa correta.
A figura a seguir apresenta elementos que são utilizados frequentemente em sistemas de automação industrial.
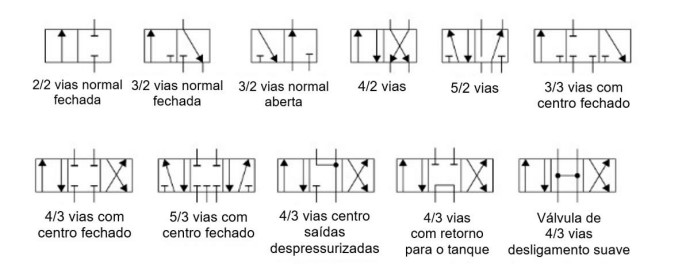
Acerca desses elementos, assinale a alternativa correta.
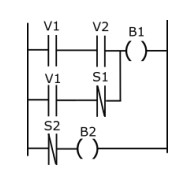
Com base nessas informações, assinale a alternativa que descreve a operação do sistema.
Com relação à automação industrial, julgue o item subsecutivo.
O protocolo CANBus tem alta taxa de transferência em tempo real.
Acerca das características das redes Modbus, julgue o item subsecutivo.
Uma das desvantagens do Modbus é a necessidade de pagamento de royalties para utilização desse tipo de rede industrial.
Acerca das características das redes Modbus, julgue o item subsecutivo.
O Modbus permite que alguns nós da rede compartilhem o mesmo endereço, desde que sejam dispositivos do mesmo tipo.
Considerando as redes industriais e os protocolos de comunicação utilizados, julgue o item subsequente.
Redes ProfiBus podem ser construídas com diversos dispositivos mestres em uma mesma rede.
Considerando as redes industriais e os protocolos de comunicação utilizados, julgue o item subsequente.
As redes do tipo fieldbus são formadas por equipamentos simples que necessitam de comunicação rápida, com dados no formato de bits.
Considerando as redes industriais e os protocolos de comunicação utilizados, julgue o item subsequente.
Na rede DeviceNet, os sensores e os atuadores podem ser alimentados diretamente pelo cabo da rede.
Considerando as redes industriais e os protocolos de comunicação utilizados, julgue o item subsequente.
A detecção de erros de endereçamento em ProfiBus é função do controle de acesso ao meio (MAC) do protocolo.
Com relação às linguagens de programação e aos controladores lógicos programáveis (CLP), julgue o item a seguir.
A linguagem Ladder permite a construção de circuitos utilizando-se fluxo reverso de corrente elétrica, com o mesmo esquemático do circuito elétrico que se pretende representar.
Com relação às linguagens de programação e aos controladores lógicos programáveis (CLP), julgue o item a seguir.
Uma das dificuldades da utilização de um CLP é a impossibilidade de se realizar um temporizador para controlar a comutação de um contator.
Com relação às linguagens de programação e aos controladores lógicos programáveis (CLP), julgue o item a seguir.
Em Ladder, para que uma lâmpada seja acesa quando um ou outro relé esteja acionado, o seguinte programa deve ser gravado em um CLP.
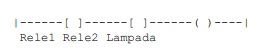
Com relação às linguagens de programação e aos controladores lógicos programáveis (CLP), julgue o item a seguir.
Para implementar uma ação de parada de emergência, o botão de desligar deve ter a seguinte simbologia em Ladder.

Com relação às linguagens de programação e aos controladores lógicos programáveis (CLP), julgue o item a seguir.
Ladder e lista de instruções são linguagens de programação gráficas.
Com relação às linguagens de programação e aos controladores lógicos programáveis (CLP), julgue o item a seguir.
Em um diagrama Ladder, a linha da esquerda representa um barramento terra, enquanto a linha da direita representa um barramento energizado.

 Conheça nossos planos