Como parte de uma atividade didática sobre cinemática e plan...
Próximas questões
Com base no mesmo assunto
Ano: 2026
Banca:
FAURGS
Órgão:
IF-SC
Prova:
FAURGS - 2026 - IF-SC - Professor EBTT - Automação Industrial |
Q4346867
Engenharia de Automação
Como parte de uma atividade didática sobre cinemática e planejamento de trajetórias, um manipulador planar do tipo RR foi programado para executar um movimento entre dois pontos. O manipulador possui dois elos com comprimentos L1 = 10 cm e L2 = 5 cm. Em determinado instante da trajetória, as juntas encontram-se nas posições θ₁ = 30° e θ₂ = 60°. A posição do efetuador no plano cartesiano é dada por
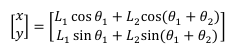
Com base nas informações apresentadas e nos conceitos de cinemática e planejamento de trajetórias, assinale a alternativa correta.
 Conheça nossos planos