Questões Militares Para quadro complementar

Foram encontradas 4.393 questões

Resolva questões gratuitamente!

Junte-se a mais de 4 milhões de concurseiros!

Q641402 Engenharia de Automação

Considere o sistema apresentado a seguir.
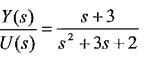
Imagem associada para resolução da questão 

Assinale a opção que apresenta as representações no espaço de estados sob a forma canônica controlável. 

Alternativas
Q641401 Engenharia de Automação

Observe a figura a seguir.


Qual a expressão booleana executada pelo circuito da figura acama.
Alternativas
Q641400 Engenharia de Automação

Analise a figura a seguir.


Considerando o ganho de corrente alternada do transistor suficientemente grande, qual o ganho de tensão alternada desse amplificador de classe A para pequenos sinais?
Alternativas
Q641399 Engenharia de Automação

Analise o robô com pêndulo duplo da figura abaixo. 


Quais as coordenadas do ponto X0 e Y0, na extremidade do braço L2?
Alternativas
Q641398 Engenharia de Automação

Analise o diagrama de Veitch-Karnaugh abaixo.


Qual das opções apresenta a expressão booleana minimizada pelo diagrama?
Alternativas
Q641397 Engenharia de Automação
Marque a opção que corresponde ao modelo de interação homem-máquina, em que o operador humano observa o ambiente de trabalho remoto, através de um sistema de vídeo, e manipula um braço robótico, por meio de um console.
Alternativas
Q641396 Engenharia de Automação
Assinale a opção que apresenta um parâmetro que NÃO é usado na avaliação do desempenho dinâmico de um robô.
Alternativas
Q641395 Engenharia de Automação
Assinale a opção que apresenta o método gráfico indicado para investigar os efeitos de um determinado parâmetro do sistema sobre a localização dos polos em malha fechada.
Alternativas
Q641394 Engenharia de Automação

Analise o Grafcet da figura abaixo.


Assinale a opção que apresenta o tipo de ordem representado na figura acima.
Alternativas
Q641393 Engenharia de Automação

Considere o diagrama de blocos apresentado a seguir.


Simplificando-se este diagrama de blocos, qual ê a função resultante [C(s)/R(s)]?
Alternativas
Q641392 Engenharia de Automação

Analise o circuito sequencial da figura a seguir.


Supondo que ínicialmente todas as saídas estejam em zero, qual será o estado das saídas após recebidos cinco pulsos de clock?
Alternativas
Q641391 Engenharia de Automação
Uma das aplicações da visão robótica permite a um AGV (veículo auto-guiado) mover-se em um ambiente evitando colisões e descobrindo onde estão os obstáculos. Como é denominada essa aplicação?
Alternativas
Q641390 Engenharia de Automação

Considere a equação não linear apresentada a seguir. 

Assinale a opção que apresenta a equação linearizada na região 5 ≤ x ≤ 7 10 ≤ y ≤ 12.

Alternativas
Q641389 Engenharia de Automação

Analise o circuito combinacional com multiplex da figura a seguir. 


Qual é a expressão booleana realizada pelo circuito acima?
Alternativas
Q641388 Engenharia de Automação
Analise o circuito conversor digital-analógico a seguir. 

Considerando que o nível lógico "1" equivale a - 1V e o nível lógico "0" equivale a 0V (zero volt), qual será o valor da tensão de saída, VS, quando a entrada for ABCD = 1010? 
Alternativas
Q641387 Engenharia de Automação

Analise a figura a seguir considerando os componentes como ideais. 


Assinale a opção que apresenta o valor correto da tensão no capacitor C3 e a denominação desse tipo de circuito.
Alternativas
Q641386 Engenharia de Automação
Assinale a opção que descreve a característica linearidade de um sensor.
Alternativas
Q641385 Engenharia de Automação

Analise as afirmativas abaixo referentes à seleção de robôs.

I - A decisão sobre o emprego ou não de robôs industriais se insere na análise global de investimentos de uma empresa .

II - A implantação de um sistema de produção robótico será mais bem realizada num processo com múltiplos passos, que envolve não apenas o robô, mas também o produto, os equipamentos de produção, o arranjo físico, entre outros fatores.

III- O processo de seleção envolve, em geral, várias interações entre micro e macro aspectos para uma solução satisfatória .

Assinale a opção correta.

Alternativas
Q641384 Engenharia de Automação
Assinale a opção que apresenta SOMENTE elementos constituintes de um CLP (Controlador Lógico Programável).
Alternativas
Q641383 Engenharia de Automação

Analise as seguintes afirmativas em relação à estabilidade de sistemas de controle lineares e invariantes no tempo.

I - Um sistema é estável se a saída retorna ao seu estado de equilíbrio quando o sistema é submetido a uma condi­ção inicial.

II - Se os valores de saída de um sistema em regime estacionário não coincidem exatamente com os do sinal de entrada, diz-se que o sistema apresenta erro estacioná­io .

III- Um sistema é criticamente estável se o sinal de saída apresenta oscilações que se conservam indefinidamente.

Assinale a opção correta.

Alternativas
Respostas
2741: D
2742: E
2743: D
2744: C
2745: E
2746: A
2747: E
2748: B
2749: B
2750: A
2751: C
2752: B
2753: D
2754: D
2755: C
2756: B
2757: A
2758: E
2759: A
2760: A