Questões de Concurso Para automação

Foram encontradas 892 questões

Resolva questões gratuitamente!

Junte-se a mais de 4 milhões de concurseiros!

Q4148960 Engenharia de Automação

A figura a seguir é uma representação simplificada, onde os terminadores foram suprimidos, de uma rede de comunicação industrial formada por um controlador (CLP) conectado a vários dispositivos de campo (sensores).
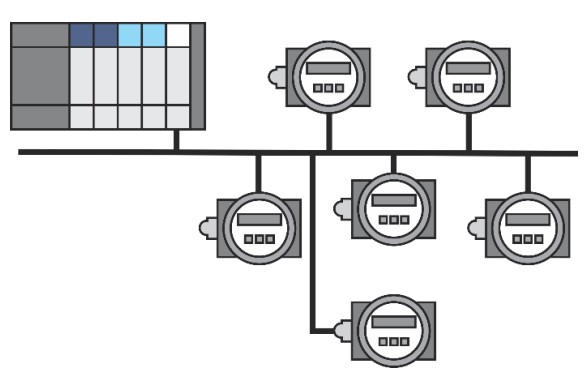


Imagem associada para resolução da questão


Assinale a alternativa que identifica corretamente o tipo de topologia física dessa rede de comunicação industrial.

Alternativas
Q4148959 Engenharia de Automação

O protocolo de comunicação de dados Modbus é largamente aplicado em redes industriais.


Assinale a alternativa correta sobre as características desse protocolo de dados.

Alternativas
Q4148958 Engenharia de Automação
O software de um Sistema de Supervisão e Aquisição de Dados (SCADA), que opera em modo de execução, exibe para o usuário um ambiente gráfico que permite:
Alternativas
Q4148955 Engenharia de Automação

A IEC 61131-3 especifica a sintaxe e a semântica das linguagens de programação para Controladores Lógicos Programáveis (CLP).


Assinale a alternativa que apresenta apenas linguagens definidas pela norma em questão.

Alternativas
Q4148954 Engenharia de Automação

Em uma estação de tratamento de água há uma grande quantidade de informações associada a sensores e atuadores. Esse volume de dados é um desafio para que operadores possam ter uma visualização completa do funcionamento da estação.


Nesse contexto, a principal função de um sistema supervisório é:

Alternativas
Q4148410 Engenharia de Automação
A qualidade de um produto, entre outros parâmetros, está ligada ao controle automatizado dos equipamentos e processos aplicados na obtenção do produto desejado. Sobre o erro da variável do processo em relação ao valor desejado em controle de processo, analise as assertivas e assinale a alternativa correta.

I. O controlador Proporcional, Integral e Derivativo (PID) gera a sua saída proporcionalmente ao erro, bem como também proporcionalmente à integral e à derivada do erro.
II. O controlador Proporcional e Integral (PI) gera a sua saída proporcionalmente ao erro e proporcionalmente à integral do erro, não aceitando assim um erro em regime permanente.
III. O controlador proporcional (P) gera a sua saída proporcionalmente ao erro e este erro é em regime permanente.
IV. A ação integral nos controladores quando aplicada conjuntamente com a ação proporcional, converge o erro em regime permanente. 
Alternativas
Q4148362 Engenharia de Automação
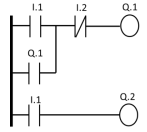
A linguagem ladder foi desenvolvida para os CLPs e é similar aos diagramas de lógica por relês. No diagrama ladder abaixo há duas lâmpadas Q.1 e Q.2 acionadas por botoeiras sem retenção. Ao acionar a botoeira I.1 aplicando um pulso, o que acontece com as lâmpadas depois de soltar a botoeira I.1? Assinale a alternativa que apresenta o que acontece com as lâmpadas.

Imagem associada para resolução da questão
Alternativas
Q4136061 Engenharia de Automação

A saída Q2 do diagrama Ladder a seguir representa qual porta lógica?
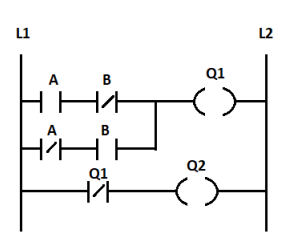

Imagem associada para resolução da questão

Alternativas
Q4081705 Engenharia de Automação
O escorregamento nas rodas de um robô móvel diferencial pode acarretar qual problema?
Alternativas
Q4081702 Engenharia de Automação
Um robô manipulador do tipo cartesiano é normalmente definido pela caraterística geométrica
Alternativas
Q4081701 Engenharia de Automação
Sobre a aplicação do Filtro de Partículas (FP) no contexto da localização de robôs móveis, é correto afirmar que(,)
Alternativas
Q4081700 Engenharia de Automação
A principal função de um Filtro de Kalman Estendido é
Alternativas
Q4081698 Engenharia de Automação
Em robótica, existe um conjunto de doze possíveis representações de ângulos de Euler.

Qual representação a seguir pertence a esse conjunto?
Alternativas
Q4081697 Engenharia de Automação
Um algoritmo de planejamento de movimentos baseado em amostragem é dito ser probabilisticamente completo se(,)
Alternativas
Q4081696 Engenharia de Automação
Há vários tipos de robôs aéreos. NÃO são capazes de realizar voo pairado aqueles baseados em
Alternativas
Q4081692 Engenharia de Automação
Um codificador óptico, ou encoder, é um tipo de sensor usado para medição da posição de juntas de revolução. Considere que uma dada junta movimenta-se com velocidade constante e foi usado um encoder do tipo incremental para medir a variação da posição. Durante a aquisição dos dados, a forma de onda que melhor representa a saída deste encoder é dada por
Alternativas
Q4081691 Engenharia de Automação
O controlador do tipo PD é comumente usado no controle desacoplado de manipuladores robóticos. Com relação à função de transferência ideal desse tipo de controlador, é correto afirmar que se introduz no ramo direto da malha de controle um
Alternativas
Q4081690 Engenharia de Automação
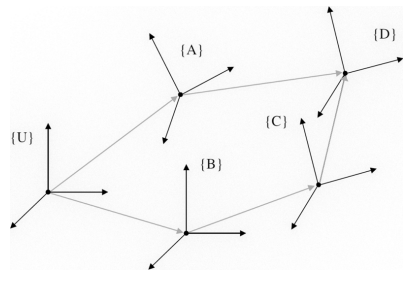
Considerando-se as matrizes de transformação correspondentes aos referenciais mostrados na figura a seguir, NÃO é correto afirmar que

Captura_de tela 2026-05-30 173837.png (411×287)
Alternativas
Q4081689 Engenharia de Automação
Considere o seguinte algoritmo de planejamento de caminhos:

1 - Siga em direção à posição alvo.

2 - Caso um obstáculo seja encontrado:
a. Contorne o obstáculo por completo;
b. Lembre o ponto mais próximo do alvo.

3 - Retorne usando a menor rota ao ponto mais próximo guardado e continue em direção ao alvo.

Em termos gerais, é correto afirmar que esse algoritmo representa

Alternativas
Q4081687 Engenharia de Automação
Quais dos elementos sensores a seguir NÃO são utilizados para se estimar a orientação do robô no espaço?
Alternativas
Respostas
581: C
582: D
583: E
584: B
585: A
586: B
587: B
588: B
589: A
590: A
591: A
592: B
593: E
594: C
595: A
596: A
597: E
598: E
599: B
600: D