Questões de Concurso
Sobre álgebra linear em matemática
Foram encontradas 2.505 questões


Para responder às questões 45, 46 e 47, utilize os dados abaixo:
No plano, um ponto de coordenadas x, y) pode sofrer uma rotação de um ângulo θ radianos, em torno do eixo dos x, através da matriz de rotação Px θ ) abaixo
A matriz de rotação Px θ ) é ortogonal, pois Px θ )[Px θ )]t = I. Quanto ao determinante de uma matriz ortogonal, podemos afirmar que ele é sempre igual a
Para responder às questões 45, 46 e 47, utilize os dados abaixo:
No plano, um ponto de coordenadas x, y) pode sofrer uma rotação de um ângulo θ radianos, em torno do eixo dos x, através da matriz de rotação Px θ ) abaixo
No ensino médio, a Regra de Cramer é um método que relaciona sistemas lineares ao estudo de matrizes e determinantes. Em um sistema linear Ax = b, onde A é de ordem n, compatível e determinado, o número de determinantes que deve ser calculado, ao ser aplicada a Regra de Cramer, é igual a
Assinale a alternativa correspondente à matriz inversa da matriz 
Assinale o menor nº inteiro que satisfaz o conjunto solução do sistema de inequações:

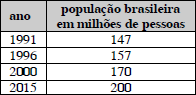
As estimativas mensais de população a partir de 1990 podem ser obtidas ajustando-se uma curva de crescimento na forma Popk,t = α ( t - 1990 + k /12 )β , em que α e ß são os coeficientes do modelo, t representa o tempo em anos e Popk,t é o tamanho da população no mês k (k = 0, 1, ..., 11) do ano t , sendo possível estimar os coeficientes α e ß pelo método de mínimos quadrados ordinários via regressão linear simples.
Considere que cada elemento aij da matriz abaixo represente a soma do número de pessoas que trabalham nos setores i e j , i e j ∈ {1,2,3}.

O número total de funcionários que trabalham nesse departamento é igual a:

A banda passante desse sistema é de 1.000 rad/s
y = Cx + Du
Considere a representação usual de sistemas lineares no espaço de estados apresentada acima, em que x ∈ Rn , u ∈ Rp e y ∈ Rm são os vetores de estados, de entradas e de saídas, respectivamente, e A, B, C e D são matrizes de dimensões apropriadas. A respeito desse sistema, julgue os itens seguintes.
A função de transferência do sistema é dada por C ( sI - A)-1 B + D, em que I é a matriz identidade
y = Cx + Du
Considere a representação usual de sistemas lineares no espaço de estados apresentada acima, em que x ∈ Rn , u ∈ Rp e y ∈ Rm são os vetores de estados, de entradas e de saídas, respectivamente, e A, B, C e D são matrizes de dimensões apropriadas. A respeito desse sistema, julgue os itens seguintes.
Para determinar se o sistema é observável, deve-se fazer uma análise envolvendo as matrizes A e B.
y = Cx + Du
Considere a representação usual de sistemas lineares no espaço de estados apresentada acima, em que x ∈ Rn , u ∈ Rp e y ∈ Rm são os vetores de estados, de entradas e de saídas, respectivamente, e A, B, C e D são matrizes de dimensões apropriadas. A respeito desse sistema, julgue os itens seguintes.
Esse sistema será controlável se a matriz de controlabilidade do sistema tiver posto completo.
y = Cx + Du
Considere a representação usual de sistemas lineares no espaço de estados apresentada acima, em que x ∈ Rn , u ∈ Rp e y ∈ Rm são os vetores de estados, de entradas e de saídas, respectivamente, e A, B, C e D são matrizes de dimensões apropriadas. A respeito desse sistema, julgue os itens seguintes.
A ordem do sistema é n.
y = Cx + Du
Considere a representação usual de sistemas lineares no espaço de estados apresentada acima, em que x ∈ Rn , u ∈ Rp e y ∈ Rm são os vetores de estados, de entradas e de saídas, respectivamente, e A, B, C e D são matrizes de dimensões apropriadas. A respeito desse sistema, julgue os itens seguintes.
Para determinado sistema, existe um único valor para cada uma das matrizes A, B, C e D na representação em espaço de estados.
y = Cx + Du
Considere a representação usual de sistemas lineares no espaço de estados apresentada acima, em que x ∈ Rn , u ∈ Rp e y ∈ Rm são os vetores de estados, de entradas e de saídas, respectivamente, e A, B, C e D são matrizes de dimensões apropriadas. A respeito desse sistema, julgue os itens seguintes.
Os polos do sistema são sempre os elementos da diagonal da matriz A.
H(s) = s(s - a )
( s - b )(s - c)
em que a, b e c são constantes reais, e em que a ≠, b ≠ e c ≠ e s é a variável de Laplace, julgue os itens a seguir.
Se b = - 2 e c = - 1, então esse sistema será estável.
H(s) = s(s - a )
( s - b )(s - c)
em que a, b e c são constantes reais, e em que a ≠, b ≠ e c ≠ e s é a variável de Laplace, julgue os itens a seguir.
Ao se esboçar o lugar geométrico das raízes para esse sistema, um dos polos em malha fechada deverá tender a –∞ com o aumento do ganho de realimentação.
H(s) = s(s - a )
( s - b )(s - c)
em que a, b e c são constantes reais, e em que a ≠, b ≠ e c ≠ e s é a variável de Laplace, julgue os itens a seguir.
Se a > 0, esse sistema é de fase mínima.
H(s) = s(s - a )
( s - b )(s - c)
em que a, b e c são constantes reais, e em que a ≠, b ≠ e c ≠ e s é a variável de Laplace, julgue os itens a seguir.
Esse sistema possui ganho nulo em regime permanente.
H(s) = s(s - a )
( s - b )(s - c)
em que a, b e c são constantes reais, e em que a ≠, b ≠ e c ≠ e s é a variável de Laplace, julgue os itens a seguir.
H(s) corresponde a um sistema de tipo 2.

 Conheça nossos planos