Questões de Concurso
Sobre robótica em engenharia mecatrônica
Foram encontradas 58 questões


O objetivo do servo-controle visual é ajustar a postura, ou seja, a posição e a orientação da ferramenta de um robô em relação a algum objeto-alvo de referência, a partir da extração de características de imagens. A respeito de servo-controle visual de robôs, julgue o item a seguir.
Em servo-controle visual, transformações entre sistemas de
referência distintos podem ser caracterizadas por matrizes de
transformação homogênea, que contemplam ações de
translação, rotação e escalonamento.
O objetivo do servo-controle visual é ajustar a postura, ou seja, a posição e a orientação da ferramenta de um robô em relação a algum objeto-alvo de referência, a partir da extração de características de imagens. A respeito de servo-controle visual de robôs, julgue o item a seguir.
O servo-controle visual estabelece um sistema de controle
em malha fechada, em que o processamento de imagens gera
informações a serem realimentadas para o controlador.
O objetivo do servo-controle visual é ajustar a postura, ou seja, a posição e a orientação da ferramenta de um robô em relação a algum objeto-alvo de referência, a partir da extração de características de imagens. A respeito de servo-controle visual de robôs, julgue o item a seguir.
No servo-controle visual baseado em posição, omite-se a
estimação da postura, e as características da imagem são
usadas diretamente, ou seja, o controle é realizado no espaço
bidimensional de coordenadas da imagem.
O objetivo do servo-controle visual é ajustar a postura, ou seja, a posição e a orientação da ferramenta de um robô em relação a algum objeto-alvo de referência, a partir da extração de características de imagens. A respeito de servo-controle visual de robôs, julgue o item a seguir.
Algoritmos para estimação da postura do objeto de
referência em relação à câmera são computacionalmente
pesados e dependem criticamente da precisão de calibração
da câmera e do modelo geométrico do objeto.
O objetivo do servo-controle visual é ajustar a postura, ou seja, a posição e a orientação da ferramenta de um robô em relação a algum objeto-alvo de referência, a partir da extração de características de imagens. A respeito de servo-controle visual de robôs, julgue o item a seguir.
Para implementação de controle servo-visual, é preciso que a
câmera esteja fixada na ferramenta de trabalho do robô.
O objetivo do servo-controle visual é ajustar a postura, ou seja, a posição e a orientação da ferramenta de um robô em relação a algum objeto-alvo de referência, a partir da extração de características de imagens. A respeito de servo-controle visual de robôs, julgue o item a seguir.
Servo-controle visual não permite o rastreamento de
objetos-alvo que estejam em movimento.
Acerca da interação humano-robô (IHR), julgue o item subsequente.
Unidades de medição inercial são utilizadas para
sensoriamento de informações acústicas provenientes do
usuário.
Acerca da interação humano-robô (IHR), julgue o item subsequente.
No âmbito de IHR, a técnica de personas corresponde a uma
ferramenta de desenvolvimento.
Acerca da interação humano-robô (IHR), julgue o item subsequente.
No conceito de IHR centrada no robô, avalia-se como o robô
pode completar suas especificações de tarefas de maneira
que seja aceitável e confortável aos humanos.
Acerca da interação humano-robô (IHR), julgue o item subsequente.
A IHR pode se dar por meio vocal, visual e tátil.
Acerca da interação humano-robô (IHR), julgue o item subsequente.
Certos tipos de robôs de serviço também podem ser
desenvolvidos segundo a abordagem IHR.
Considerando-se o espaço de configurações Q desse robô, é correto afirmar que
Considere as seguintes afirmações sobre o problema de localização para robôs móveis.
I - Usar isoladamente as informações de encoders, medindo o giro das rodas, é suficiente para evitar erros de localização.
II - Um modelo de localização que leva em conta entradas de comando é melhor que um modelo que não incorpora tais dados.
III - O Filtro de Kalman é um algoritmo recursivo que pode ser usado para produzir uma estimativa da localização.
IV - O filtro de partículas é um método determinístico, que aponta uma localização única dentre um conjunto de possibilidades.
Está correto apenas o que se afirma em
Considerando-se um robô industrial, o problema de cinemática direta está interessado em determinar ____________ de ____________, com base em ____________ de ____________.
A sequência que preenche as lacunas de forma correta é
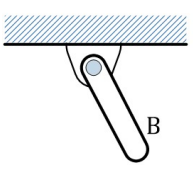
Quantos são os graus de liberdade da barra B mostrada na figura?
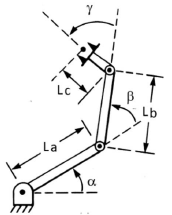
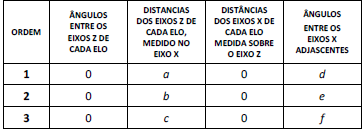 De acordo com o Modelo D-H, considerando que os eixos X e
Y estão no plano das articulações do braço do robô, as letras a, b,
c, d, e, f da tabela são, respectivamente,
Tempo verificado entre a ocorrência de uma alteração no processo e a sua percepção pelo elemento sensor:
Calcule os graus de liberdade (GDL) do mecanismo da Figura 3 abaixo.
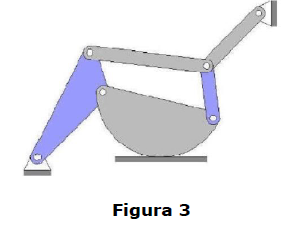

 Conheça nossos planos