Questões de Concurso
Sobre máquina de indução em engenharia elétrica
Foram encontradas 820 questões


Ano: 2015
Banca:
CESPE / CEBRASPE
Órgão:
STJ
Prova:
CESPE - 2015 - STJ - Analista Judiciário - Engenharia Elétrica |
Q592103
Engenharia Elétrica
Com relação a máquinas elétricas, julgue o item subsequente.
O rotor do tipo gaiola de esquilo de um motor trifásico não gira à mesma velocidade do campo girante advindo do enrolamento trifásico do estator.
O rotor do tipo gaiola de esquilo de um motor trifásico não gira à mesma velocidade do campo girante advindo do enrolamento trifásico do estator.
Q571698
Engenharia Elétrica
Uma característica do motor de indução trifásico é:
Q570564
Engenharia Elétrica
Quando deseja-se projetar ou aferir uma instalação de motor elétrico de corrente contínua ou alternada, torna-se imprescindível conhecer formulações matemáticas que relacionam as grandezas envolvidas. Assim, marque a alternativa que representa a relação entre a corrente aparente de plena carga consumida pelo motor trifásico, quando fornecida a potência nominal a uma carga . Onde: é a tensão elétrica fornecida ao motor; é o rendimento do motor e; é o ângulo de defasagem entre a corrente e a tensão elétrica:
Q570561
Engenharia Elétrica
Marque a alternativa correta quanto aos motores assíncronos. Pode-se afirmar que o rotor em curto-circuito ou gaiola de esquilo (NISKIER e MACINTYRE, 2014):
Q570560
Engenharia Elétrica
Motores assíncronos, são motores que giram numa rotação menor do que a rotação síncrona. Em tais motores, ocorre um deslizamento em relação à rotação síncrona. Dentre esses motores, os mais robustos, mais importantes e mais comumente utilizados são os motores:
Q570559
Engenharia Elétrica
Motores síncronos são motores cuja rotação do eixo é igual à rotação síncrona. O número de rotações dos motores de corrente alternada e a formação do campo girante é dependente quais conjuntos de parâmetros:
Q570556
Engenharia Elétrica
Quanto À partida de motores de indução trifásicos dotados de gaiola de esquilo. Todo o processo de partida de um motor de indução trifásico engloba um conjunto de fatores, nem sempre fáceis de solucionar. Analise as afirmativas, referente aos fatores dos processos de partida dos motores mencionados e marque a sentença correta (SIMONE, 2010): (i) Habilidade da rede de fornecimento de energia elétrica em absorver a elevada corrente de partida dos motores de indução trifásicos, no caso de partida direta. (ii) Quedas de tensão produzidas no sistema de alimentação e seus, respectivos, efeitos sobre outras cargas supridas pelo mesmo sistema de fornecimento. (iii) Número de partidas por unidade de tempo ou número de partidas por hora.
(iv) Grandes torques ou forças mecânicas desenvolvidas em eixos, transmissão, redutores de velocidade e demais sistemas mecânicos.
(v) Conjugados de partida adequados às cargas a serem movidas.
Ano: 2015
Banca:
Instituto Acesso
Órgão:
Colégio Pedro II
Prova:
Instituto Acesso - 2015 - Colégio Pedro II - Engenheiro Área (Eletricista) |
Q570069
Engenharia Elétrica
Um motor universal possui seus terminais de bobina de campo e de induzido acessíveis, conforme apresentado
na figura.
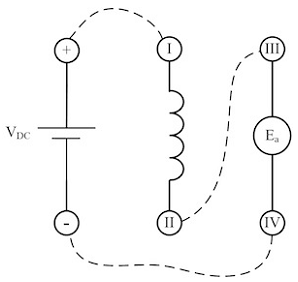
De modo a inverter o sentido de rotação do motor em relação ao sentido de rotação da figura, o motor deverá ter seus terminais ligados da forma como apresentado na opção:
De modo a inverter o sentido de rotação do motor em relação ao sentido de rotação da figura, o motor deverá ter seus terminais ligados da forma como apresentado na opção:
Ano: 2015
Banca:
Instituto Acesso
Órgão:
Colégio Pedro II
Prova:
Instituto Acesso - 2015 - Colégio Pedro II - Engenheiro Área (Eletricista) |
Q570066
Engenharia Elétrica
O controle de velocidade de um motor 3Φ de indução pode ser realizado mediante a variação da sua frequência. Aplicando-se este tipo de controle, o motor pode operar tanto com velocidade acima ou abaixo de sua velocidade nominal. Analisando este tipo de controle, pode-se afirmar que:
Ano: 2015
Banca:
Instituto Acesso
Órgão:
Colégio Pedro II
Prova:
Instituto Acesso - 2015 - Colégio Pedro II - Engenheiro Área (Eletricista) |
Q570065
Engenharia Elétrica
Com relação às características de torque, velocidade e escorregamento de um motor de indução, pode-se
afirmar que:
Ano: 2015
Banca:
CESPE / CEBRASPE
Órgão:
MPO
Prova:
CESPE - 2015 - MPOG - Engenheiro Área 3 - Cargo 11 |
Q565641
Engenharia Elétrica
A utilização de inversores de frequência é um dos procedimentos utilizados para o controle de velocidade de motores de indução. Acerca desse assunto e da operação de motores de indução trifásicos, julgue o item seguinte.
A adequada regulação de velocidade de motores de indução trifásicos contribui para a melhoria das condições de funcionamento do equipamento, e causa, por exemplo, menor desgaste dos componentes mecânicos do motor.
A adequada regulação de velocidade de motores de indução trifásicos contribui para a melhoria das condições de funcionamento do equipamento, e causa, por exemplo, menor desgaste dos componentes mecânicos do motor.
Ano: 2015
Banca:
CESPE / CEBRASPE
Órgão:
MPO
Prova:
CESPE - 2015 - MPOG - Engenheiro Área 3 - Cargo 11 |
Q565640
Engenharia Elétrica
A utilização de inversores de frequência é um dos procedimentos utilizados para o controle de velocidade de motores de indução. Acerca desse assunto e da operação de motores de indução trifásicos, julgue o item seguinte.
A maioria dos inversores de frequência utilizados é do tipo vetorial. Em raras aplicações, são utilizados os inversores do tipo escalar, como em processos que demandam torque elevado para baixa rotação, tais como acionamento de guindastes, pontes rolantes, elevadores, entre outros.
A maioria dos inversores de frequência utilizados é do tipo vetorial. Em raras aplicações, são utilizados os inversores do tipo escalar, como em processos que demandam torque elevado para baixa rotação, tais como acionamento de guindastes, pontes rolantes, elevadores, entre outros.
Ano: 2015
Banca:
FCC
Órgão:
TRT - 3ª Região (MG)
Prova:
FCC - 2015 - TRT - 3ª Região (MG) - Analista Judiciário - Engenharia Elétrica |
Q557024
Engenharia Elétrica
Texto associado
Atenção: Para responder à questão, considere as informações abaixo.
Deseja-se instalar um motor em portão basculante da garagem do prédio do Tribunal Regional do Trabalho. Em pesquisa de mercado, foi escolhido um com central de comando incorporada, cujas especificações técnicas são:
Características do motor:
− Potência: 1/3 CV
− Tipo: monofásico
− Alimentação: 127 V ou 220 V
− Frequência da rede elétrica: 50/60 Hz
− Correntes nominais: 4,1 A (127 V) / 2,7A (220 V)
− Redução: 1:26
− Velocidade linear: 4 m/min
− Tempo de abertura / fechamento: 14 segundos (60 Hz) e 16 segundos (50 Hz)
− Manobras: 30 ciclos/hora
− Rotação (RPM): 1450 (50 Hz) / 1750 (60 Hz)
− Capacitor: 12 μF (220 V) / 25 μF (127 V) − Comprimento do acionamento: 1,5 m
− Fim de curso: analógico
− Fuso: 5 entradas
− Passo do fuso: 60 mm
− Diâmetro do fuso: 1/2''
− Trilho: Alumínio
Características da placa de comando:
− Módulo receptor: RF 433,92 MHz
− Programação por chaves Dip Switch
− Entradas para fotocélula e módulo receptor RF avulso
− Saídas para módulos de sinaleiro, de trava e para luz de garagem
− Controle do motor: partida suave, embreagem eletrônica, freio eletrônico e torque pulsante
Deseja-se instalar um motor em portão basculante da garagem do prédio do Tribunal Regional do Trabalho. Em pesquisa de mercado, foi escolhido um com central de comando incorporada, cujas especificações técnicas são:
Características do motor:
− Potência: 1/3 CV
− Tipo: monofásico
− Alimentação: 127 V ou 220 V
− Frequência da rede elétrica: 50/60 Hz
− Correntes nominais: 4,1 A (127 V) / 2,7A (220 V)
− Redução: 1:26
− Velocidade linear: 4 m/min
− Tempo de abertura / fechamento: 14 segundos (60 Hz) e 16 segundos (50 Hz)
− Manobras: 30 ciclos/hora
− Rotação (RPM): 1450 (50 Hz) / 1750 (60 Hz)
− Capacitor: 12 μF (220 V) / 25 μF (127 V) − Comprimento do acionamento: 1,5 m
− Fim de curso: analógico
− Fuso: 5 entradas
− Passo do fuso: 60 mm
− Diâmetro do fuso: 1/2''
− Trilho: Alumínio
Características da placa de comando:
− Módulo receptor: RF 433,92 MHz
− Programação por chaves Dip Switch
− Entradas para fotocélula e módulo receptor RF avulso
− Saídas para módulos de sinaleiro, de trava e para luz de garagem
− Controle do motor: partida suave, embreagem eletrônica, freio eletrônico e torque pulsante
O número de polos do motor e o seu escorregamento previsto para alimentação em 60 Hz valem, em %, respectivamente,
Q548364
Engenharia Elétrica
Acerca das características e especificações dos sensores digitais e analógicos e dos motores elétricos, julgue o item a seguir.
Situação hipotética: O gráfico a seguir se refere às informações de um motor de indução conectado a uma rede de 60 Hz, com velocidade síncrona de 1.800 rpm e velocidade do eixo, com carga nominal, de 1.750 rpm. De acordo com o gráfico, diminuindo-se a frequência até a metade, a velocidade síncrona cai para a metade, mas não a velocidade do motor. Assertiva: Nessa situação, a diferença entre a velocidade síncrona calculada e a velocidade de rotação se deve ao escorregamento do motor.

Ano: 2015
Banca:
INSTITUTO AOCP
Órgão:
EBSERH
Prova:
AOCP - 2015 - EBSERH - Engenheiro Eletricista |
Q494884
Engenharia Elétrica
Assinale a alternativa INCORRETA no que concerne às máquinas assíncronas.
Ano: 2015
Banca:
INSTITUTO AOCP
Órgão:
EBSERH
Prova:
AOCP - 2015 - EBSERH - Engenheiro Eletricista |
Q494883
Engenharia Elétrica
Suponha que um motor trifásico ligado em delta apresente 220 V (tensão de linha), 20HP, 60 Hz, 4 polos e FP =0,85 e possua um rendimento de 90% com carga nominal. O valor do seu escorregamento, em percentual, será igual a
Ano: 2015
Banca:
CESGRANRIO
Órgão:
Petrobras
Prova:
CESGRANRIO - 2015 - Petrobras - Profissional Júnior - Engenharia Elétrica |
Q486533
Engenharia Elétrica
Um motor de indução tem reduzida variação de velocidade, entre os limites de operação a vazio e operação em plena carga, quando funcionando com frequência constante. No entanto, o motor de indução com rotor bobinado permite a variação da velocidade de operação através do controle da resistência rotórica da máquina.
A relação entre o valor da resistência rotórica no motor de indução de rotor bobinado e os valores do conjugado máximo e do escorregamento obtido para o conjugado máximo se descreve da seguinte forma:
A relação entre o valor da resistência rotórica no motor de indução de rotor bobinado e os valores do conjugado máximo e do escorregamento obtido para o conjugado máximo se descreve da seguinte forma:
Ano: 2015
Banca:
CESGRANRIO
Órgão:
Petrobras
Prova:
CESGRANRIO - 2015 - Petrobras - Profissional Júnior - Engenharia Elétrica |
Q486531
Engenharia Elétrica

Um motor está acoplado a uma carga e tem ambas as curvas de torque x velocidade mostradas na Figura acima.
Os pontos A, B, C e D são pontos de equilíbrio do sistema, sendo pontos de equilíbrio estáveis os pontos
Ano: 2015
Banca:
CESGRANRIO
Órgão:
Petrobras
Prova:
CESGRANRIO - 2015 - Petrobras - Profissional Júnior - Engenharia Elétrica |
Q486519
Engenharia Elétrica
O emprego da eletrônica de potência nos controles elétricos contribuiu significativamente para o avanço tecnológico nessa área. O uso dos inversores de frequência associados aos motores de indução é um exemplo da utilização da eletrônica de potência no controle de velocidade de motores elétricos.
Nessa aplicação, o aumento da viabilidade econômica dos inversores favorece o emprego dos motores de indução na substituição dos motores
Nessa aplicação, o aumento da viabilidade econômica dos inversores favorece o emprego dos motores de indução na substituição dos motores
Ano: 2015
Banca:
CESGRANRIO
Órgão:
Petrobras
Prova:
CESGRANRIO - 2015 - Petrobras - Profissional Júnior - Engenharia Elétrica |
Q486514
Engenharia Elétrica
Um motor elétrico trifásico é alimentado por uma tensão cujo valor de linha é igual a 220 V. A corrente no motor em operação nominal é igual a 20 A, e o fator de potência indutivo é 0,9. Sabe-se que, para essa condição, o rendimento do motor é igual a 90%, e a velocidade de rotação do eixo é igual a 81 √3 rad/s.
O valor, em N.m, do torque no eixo do motor é
O valor, em N.m, do torque no eixo do motor é

 Conheça nossos planos