Questões de Concurso Sobre engenharia de automação

Foram encontradas 764 questões

Q4179841 Engenharia de Automação
Na sintonia de um controlador proporcional, integral e derivativo (PID) em processo industrial com atraso de transporte, ruído de medição e saturação de atuador, pequenos ajustes mudam estabilidade e desempenho. Assinale a alternativa CORRETA.
Alternativas
Ano: 2026 Banca: FGV Órgão: TJ-SC Prova: FGV - 2026 - TJ-SC - Engenheiro Eletricista |
Q4152554 Engenharia de Automação
Em sistemas de automação predial de alta performance, a infraestrutura baseia-se em uma arquitetura distribuída, na qual controladores lógicos programáveis operam de forma interconectada por meio de protocolos de comunicação industrial. O monitoramento contínuo de grandezas elétricas (corrente e tensão) e variáveis ambientais (temperatura e presença) alimenta algoritmos de controle que executam ações em tempo real, visando à eficiência energética e à integridade da instalação.
Considerando os fundamentos de controle automático, bem como os critérios de seletividade e confiabilidade sistêmica, assinale a afirmativa correta. 
Alternativas
Q4093175 Engenharia de Automação
O responsável por avaliar a comunicação de dados entre módulos de E/S distribuídos de uma linha de envase automatizada precisa identificar a causa de falhas intermitentes no recebimento de informações de posição enviadas por um sensor conectado a um dispositivo PROFINET. Durante a análise, ele constatou que o controlador IO recebe corretamente o endereço IP e a identificação simbólica do dispositivo, mas ocorre perda de dados cíclicos sempre após alguns segundos de operação. Com base nesse cenário, assinale a alternativa que apresenta o mecanismo utilizado pelo consumidor dos dados para detectar a ausência de atualizações cíclicas dentro do tempo esperado. 
Alternativas
Q4093122 Engenharia de Automação
Em uma célula didática de automação, um Controlador Lógico Programável (CLP) executa malha de controle fechada com tempo de ciclo de 10 milissegundos (ms), comunicando-se via Process Field Bus − Decentralized Periphery (Profibus DP) com um inversor de frequência e um módulo de entradas analógicas. A Interface Homem-Máquina (IHM) acessa as variáveis do processo por leitura cíclica via OLE for Process Control − Data Access (OPC-DA) a partir do servidor de supervisão. Durante ensaio, os estudantes observam que variações bruscas no sinal do sensor de pressão provocam oscilação na saída do inversor, mesmo sem alteração no setpoint definido na IHM. Um grupo atribui o problema à latência da rede Profibus; outro, ao tempo de varredura do OPC; e um terceiro, ao ajuste dos parâmetros do bloco Proporcional-Integral-Derivativo (PID) no CLP. A análise técnica mais consistente dessa situação indica que:
Alternativas
Q4093115 Engenharia de Automação

O Consórcio de engenheria de automação André Pinto Rebouças está implementando uma rede industrial de baixo custo e fácil instalação. Durante a análise das opções disponíveis, a topologia escolhida foi a rede __________, desenvolvida na década de 1990 por um consórcio de empresas formado por Festo, Baumer, IFM Electronic, Pepperl+Fuchs, entre outras, sob a liderança da Siemens. Esse consórcio buscava uma alternativa de rede simples, robusta e de baixo custo, destinada à interligação de sensores e atuadores discretos, localizados na base da pirâmide de automação industrial. Esse sistema é classificado como um Sensorbus, oferecendo diversas vantagens, como facilidade de instalação, redução de cabeamento e alta confiabilidade. Além disso, é baseado em tecnologia digital e otimizado para dispositivos binários, permitindo a integração de sensores e atuadores convencionais de forma simples e eficiente, resultando em uma solução com elevada flexibilidade e funcionalidade.


Assinale a alternativa que completa corretamente a lacuna no texto:

Alternativas
Q4090741 Engenharia de Automação
Em um sistema de automação industrial, um engenheiro está desenvolvendo a lógica de controle de um motor utilizando um Controlador Lógico Programável (CLP), conforme a norma IEC 61131-3. Ele decide implementar a lógica tanto em Diagrama Ladder (LD) quanto em Lista de Instruções (IL).
A lógica desejada requer que o motor deve ser acionado quando o botão de partida (START) for pressionado e o botão de parada (STOP) não estiver acionado. Além disso, o motor deve permanecer ligado (auto-retenção) até que o botão STOP seja pressionado.
Assinale a opção que apresenta corretamente essa lógica, em conformidade com os princípios da programação.
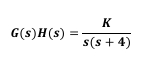
Alternativas
Q4090278 Engenharia de Automação
Considere um sistema de controle em malha fechada com realimentação unitária, cuja função de transferência em malha aberta é dada por:
                                                                                        Imagem associada para resolução da questão

Deseja-se analisar o erro em regime permanente para uma entrada do tipo degrau unitário r (t) = u(t). Diante desse contexto, assinale a alternativa correta.  
Alternativas
Q4085169 Engenharia de Automação
Um profissional da área de automação industrial foi acionado para escolher encoders incrementais angulares ópticos para uma aplicação em manipuladores robóticos. Os encoders selecionados pelo profissional possuem discos construídos de tal forma que geram sinais pulsados defasados de 90º e com frequência dos pulsos, em Hz, dada por f. Adicionalmente, apresentam um disco que gera um pulso por revolução, com o objetivo de sincronização e homing. Durante o processo de seleção dos dispositivos, o profissional de automação se deparou com diferentes modelos que apresentavam diferentes números de pulsos por rotação (PPR). Considerando as características dos encoders selecionados pelo profissional, informe se é verdadeiro (V) ou falso (F) o que se afirma a seguir e assinale a alternativa com a sequência correta.
(  ) Se um encoder possui um disco com 300 estrias, então a leitura de um pulso proveniente desse disco corresponde a um intervalo angular de 1º.
(  ) Se f for calculado como 7,2 kHz e um encoder possui PPR = 360, então o valor absoluto da velocidade angular do disco é de 1200 RPM.
(  ) Após sincronização, a quantidade de pulsos oriundos de um encoder contados por um CLP foi de 72. Se PPR = 720, o valor absoluto do intervalo angular estimado é de 60º.
(  ) Nos encoders incrementais angulares ópticos, a defasagem de 90º entre os pulsos do encoder serve para identificar a posição angular absoluta.
(  ) Ainda que a alimentação do encoder incremental seja interrompida, é possível identificar a informação de posição angular original após o restabelecimento da alimentação.
Alternativas
Q4085168 Engenharia de Automação
Considere que um sistema hidráulico é composto por um cilindro hidráulico de dupla ação, válvula direcional, válvula proporcional de vazão e bomba de deslocamento fixo. Com base nos princípios de atuadores hidráulicos, válvulas de controle e características de força e dinâmica, assinale a alternativa correta. 
Alternativas
Q4085166 Engenharia de Automação
Antes da popularização das telas sensíveis ao toque, a operação e a sinalização das máquinas eram realizadas por meio de botões, chaves, indicadores luminosos e outros dispositivos de controle discreto. Ainda hoje, diversos desses dispositivos continuam sendo empregados como interfaces discretas na comunicação entre o operador e o equipamento. Sobre esses dispositivos, assinale a alternativa correta. 
Alternativas
Q4085165 Engenharia de Automação
Em uma aplicação industrial, constatou-se que diversos equipamentos apresentavam falhas crônicas de funcionamento. Uma equipe técnica decidiu monitorar a tensão de linha da alimentação trifásica CA da indústria, com valor de pico de 565 V, para identificar a causa do problema. O sinal de tensão medido foi enviado para um circuito de condicionamento de sinais conectado com um microcontrolador, cujo circuito eletrônico opera com alimentação de 5 V e está conectado a um computador para supervisão remota. Porém, após alguns testes, foi constatada a presença de reinicializações do microcontrolador e o risco de choque elétrico durante operação de manutenção do sistema de medição. Nesse contexto, assinale a alternativa que apresenta a solução tecnicamente mais adequada para garantir segurança durante as medições. 
Alternativas
Q4085164 Engenharia de Automação
Assinale a alternativa que apresenta somente exemplos de protocolos de redes industriais. 
Alternativas
Q4085163 Engenharia de Automação
Um engenheiro de automação industrial ficou encarregado de avaliar um sistema de posicionamento de uma plataforma utilizada no transporte de suprimentos de uma indústria alimentícia. Durante a avaliação do sistema, o engenheiro verificou dois tipos de encoders utilizados no sistema de posicionamento:
• encoder #1: fornece pulsos elétricos proporcionais ao deslocamento do eixo e necessita de procedimento de referência (homing) sempre que o sistema é energizado;
• encoder #2: fornece diretamente a posição angular codificada em cada instante, mantendo a informação de posição mesmo após desligamento do sistema.
Considerando a classificação dos dois encoders encontrados pelo engenheiro, quanto ao modo de determinação da posição, assinale a alternativa correta.
Alternativas
Q4085162 Engenharia de Automação

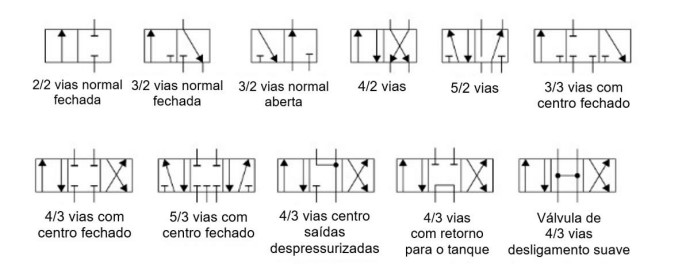
A figura a seguir apresenta elementos que são utilizados frequentemente em sistemas de automação industrial.

  Captura_de tela 2026-06-01 001248.jpg (687×277)


Acerca desses elementos, assinale a alternativa correta. 
Alternativas
Q4085160 Engenharia de Automação
Um conversor digital/analógico de 8 bits, utilizado em um CLP, apresenta uma faixa de saída caracterizada pelo intervalo de 0 a 10V, sendo que a palavra binária 111111112 (255 em decimal) está associada com 10 V. Considerando os dados apresentados, qual é, aproximadamente, a resolução desse conversor e qual é o valor de tensão correspondente à palavra 001000002? 
Alternativas
Q4085157 Engenharia de Automação
Com base nos conceitos de SCADA, protocolos industriais e redes de comunicação, assinale a alternativa correta. 
Alternativas
Q4085156 Engenharia de Automação
Os sensores de temperatura são utilizados em uma gama de aplicações, sendo essenciais para o controle de diferentes tipos de processos industriais. Há diferentes tipos de sensores de temperatura, com diferentes princípios de funcionamento. Um tipo de sensor de temperatura é o 
Alternativas
Q4085155 Engenharia de Automação
Assinale a alternativa que apresenta sensores cujas saídas podem ser classificadas, respectivamente, como analógica e digital. 
Alternativas
Q4085154 Engenharia de Automação
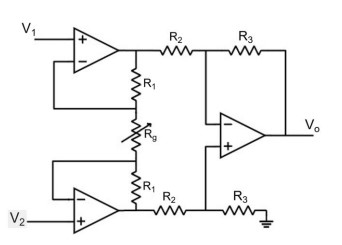
Um engenheiro de controle e automação empregou o seguinte circuito como parte de um sistema de condicionamento de sinais de um sensor, cujas saídas são definidas por V1 e V2. O engenheiro decidiu adotar que R1 = R2 = R3 e implementou Rg por meio de um potenciômetro para ajustes do sinal de saída Vo realizado em testes de campo. 
                       Captura_de tela 2026-06-01 000607.jpg (342×245)

Com base nessas informações, é correto afirmar que 
Alternativas
Q4085153 Engenharia de Automação
Em uma indústria, uma equipe técnica está projetando o acionamento de um elevador de carga que deverá: a) elevar cargas pesadas verticalmente; b) operar com partidas e paradas frequentes; c) manter torque elevado em baixas velocidades; d) realizar controle preciso de velocidade durante aceleração e desaceleração. A equipe técnica está avaliando as seguintes possibilidades para o sistema de acionamento: a) motor de indução trifásico com partida direta, com controle efetuado com quadro de comando e contatores; b) motor de indução trifásico com inversor de frequência; c) servomotor CA com controle em malha fechada. Considerando os requisitos da aplicação, as características das máquinas elétricas e os equipamentos de controle empregados, os seguintes argumentos foram apresentados por diferentes membros da equipe:
I. é recomendado utilizar o esquema de partida direta para a aplicação, pois fornece torque adequado para carga e exige reduzida corrente elétrica, particularmente durante o início da partida;
II. o motor com inversor de frequência é adequado para a aplicação proposta e apresenta controle dinâmico equivalente ao servomotor em qualquer condição de carga, sem requisitar a presença de nenhum sensor adicional para controle preciso de velocidade e bastando operação em malha aberta;
III. o servomotor com controle em malha fechada é a solução mais adequada, pois permite alto torque em baixas velocidades, controle preciso de posição e melhor resposta dinâmica.
Está(ão) correto(s) o(s) argumento(s)

Alternativas
Respostas
21: A
22: A
23: E
24: C
25: D
26: B
27: C
28: B
29: C
30: C
31: D
32: A
33: C
34: C
35: A
36: B
37: D
38: D
39: C
40: E