Questões de Concurso Sobre engenharia de automação
Foram encontradas 763 questões


Com relação às linguagens de programação e aos controladores lógicos programáveis (CLP), julgue o item a seguir.
Uma das dificuldades da utilização de um CLP é a impossibilidade de se realizar um temporizador para controlar a comutação de um contator.
Com relação às linguagens de programação e aos controladores lógicos programáveis (CLP), julgue o item a seguir.
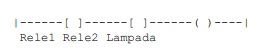
Em Ladder, para que uma lâmpada seja acesa quando um ou outro relé esteja acionado, o seguinte programa deve ser gravado em um CLP.
Com relação às linguagens de programação e aos controladores lógicos programáveis (CLP), julgue o item a seguir.
Para implementar uma ação de parada de emergência, o botão de desligar deve ter a seguinte simbologia em Ladder.

Com relação às linguagens de programação e aos controladores lógicos programáveis (CLP), julgue o item a seguir.
Ladder e lista de instruções são linguagens de programação gráficas.
Com relação às linguagens de programação e aos controladores lógicos programáveis (CLP), julgue o item a seguir.
Em um diagrama Ladder, a linha da esquerda representa um barramento terra, enquanto a linha da direita representa um barramento energizado.
Acerca de conhecimentos relacionados a eletrônica analógica, eletrônica digital e automação industrial, julgue o item a seguir.
Um controlador lógico programável, em um sistema industrial, pode integrar redes de comunicação de dados informatizados.
Assinale a alternativa correta sobre essas estratégias.
(__)Aumentar a ação derivativa de um controlador Proporcional Integral Derivativo tende a tornar a resposta do sistema mais lenta, porém reduz significativamente as oscilações em alta frequência.
(__)No diagrama de Bode, a margem de fase é definida como a defasagem adicional necessária para que o sistema atinja cento e oitenta graus na frequência em que o ganho é de zero decibéis.
(__)No espaço de estados, um sistema é considerado completamente controlável se for possível transferir qualquer estado inicial para qualquer outro estado final em um intervalo de tempo finito.
(__)A estabilidade de um sistema discreto no plano Z é garantida se todos os polos da função de transferência estiverem localizados fora do círculo unitário centrado na origem.
Após análise, assinale a alternativa que apresenta a sequência correta dos itens acima, de cima para baixo:
I.O controle em cascata consiste em duas malhas de controle sobrepostas, onde a saída do controlador mestre define o set-point do controlador escravo.
II.O controle antecipativo utiliza a medição de distúrbios externos para agir preventivamente sobre a variável manipulada antes que o erro apareça na saída.
III.A estratégia de controle On-Off é recomendada para processos que exigem alta precisão e onde a variável manipulada deve variar suavemente entre zero e cem por cento.
Está correto o que se afirma em:
I.O motor de passo opera tipicamente em malha aberta, avançando em incrementos angulares discretos chamados passos, sem a necessidade obrigatória de sensores de posição.
II.Servomotores de Corrente Alternada utilizam obrigatoriamente um sensor de realimentação, como um encoder ou resolver, para fechar a malha de controle de posição.
III.O inversor de frequência atua na variação da velocidade do motor de corrente contínua por meio da alteração da resistência ôhmica das bobinas do estator.
Está correto o que se afirma em:
Coluna 1 - Elementos do Sistema:
1.CLP (Controlador Lógico Programável).
2.IHM (Interface Homem-Máquina).
3.SCADA (Supervisory Control and Data Acquisition).
4.Rede Industrial (Fieldbus/Industrial Ethernet).
Coluna 2 - Funções Principais:
(__)Transporta dados entre dispositivos de campo, controladores e sistemas supervisórios através de protocolos padronizados.
(__)Executa lógica de controle em tempo real, processando entradas e acionando saídas em ciclos de scan determinísticos.
(__)Realiza supervisão centralizada, gerenciamento de alarmes, registro histórico de dados e geração de relatórios.
(__)Proporciona interface local para operação e visualização, permitindo interação direta do operador com a máquina ou processo.
A sequência correta de preenchimento das lacunas é:
Mantendo-se uma margem de segurança no controle do processo, o nível de líquido no reservatório é mantido sempre entre um nível mínimo e um nível máximo, cujos valores de saída do sensor são 1,8V e 4,8V, respectivamente. Para gerar a saída PWM (pulse width modulation) de abertura da válvula solenoide, o controlador utiliza como base uma onda quadrada de tensão positiva de período constante, ajustada com base num nível de referência, de forma que ,quando a tensão de saída do sensor de pressão é igual a 3,6V, a duração do nível alto de saída para a válvula solenoide corresponde a 50% do período do ciclo.
A figura II apresenta a visualização da saída do controlador na situação de abertura mínima da válvula.
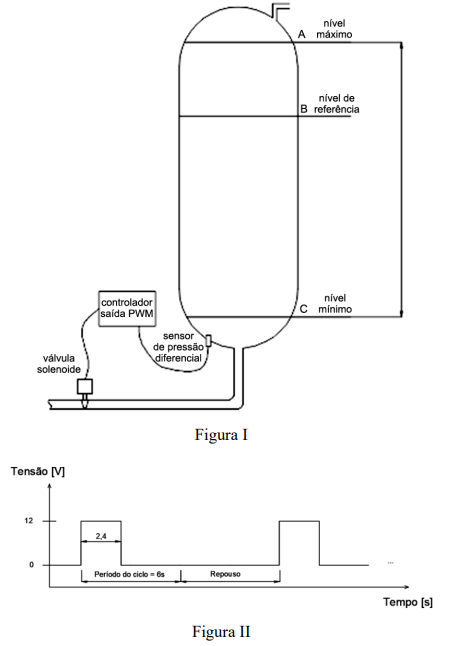
Com base nessas informações e nas figuras, julgue o item seguinte.
O sistema de controle é em malha fechada, pois o controlador utiliza o sinal do sensor de pressão como uma entrada com sinal oposto à base processada no controlador.
Mantendo-se uma margem de segurança no controle do processo, o nível de líquido no reservatório é mantido sempre entre um nível mínimo e um nível máximo, cujos valores de saída do sensor são 1,8V e 4,8V, respectivamente. Para gerar a saída PWM (pulse width modulation) de abertura da válvula solenoide, o controlador utiliza como base uma onda quadrada de tensão positiva de período constante, ajustada com base num nível de referência, de forma que ,quando a tensão de saída do sensor de pressão é igual a 3,6V, a duração do nível alto de saída para a válvula solenoide corresponde a 50% do período do ciclo.
A figura II apresenta a visualização da saída do controlador na situação de abertura mínima da válvula.
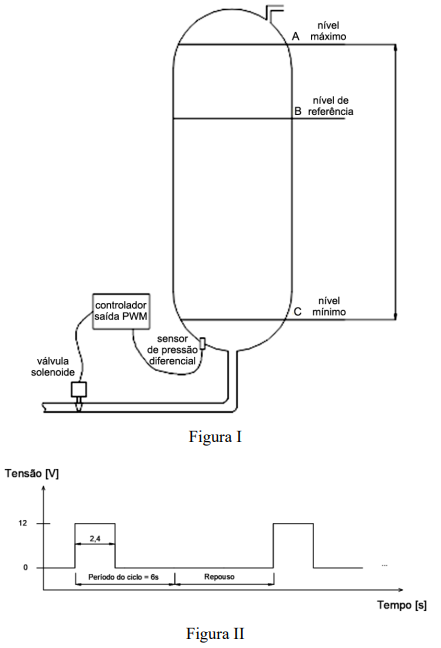
Com base nessas informações e nas figuras, julgue o item seguinte.
Considerando-se que, na faixa entre os níveis mínimo e máximo, o sistema possa ser aproximado por uma função linear em torno do nível de referência, o tempo máximo de abertura da válvula solenoide em um ciclo do processo é de 3,9 segundos.

 Conheça nossos planos